Euskal
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
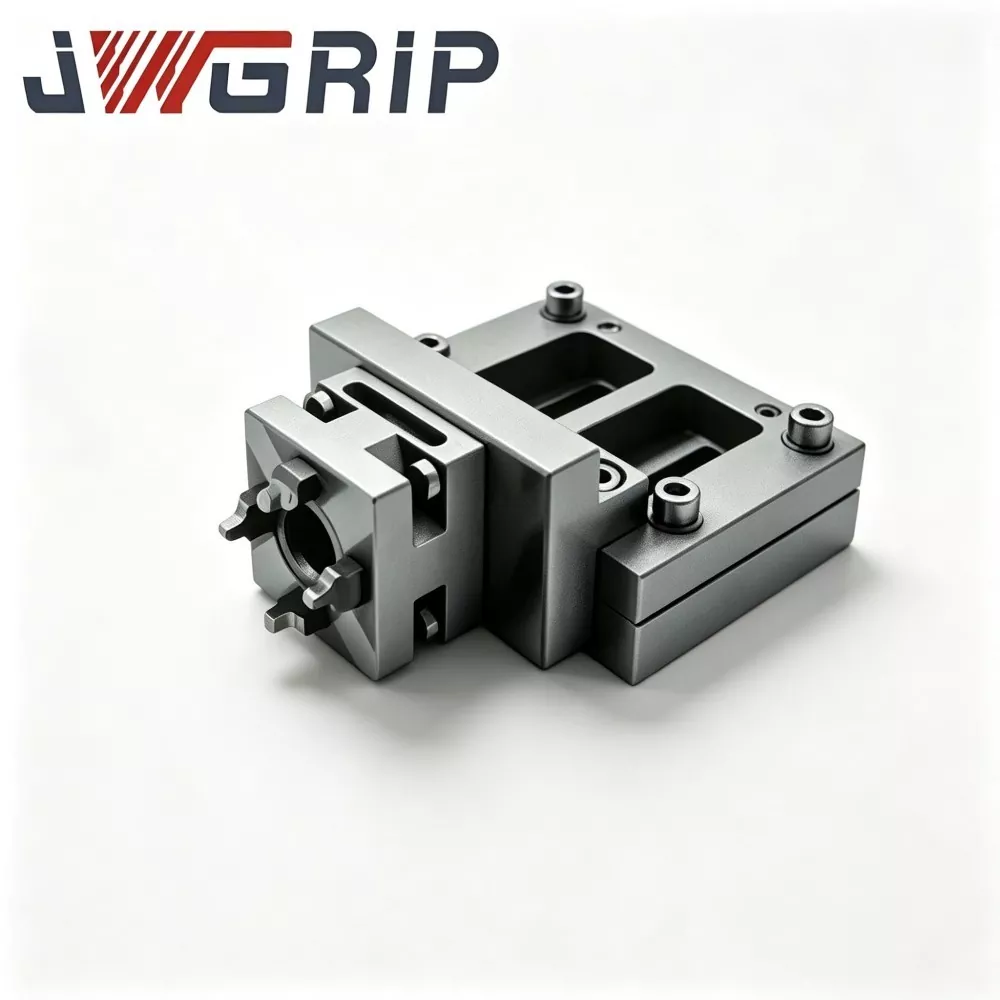
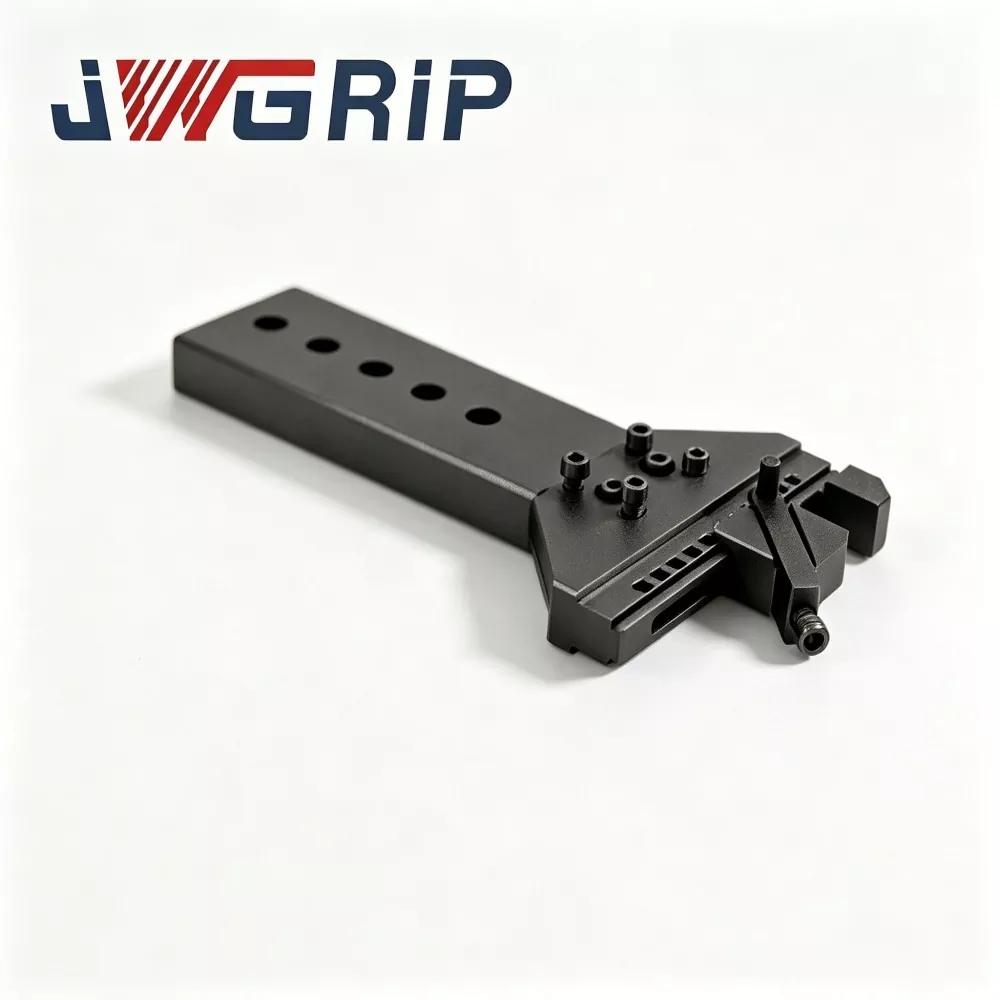
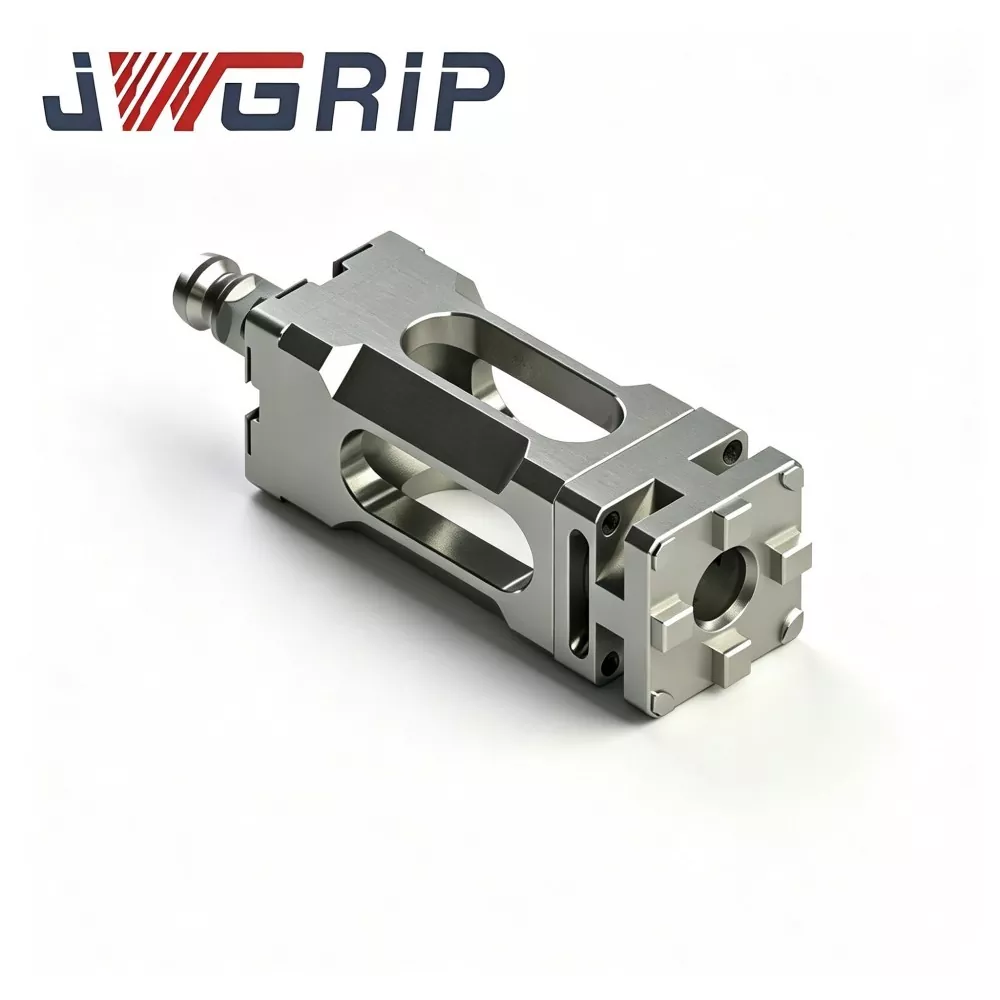
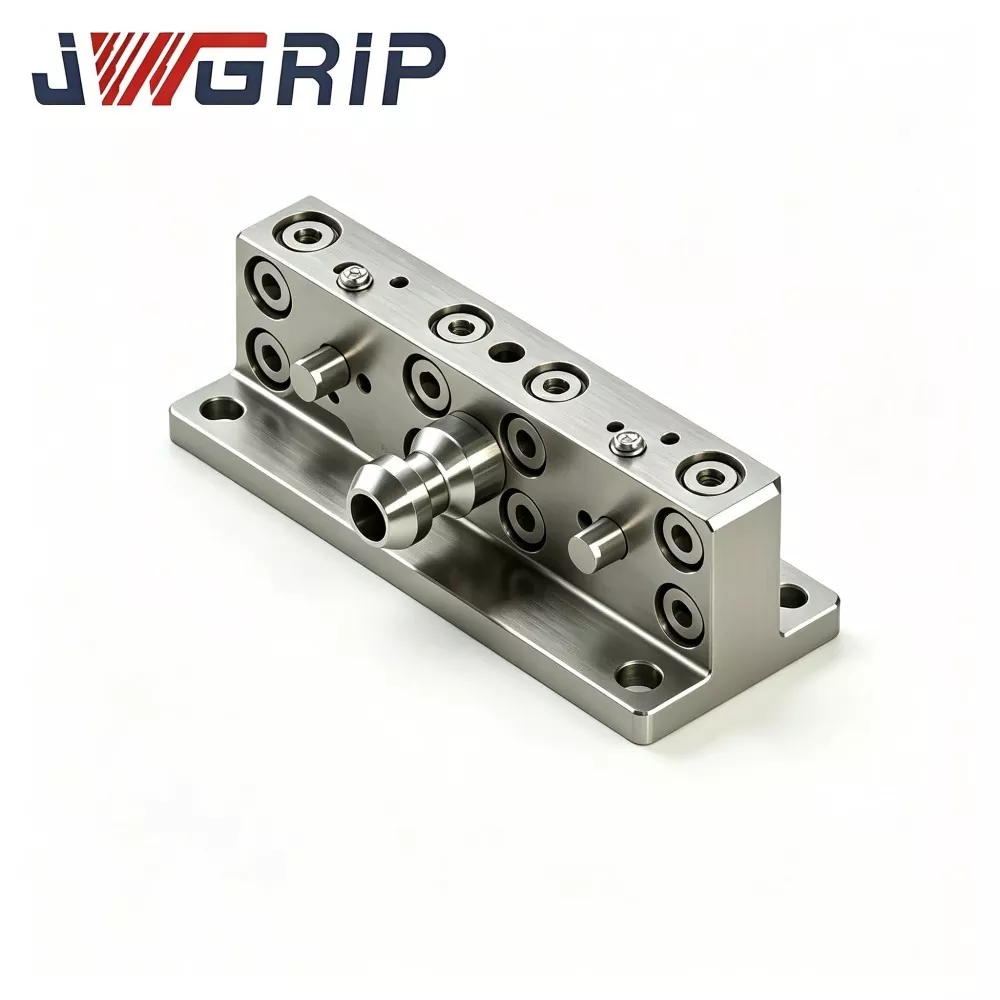
UPC giltza lotzeko besoa Robot Aldaketa Bizkorreko Erreminta Aldagailurako
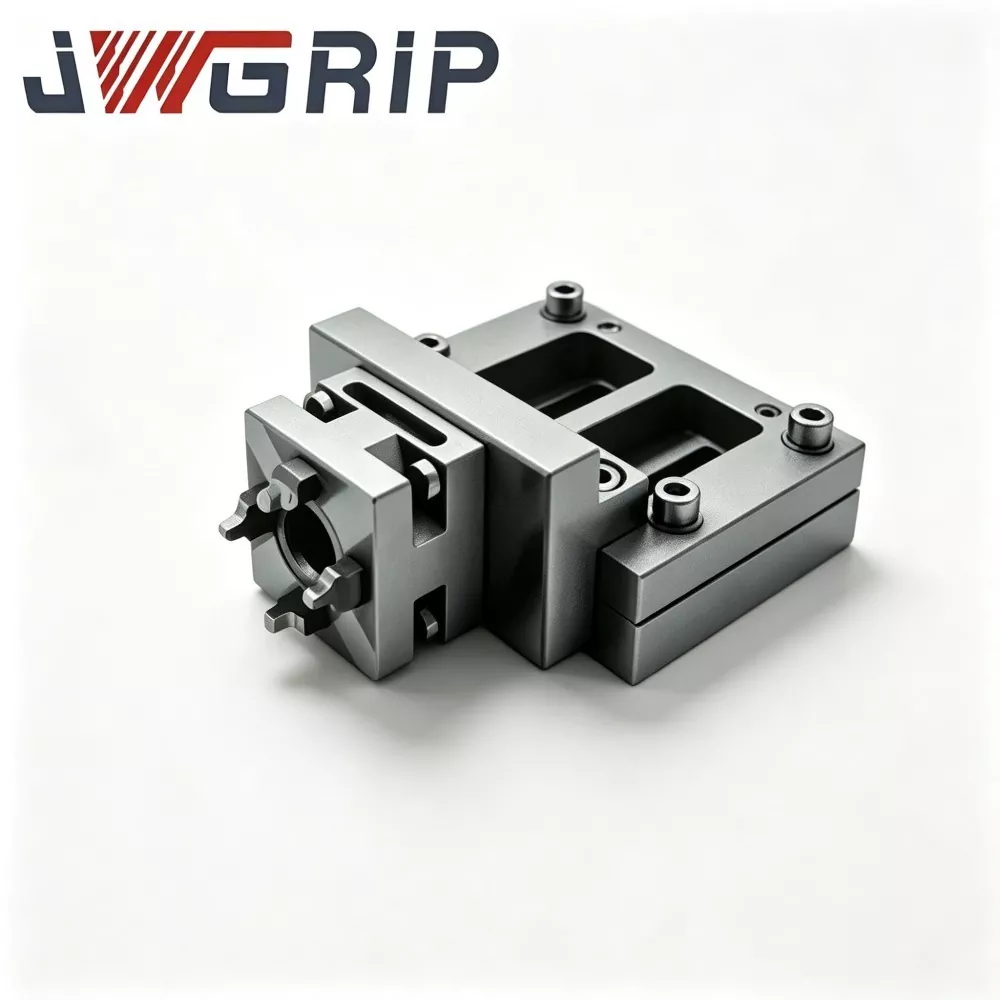
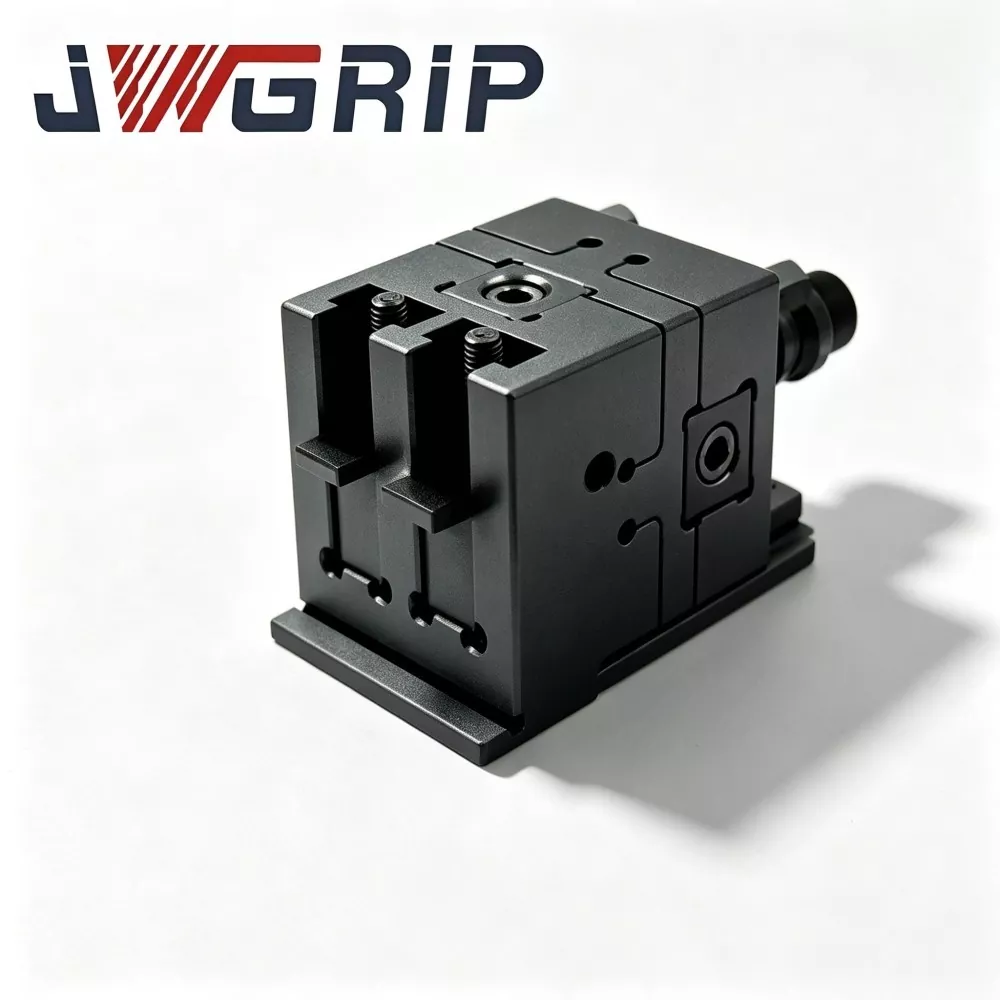
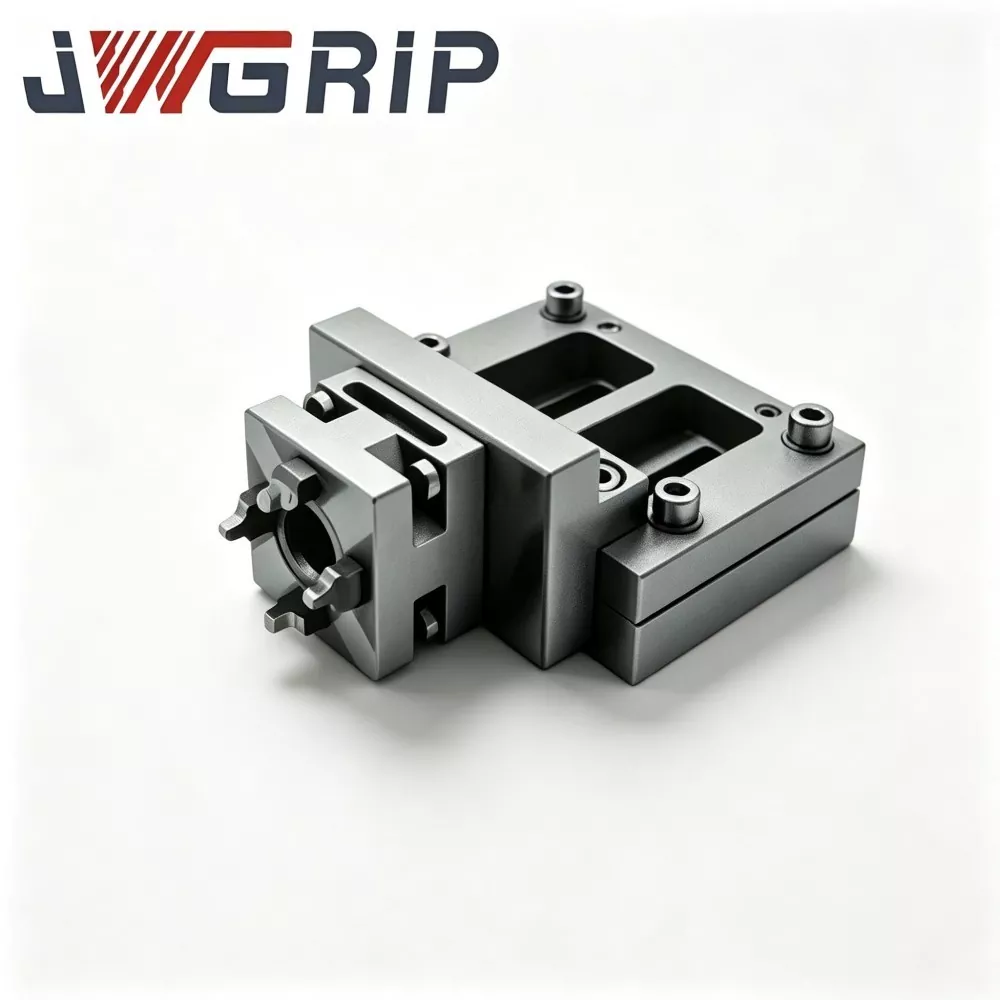
JWGRIP Txinako Robot Quick Change Tool Changer UPC Hinge Linkage Armaren OEM esportatzaile profesionala da. Oinarrizko egitura-konexio-osagai bat da, roboten aparatu automatikoen trukerako eta tripulaziorik gabeko CNC produkzio-zelula malguetarako bereziki diseinatua. Robotaren amaierako efektorearen eta UPC zero-puntuko palet-multzoen arteko indar-transmisiorako gako gisa balio duena, giltza-lotura-beso optimizatu honek zero-puntuko paleten blokeo mekanikoa eta desblokeoa egiten du robotaren ardatzaren mugimenduaren bidez, gidatzeko gailu osagarri pneumatiko eta hidraulikoen beharra ezabatuz.
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer-ek zehaztasun handiko optimizatutako bisagra lotura-egitura mekanikoa hartzen du, eta robotaren mugimendu lineala paleta estutzeko eta desblokeatzeko ekintza egonkor eta fidagarri bihurtzen du. Erresistentzia handiko aleazio altzairu estrukturalarekin mekanizatuta, produktuak estresa arintzeko tratamendu zorrotza jasaten du mekanizazio zakarraren ondoren, barne prozesatzeko estresa kentzeko eta epe luzerako egitura-egonkortasuna bermatzeko.
Bisagra juntura gainazalak zehaztasun artezarekin amaitu dira, lotura ziklikoen mugimendu leuna eta higadura erresistentzia bikaina ahalbidetuz. Konpentsazio-funtzio mugikor batez hornituta, lotura-besoak kokapen-errore txikiak xurga ditzake robotak atrakatzeko garaian, osagaiak blokeatzea eta lerrokatze desbideratze txikiek eragindako egitura-kalteak modu eraginkorrean saihestuz. CNC produkzioko zelula automatizatuetan eta argiak itzalitako fabrikazio tailerretan oso aplikatua, asko hobetzen du ziklo luzeko paleta trukatzeko eragiketen egonkortasuna eta jarraipena.
Roboten paleta aldatzeko irtenbide tradizionalak
1. Soluzio gehienek kanpoko aire-zilindroetan edo roboten bridetan muntatutako eragingailu hidraulikoetan oinarritzen dira zero puntuko blokeoa eta desblokeatzea osatzeko. Horrek besoaren amaierako pisua igotzen du, gas-likidoaren hodien diseinu gehigarria behar du eta isurketa eta hutsegite arriskuak biderkatzen ditu.
2. Dentsitate handiko ekoizpen-zelula automatizatuetan, gehiegizko kanalizazio periferikoek roboten mugimenduaren ibilbideak oztopatzen dituzte eta lan-espazio eraginkorra txikitzen dute.
3. Konexio-beso zurrun soilek ezin dituzte konpentsatu robotak ainguratzerakoan posizio-desplazamendu txikiak. Kokapen okerreko lerrokadura txikiak estres anormalak, traba mekanikoak eta are gehiago, zero puntuko paleten blokeo-egituretan kalte iraunkorrak sortzen ditu, eta horrek ekipoen geldialdi-denbora handitzen du argiak itzaltzeko fabrikaziorako.
Oinarrizko diseinuaren abantailak
· Erresistentzia handiko aleaziozko altzairu estrukturalez fabrikatua eta traba arintzeko tratamenduarekin prozesatua, zakar-mekanizazioaren ondoren, ebaketak eragindako barne tentsioa kentzeko.
· Binga-junturaren ukipen-azalerak zehaztasun-artezketa egiten dute lotura ziklikoen mugimendu leuna eta osagaien higadura txikiagoa bermatzeko.
· Estekatze flotatzaile integratutako funtzioak akokatzean robotak errepikatzen dituen kokapen-perdoiak eragindako lerrokatze-errore txikiak xurgatzen ditu
· Paletak blokeatzeko eta desblokeatzeko ekintzak robotaren ardatzen mugimenduak guztiz gidatzen ditu, fluido-energiaren hardware osagarria ezabatuz.
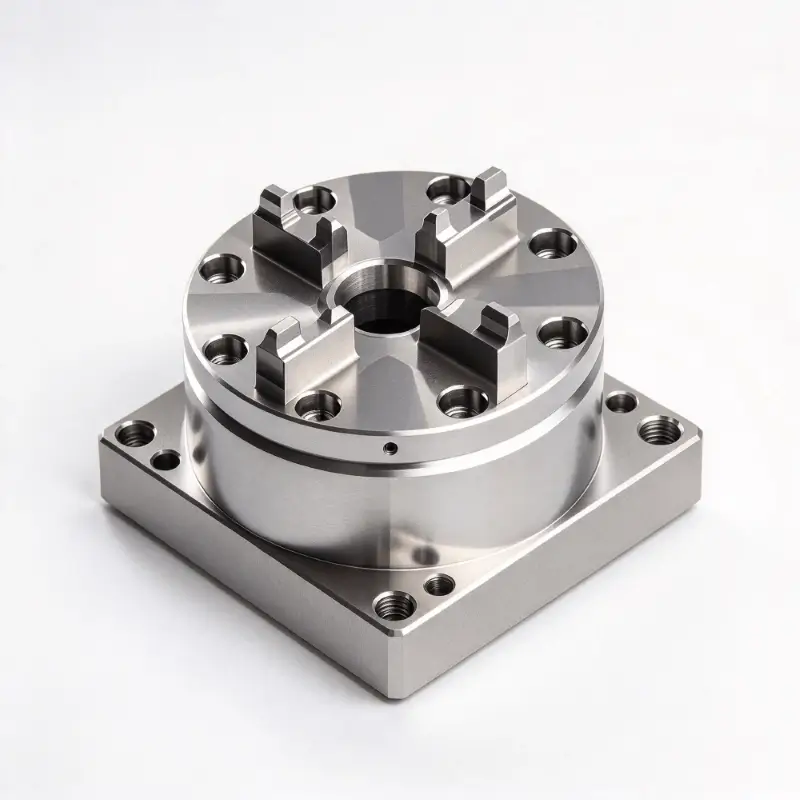
· Zuzenean bateragarria den UPC serieko zero puntuko palet estandarrekin
Hainbat zelula integratzaile automatizatuen iritziek balioztatzen dute lotura-beso honek roboten besoaren amaierako konfigurazioak arintzen dituela, pieza osagarri periferikoen kantitatea mozten duela eta palet-truke automatikoaren fidagarritasuna indartzen duela ziklo luzez arduratu gabeko fabrikazioan.
Aplikazio-balioa
Trantsizio mekanikoko exekuzio-osagai gisa, roboten amaierako efektorearen aldaketa azkarreko unitateetarako, JWGRIP UPC Hinge Linkage Arm for Robot Quick Change Tool Changer-rako diseinatuta dago UPC estandarreko roboten aldaketa azkarreko erreminta aldagailuekin parekatzeko. Swing-trantsizioa eta postura doitzeko konpentsazio-erronkak konpontzen ditu erreminta aldizkarien eta robotaren amaierako efektoreen artean.
Roboten erreminta-aldaketa automatikoko zikloetan, kokapen-desbideratzeak ia saihestezinak dira, roboten artikulazioen kokapen-perdoiaren, erreminta-magazinaren instalazioaren desplazamenduaren eta berezko pisuaren menpeko finkoen desbideratzeak eraginda. Konexio finko zurrunek inpaktu gogorrak eragingo dituzte atrakatzerakoan.
Ondorio txikia: aldaketa azkarreko plaka urradura kokatzea eta atrakadura blokeatzea
Ondorio larria: robot erreduktorearen kaltea, aldaketa azkarreko barne blokeo-multzoen suntsipena, zerbitzu-bizitza laburtu aldaketa azkarreko sistema osoaren
Lotura zurrun konbentzionalak zero konpentsazio-gaitasun angeluar flotagarri dute, eta horrek oso baldintza zorrotzak ezartzen ditu instalazioaren doitasunerako. Muntatze okerreko lerrokatze txikiak ere guneko atrakatze-porrota eta blokeo mekanikoa eragingo ditu proiektua hedatzerakoan.
JWGRIP gontz-lotura-besoak bisagra-swing-lotura-arkitektura berezia erabiltzen du. Egitura-zurruntasun orokorra mantenduz, konpentsazio flotagarri erregulagarria eskaintzen du:
Konpentsazio-posizioaren desbideratzea atrakatzerakoan eta kolpe-indar mekanikoa
Erlaxatu roboten doitasun-eskakizunak eta aldaketa azkarreko erreminta-aldagailuetarako
Konturatu erreminta auto-moldatzaileak akokatzeko lerrokadura eta robotak harrapatzeko eta askatzeko mugimenduak leuntzeko
Orekatu arinaren zehaztapena eta erresistentzia mekanikoa robotaren amaierako karga-mugak asetzeko
UPC Hinge Linkage Besoa Robot Quick Change Tool Changer-rako oso erabilia da tresna-aldizkariaren trantsiziorako, tresna anitzeko birakari aldatzeko eta paleta automatikoki jasotzeko eta kokatzeko lanetarako. Guneko arazketa-lan-karga murrizten du eta roboten aldaketa azkarreko lan-fluxuen egonkortasuna eta zerbitzu-bizitza areagotzen du. Lotura mekanikorako ezinbesteko osagarri gisa balio du JWGRIP UPC-rekin bat datozen robot aldaketa azkarreko lan-estazioak eraikitzeko.

Barne Egitura-diseinua
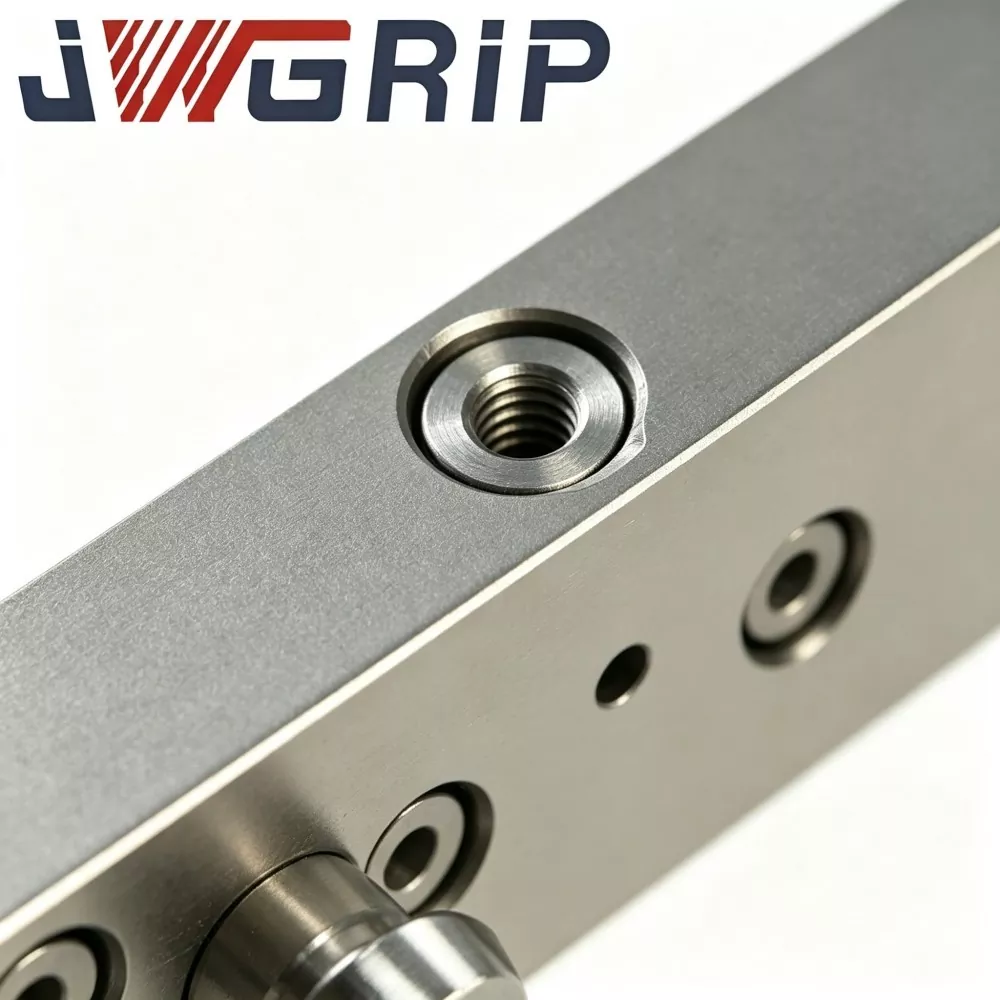
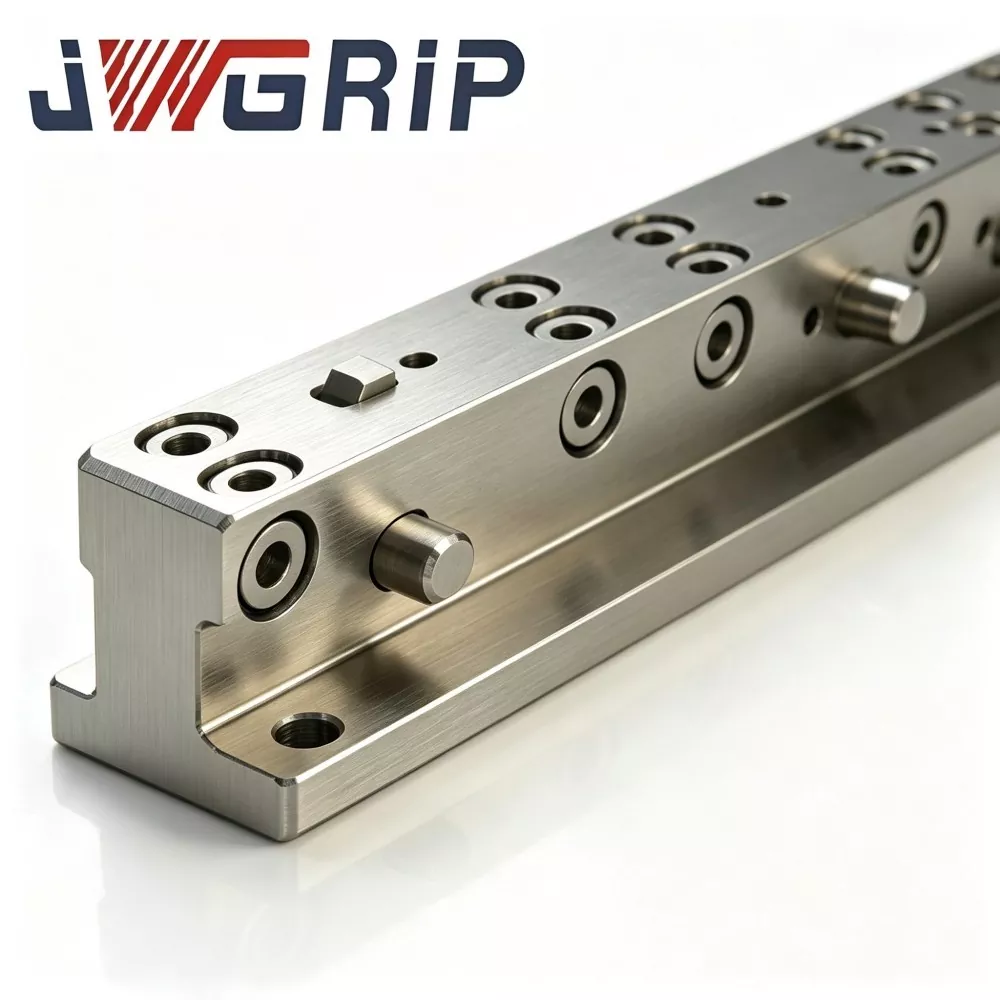
JWGRIP UPC Hinge Linkage Arm hainbat nukleoko moduluetatik muntatzen da: lotura-gorputz nagusia, giltza bikoitzeko artikulazio birakariak, UPC estandarra aldatzeko bizkor-flanda, muntatzeko oinarria, muga-gelditzeko egiturak, baita lubrifikazio-zigilatzeko muntaiak ere.
Lotura-gorputza nagusia: doitasunez mekanizatua, erresistentzia handiko aeroespazialeko aluminiozko aleazioa
Bisagra ardatz birakariak: erresistentzia handiko aleazio-altzairua, berotze eta tenplaketa tratamendu termikoarekin prozesatua
Ardatz birakari bakoitzak higadura-erresistentea duen buxa eta hautsaren aurkako zigilatze-egitura ditu, ebaketa-hozgarria, tailerreko hautsa eta metalezko txirbilak marruskadura-bikote birakarietan sar ez daitezen.
Interfaze bat robot-aldaketa azkarreko erreminta aldagailuaren bridara konektatzen da; kontrako muturra erreminta-aldizkariaren alboko erreminta edo erreminta egokitzailearekin konektatzen da
Lan Mekanismoa
1. Robotak tresnak aldatzeko mugimendua egiten duenean, robotaren amaierako efektoreak lotura-beso osoa gidatzen du.
2. Aldaketa azkarreko atrakatze-fasean, bisagra-junturek aldez aurretik definitutako angelu-esparruan mugitzea ahalbidetzen dute, kokapen-errorea eta ekipamenduaren instalazioaren desegokitzeari aurre egiteko. Konpentsazio flotagarria atrakatzeko lerrokaduran bakarrik aktibatzen da.
3. Aldaketa azkarreko blokeoa amaitzen denean, muga-geldiaren egitura engantxatzen da eta giltzadurak blokeatzen ditu. Lotura-besoa egoera zurrun bihurtzen da kulunka-mugimendu guztiak desgaituta, erremintaren jarrera egonkorra bermatzen du ondorengo mekanizazio-prozesuan zehar.
Oinarrizko Lehiakortasun Indarguneak
1. ±3°-ko gontz flotagarrien desplazamenduaren konpentsazio-diseinua Robotaren kokapen-desbideratzea eta muntaketa-erreparazio okerrak xurgatzen ditu, ainguraketaren talka-indarra murrizten du. Aldaketa azkarreko plaken eta robot-erreduzitzaileen talka gogorren kalteak saihesten ditu, eta tokiko instalazioaren doitasun estandarrak errazten ditu.
2. Pisu arina baina sendotasun handiko material hibridoaren konfigurazioa Lotura gorputzerako erresistentzia handiko aluminio aeroespazialeko aleazioak robotaren amaierako karga murrizten du. Bero bidez tratatutako aleaziozko altzairuzko bisagra ardatzek higadura-erresistentzia eta tortsio-erresistentzia bikainak eskaintzen dituzte, pisu arinaren eta egituraren fidagarritasunaren arteko oreka ezin hobea lortzen dutenak.
3. Muga gelditzeko mekanismo integratua Automatikoki blokeatzen da Swing-askatasun-maila atrakatu eta blokeatu ondoren. Mekanizazio egoeran zurruntasun osoa mantentzen du eta erreminta astindua ezabatzen du. Atrakatzeko fasearen konpentsazio flotatzailea eta prozesatzeko faseko zurruntasun handia konbinatzen ditu unitate batean.
4. Hautsez zigilatutako ardatz birakarien kasken multzoak metalezko txirbilak, ebaketa-likidoa eta fabrikako hautsa isolatzen ditu. Saihestu bisagra bikote birakarien blokeoa eta urradura azeleratua. Tailerreko mekanizazio-ingurune gogorrak egokitzen ditu eta lotura-besoaren zerbitzu-bizitza luzatzen du.
5. UPC-ren espezialitateko brida ainguratze-interfaze estandarra Ezki konektatzen da JWGRIP UPC robot aldaketa azkarreko erreminta-aldagailuekin, brida aldatzeko lanik gehigarririk gabe. Instalazio eta ordezkapen sinplea, merkatuan dauden robot eta aldaketa azkarreko soluzio nagusiekin bateragarria.
6. OEM ez-estandarra pertsonalizatzeko zerbitzu malgua Besoaren luzera, kulunka-konpentsazio angelua, brida muntatzeko zuloen diseinua eta karga-ahalmen nominala doi daitezke. Soluzio pertsonalizatuek robot-eredu desberdinak eta tresna-aldizkarien diseinu-eskakizun desberdinak onartzen dituzte.
Aplikazio-eszenatokiak
1. FMS automatizazio malguko lan-estazioek Robotek birakatze automatikoa ezartzen dute hainbat aparatu eta paletetarako. JWGRIP UPC aldaketa azkarreko erreminta-aldagailuekin konbinatuta, erreminta-aldizkariaren instalazio-desplazamenduak sortutako ainguratze-lerrokatze-zailtasunak gainditzen ditu.
2. CNC robotak kargatzeko eta deskargatzeko zelulak Robotek makina barneko paletak transferitzeko tresna-palletak maneiatzen dituzte. Bisagra lotura-besoak atrakalekuaren eragina xurgatzen du eta ekoizpen-aldaketa eragiketetarako jarraitutasuna eta egonkortasuna hobetzen ditu.
3. Robot-tresnen aldizkariaren buffer trantsizio-estazioak Robotek behin eta berriz eskuratzen dituzte tresna anitzeko aldizkarietatik. Tresna-aldizkariaren instalazio-errorea onartzen du eta atrakatze-hutsen maiztasuna murrizten du.
4. Moldeak eta aparatuak aldatzeko automatikoki produkzio-lerroak Era ezazu moldeen, moldeen txertaketen eta plantillak trukatzeko automatikoki. Murriztu tokiko arazketa-lanak eta laburtu lantokiaren abian jartzeko zikloa.
5. Etandarra ez diren automatizazio-ekipoetarako birmoldaketa Gehitu flotatzaile-bateragarritasun funtzioa lehendik dauden roboten amaierako efektoreei. Ez da aldaketa azkarreko muntaia osoa ordezkatu beharrik.
Instalazio urratsak
1. Instalatu aurretik, garbitu UPC aldaketa azkarreko bridaren eta lotura-besoaren ainguratze-bridaren kontaktu-azalak. Garbitu txirbilak eta olioaren kutsadura, lortu egokitze-azalera laua. Saihestu bisagra-junturak okertutako muntaketak eragindako tentsio gehigarria.
2. Estutu brida-konexio-torlojuak zehaztutako momentu-balioari jarraikiz. Debekatuta egongo da gehiegizko pare lotzea, lotura-besoen deformazioa eta bisagrak trabatzea ekiditeko.
3. Ondoko muntaketa, eskuz kulunkatu lotura-besoa, giltza-mugimendua itsatsi gabe ondo dabilela egiaztatzeko. Ziurtatu muga-stop-egiturak normal funtzionatzen dutela.
4. Osatu robotaren irakaskuntza-arazketa. Konfiguratu arrazoizko atrakadura hurbiltzeko abiadura. Debekatu abiadura handiko inpaktu gogorreko atrakalekuak, bisagra konpentsatzeko angelua eta mekanismoaren gainkarga-arriskua gainditzeko.
5. Aldaketa azkarreko blokeo-prozedura amaitu ondoren, egiaztatu muga-gelditzeko mekanismoak lotura-besoaren kulunkatze-askatasuna blokeatu duela eta ez dagoela erremintaren zurrunbilorik; orduan, lana edo mekanizazio-zereginak hartzen has zaitezke.
6. Egin ohiko mantentze-lanak: lubrifikatu bisagra-ardatzaren lubrifikazio-puntuak aurreikusitako moduan. Garbitu txirbil pilaketa ardatzaren zigilatzeko piezen inguruan. Ikuskatu zuhainen higadura-egoera, bisagra kulunkatze-ekintza geldo bihurtzen denean.
7. Inoiz ez exekutatu ebaketa edo karga astuneko prozesatzeko eragiketak aldaketa azkarreko blokeoa amaitu baino lehen. Babestu bisagra-junturak alboko momentu-kargatik eta saihestu lotura-besoaren kalte iraunkorrak.
Matxurak diagnostikatzeko eta konpontzeko gida
1. Matxura-fenomenoa: maiz akokatzeko hutsegitea eta traba mekanikoa robotaren aldaketa azkarrean
Kausa posibleak: bisagra swing konpentsazio-tarte nahikoa ez; gehiegizko robotaren irakaskuntza-bidea desbideratzea; brida okertu muntatzea; metalezko txipak gontz-ardatzetan itsatsita
Kontraneurriak: Balanztatu bisagra swing errendimendu normala; roboten mugimenduaren ibilbidea optimizatu; berriro kalibratu bridaren paralelismoa; garbitu txirbil-hondakinak ardatz-zigilatzeko guneen inguruan
2. Matxura-fenomenoa: erremintaren astindua gertatzen da blokeatzeko ekintzaren ondoren
Kausa posibleak: muga-gelditze-mekanismoa engaiamendu osatugabea; UPC aldaketa azkarreko erreminta-aldaketa guztiz blokeatuta ez dago; brida muntatzeko torlojuak solteak
Kontraneurriak: geldialdi-egituraren engaiamendu osoa ikuskatu; egiaztatu birritan UPC aldaketa azkarreko blokeo-egoera; brida-konexio-torlojuak berriro parekatu
3. Matxura-fenomenoa: bisagra artikulazioen kulunka zurruna edo erabat itsatsita dago
Arrazoi posibleak: txirbilak eta ebaketa-hozgarria sartzen dira bisagra zuhaixka; bushing osagaien higadura; ardatz birakari deformazioa
Kontraneurriak: desmuntatu eta garbitu barruko bisagra kutsatzaileak; ordeztu higatuta dauden bushingak; ordeztu lotura-beso osoa ardatzaren deformazioa agertzen bada
4. Matxura-fenomenoa: lotura-besoen deformazioa edo pitzadura-kalteak
Kausa posibleak: funtzionamendu-kargak gehienezko karga nominala gainditzen du; atrakatzeko eragin bortitza; ebaketa-momentua desblokeatuta dagoen bisagra egoeran aplikatzen da
Kontraneurriak: Utzi erabilerari eta ordeztu lotura-besoa; karga-parametro praktikoak berriro ebaluatzea; bermatu aldaketa azkarreko blokeoa amaitzea mekanizazioa hasi aurretik
Paketatzea eta Bidalketa Antolamendua
Azaleko herdoilaren aurkako tratamendua JWGRIP UPC bisagra lotura-beso guztietan aplikatzen da. Bisagra ardatzen posizioak herdoilaren aurkako koipearekin estalita daude, eta, ondoren, unitate bakoitza banan-banan dago PE babes-poltsarekin.
Lote txikiko eskaerak pisu handiko kartoiekin josita daude. Bultzarentzako betegarrizko materialarekin hornitutako kolpeen aurkako egurrezko zorroak hartzen dituzte ontziratu gabeko proiektuen eskaerak, brida-atrakatzeko aurpegiak eta bisagra birakariak garraio-kalteetatik babesten dituena.
Bidalketa bakoitzaren barruan instalazio-abian jartzeko dokumentu tekniko osoak sartzen dira.
Produkzio-epe estandarra: 10-17 lanegun. Hautatutako zehaztapen estandarrak bidaltzeko prest dauden stockak mantentzen dituzte.
Doako laginaren ebaluazioa eskuragarri dago; laginaren merkantzien kostua erosleek hartu behar dute.
OEM ez pertsonalizatutako eskaerak besoaren luzera, konpentsazio angelua eta brida zuloen diseinua aldatzea onartzen dute.
Salmenta osteko laguntza
Dokumentazio teknikoa eta urruneko lineako orientazioa eskaintzen dira instalazio eta martxan jartzeko arazoetarako.
Eraman daitezkeen ordezko piezak, hala nola, bisagra-zurriak modu independentean eros daitezke eremuan ordezkatzeko.
Proiektu handien eskaerak egiteko, ordaindutako tokiko abian jartzeko zerbitzua eska daiteke.
Ohiko galderak
Q1: JWGRIP UPC bisagra lotura besoa har dezake mekanizazioa ebaketa momentua?
A: Ez. UPC Bisagra Lotura Besoa Robot Aldaketa Azkarreko Tresna-aldagailurako aldagailu bizkorreko konpentsazio flotagarria soilik ematen du aldaketa azkarreko atrakatze-fasean. Blokeatu ondoren, muga-stop egiturak swing mugimendu guztiak blokeatzen ditu. Mekanizazioaren ebaketa-karga guztiz jasan behar du JWGRIP UPC aldaketa azkarreko erreminta-aldagailuak. Bisagra junturak ez dute inoiz ebaketa-momenturik hartu behar.
2.G.: Bideragarria al da swingaren konpentsazio angelua berritzea?
A: Zehaztapen estandarrak ± 3°ko swing konpentsazioarekin dator. Konpentsazio angelu handiagoa OEM pertsonalizazio zerbitzuaren bidez lor daiteke. Kontuan izan konpentsazio angelu hedatuak egituraren zurruntasun orokorra murriztuko duela, robotaren amaierako kargaren ebaluazioa beharrezkoa izango dela.
3.G.: UPC ez diren hirugarrenen roboten aldaketa azkarreko plakak onartzen al ditu?
A: Bertsio estandarrak UPC estandarraren brida interfazea hartzen du. Brida-zuloen diseinu pertsonalizatua prozesatu daiteke aldaketa azkarreko sistema alternatiboak egokitzeko.
4.G.: Higatutako bisagrak bereizita ordezkatu al daitezke?
A: Bai. Butxak ordezko osagai eramangarri gisa definitzen dira eta banaka eskuratu eta trukatu daitezke. Ardatz birakariak deformazioa jasaten badu, lotura-besoa guztiz ordezkatu behar da.
5.G.: Lotura-beso hau egokia al da karga astuneko robot aplikazioetarako?
A: Modelo estandarrak gehienez 80 kg-ko robotaren amaierako karga onartzen du. Aldaera pertsonalizatu sendotua hautatu behar da karga astuneko eszenatokietarako. Berretsi beti robotaren amaierako kargaren balorazioa azken hautaketaren aurretik.
Hautaketa Erreferentzia Puntuak
JWGRIP UPC bisagra lotura-besoak trantsizio flotagarriko hardware mekaniko gisa funtzionatzen du roboten aldaketa azkarreko sistemetarako. Bere oinarrizko balioa atrakatze fasean posizio-desbideratzean eragina konpentsatzean eta robot automatizazioko lan-estazioen arazketa-zailtasuna murriztean datza.
Berretsi robotaren benetako amaierako kargaren balorazioa lehenik; inoiz ez joan produktuaren karga-ahalmena baino haratago.
Egiaztatu atrakatzeko brida bat datorrela UPC estandarraren zehaztapenarekin.
Gailuen instalazioen desplazamendu handia duten proiektuetarako, neurrira egindako swing-konpentsazio angelu handiagoa kontuan hartu dezakezu, eta egituraren zurruntasun orokorra modu integralean ebaluatu behar da.
Lehenetsi hautsaren aurkako zigilatzeko eta muga-stop-egitura integratuekin hornitutako amaitutako unitateak. Saihestu babesik gabeko lotura-bertsio soilak, bisagra higadura azkarra izango dutenak hautsez betetako tailer-inguruneetan.
Bidali kontsulta
Harremanetarako informazioa
-
Helbidea
44. zenbakia, Daning Entrepreneurship Road, Humen Town, Dongguan hiria, Guangdong probintzia, Txina
-
Tel
-
Posta elektronikoa
Ongi etorri JWGRIP-i kontsulta bidaltzera. Gure talde tekniko eta salmenta-talde profesionalak doako aparatuen hautaketa, irtenbide pertsonalizatuaren diseinua eta aurrekontu zehatza eskainiko ditu.
Albisteen Gomendioak