Euskal
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Robot Profesionala Aldaketa Azkarreko Gripper Series Fabrikatzailea Industria Automatizaziorako
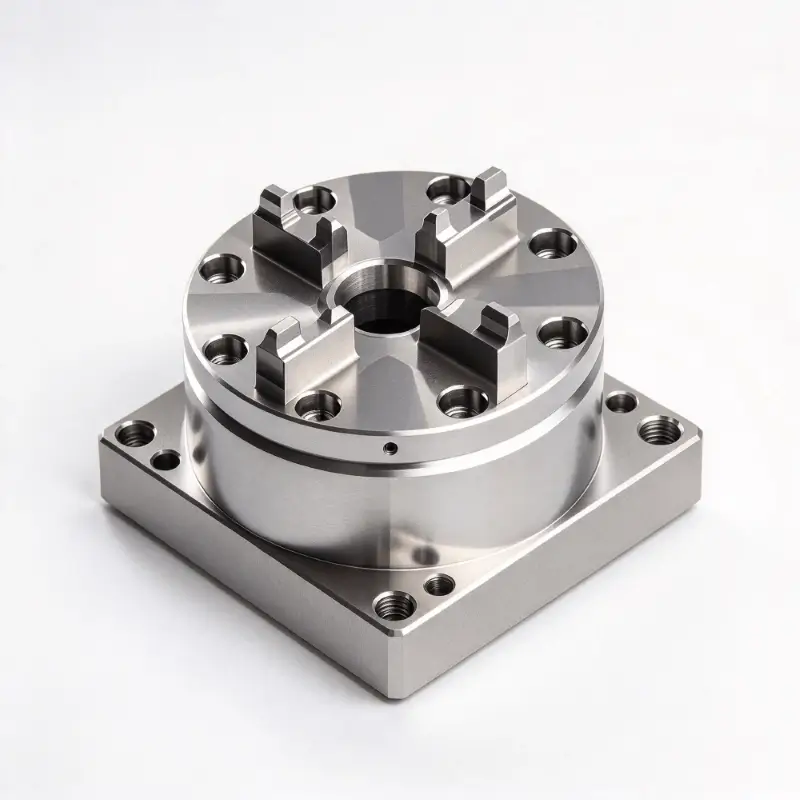
Robot Quick Change Gripper Series-en automatizazioan oinarritutako berritze hornitzaile gisa,JWGRIPErretiluen akoplamendu-egokitzaileak, robot-muturreko harrapatzeko moduluak eta artikulatutako beso harrapatzeko neke mekanikoko probak eta loteen ekoizpen estandarizatua eskaintzen ditu CNC tailerretarako eta automatizazio-integratzaileentzat, linea partzialeko automatizazioa bilatzen duten eskuzko funtzionamendurako euskarri-azpiegitura mantenduz. Robotaren alboko aldatze-hardware honek bertsio berritzeko oztopo nagusiak kentzen ditu instalazioak guztiz ordezkatu gabe. UPC Zero Point Positioning Series-ekin parekatuta etaZero Point Palet Seriea, materialak maneiatzeko lan-fluxu automatizatu osoak eraikitzen ditu, robotek eta eskuzko konfigurazioko estazioen artean piezak etengabe transferitzeko. Blokeatzeko trazu mekaniko zorrotzak eta kokapen-pin-perdoia-kontrolak masiboan aplikatzen dira, epe luzerako kokapen-egonkortasuna bermatzeko eskuzko automatizazio-ekoizpen baldintza mistoetan.
Akatsen mezua
Makina-denda ugarik eskuzko finka-sistema helduak dituzte dagoeneko. Lantegiko kudeatzaileek manipulazio robotikoa ezartzeko asmoa dutenean, askotan suposatzen dute robot beso bat bakarrik erosteak argiak itzalitako produkzio emaitzak emango dituela. Egia esan, roboten gorputzak mugimenduak exekutatzeko gailuak baino ez dira. Amaierako efektore aldatzeko hardware parekaturik gabe, robotek ezin dituzte modu fidagarrian hartu, altxatu eta kokatu lehendik dauden paletak eta instalazioak produkzio-gunean.
Zein ondorio negatibo etortzen dira gaizki parekatuta dauden robotak harrapatzeko hardwareak?
Akoplamendu solteak, desplazamenduak hartzeko posizioa edo paletak ustekabean erortzea gerta daitezke abiadura handiko robotaren mugimenduan. Automatizazio-proiektu askok funtzionamendu-denbora baxua jasaten dute, ez robot kontrolagailuen akatsengatik, baizik eta robotaren brida eta pieza-eramaileen arteko konexio hardware bateraezina dela eta.
Nola mantentzen dituzu eskuzko konfigurazio-fluxuak roboten hardwarea gehitu ondoren?
Automatizazio-eraldaketa-eskema goiztiar askok lantegiak modu guztiz automatikoa aukeratzera behartzen dituzte eta eskuzko esku-hartze erosoa alde batera utzi. Mundu errealeko lote txikien nahasketa-produkzioan, operadoreek oraindik eskuz kargatu behar dute forma bereziko hutsuneak, erdi-bukatutako piezak ikuskatu edo larrialdiko piezak desmuntatzea.
Roboten amaierako aldatzeko hardwarea guztiz zaindu gabeko ekoizpen masiborako soilik aplikatzen al da?
Hau ohiko gaizkiulertu bat da. Modu hibrido erdi-automatizatuetarako ere balio handia eskaintzen du. Operadoreek eskuzko prestaketa lan konplexuak lineaz kanpo amaitu ditzakete, eta robotek paletak garraiatzeko zeregin errepikakorrak arduratzen dira.
Desberdintasun funtzionalak
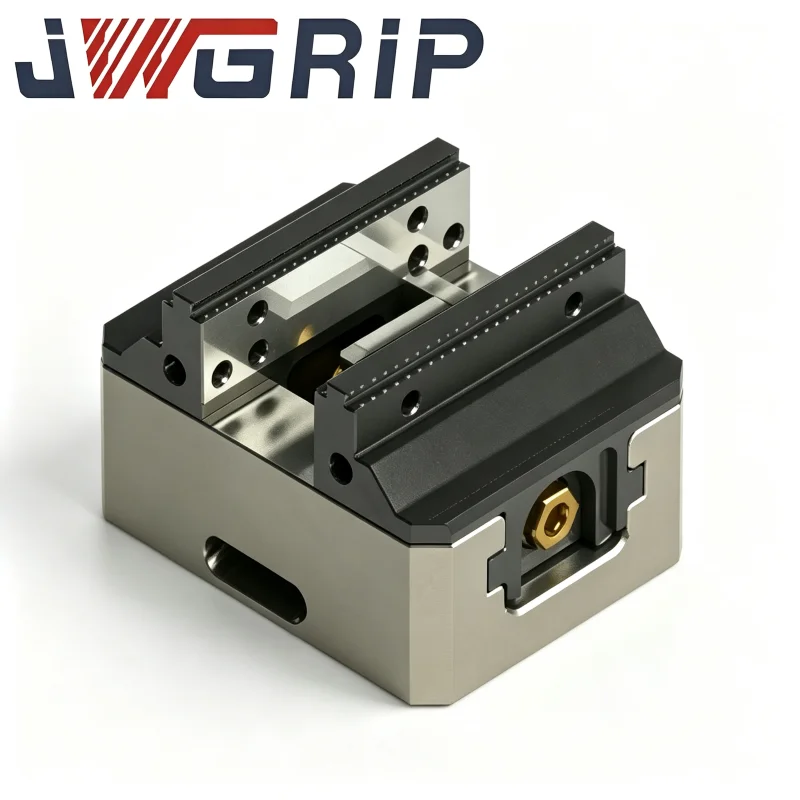
Roboten aldaketa azkarreko harrapaketa erretiluaren akoplamendua: tarteko konexio-osagai honek uztartze-moduluen eta helburu-palleten arteko erlazio mekaniko egonkorra ezartzen du. Roboten mugimenduaren kokapen-erroreek sortutako posizio desbideratze txikia xurgatzen du, abiadura handiko transferentzia-zikloetan egitura mekanikoen arteko talka zurrunak saihestuz.
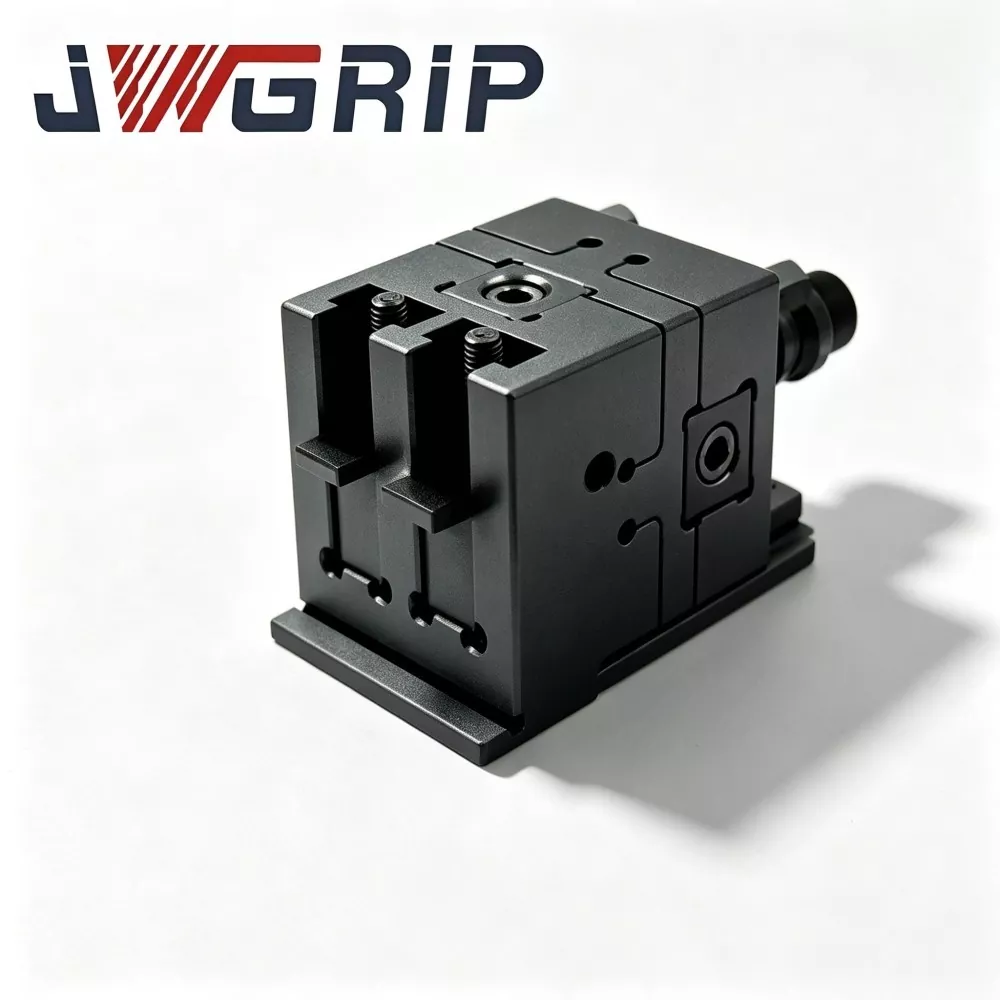
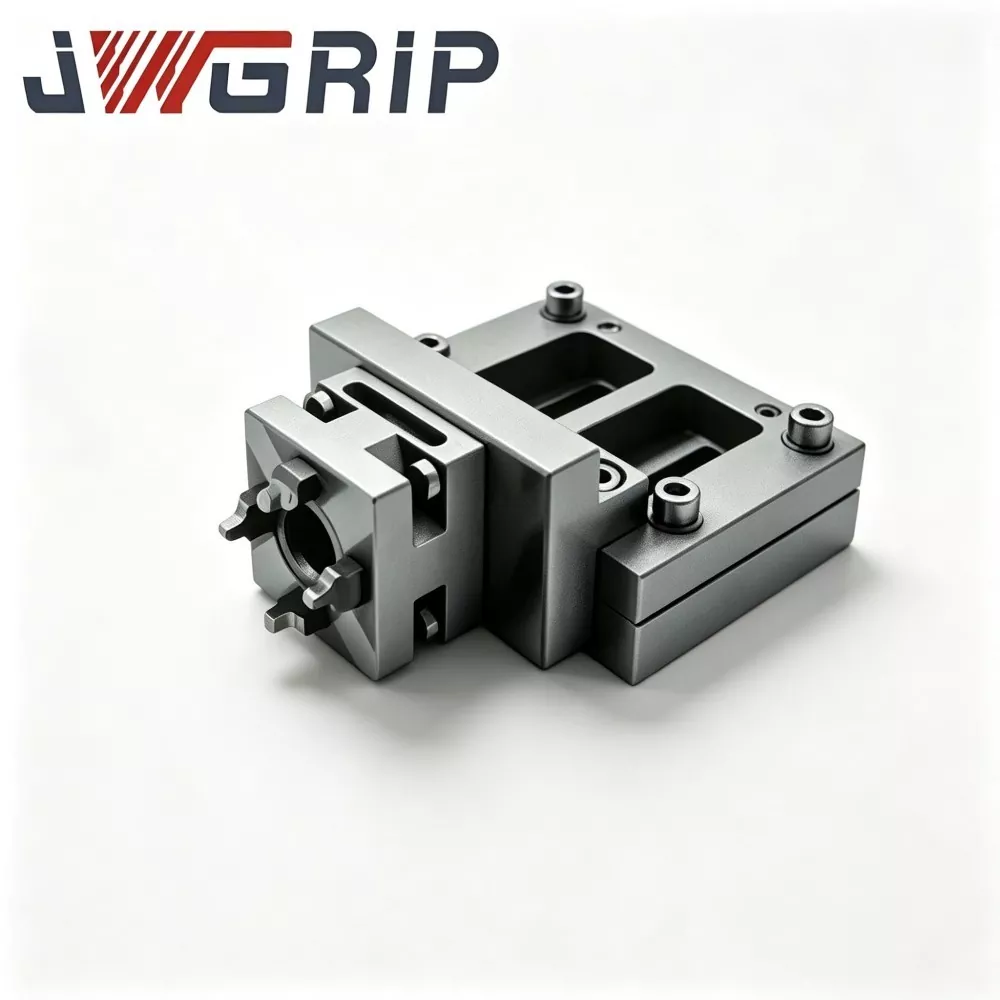
N160 Robot Quick Change Gripper Modulua: nukleoko bridan muntatutako modulu honek robotaren irteerako bridan zuzenean instalatutako oinarrizko unitate gisa balio du. Ondorengo besoetarako blokeo-interfaze estandarizatua eskaintzen du, amaierako tresna desberdinak azkar trukatzeko aukera ematen du robot-programaren parametroak behin eta berriz aldatu gabe.
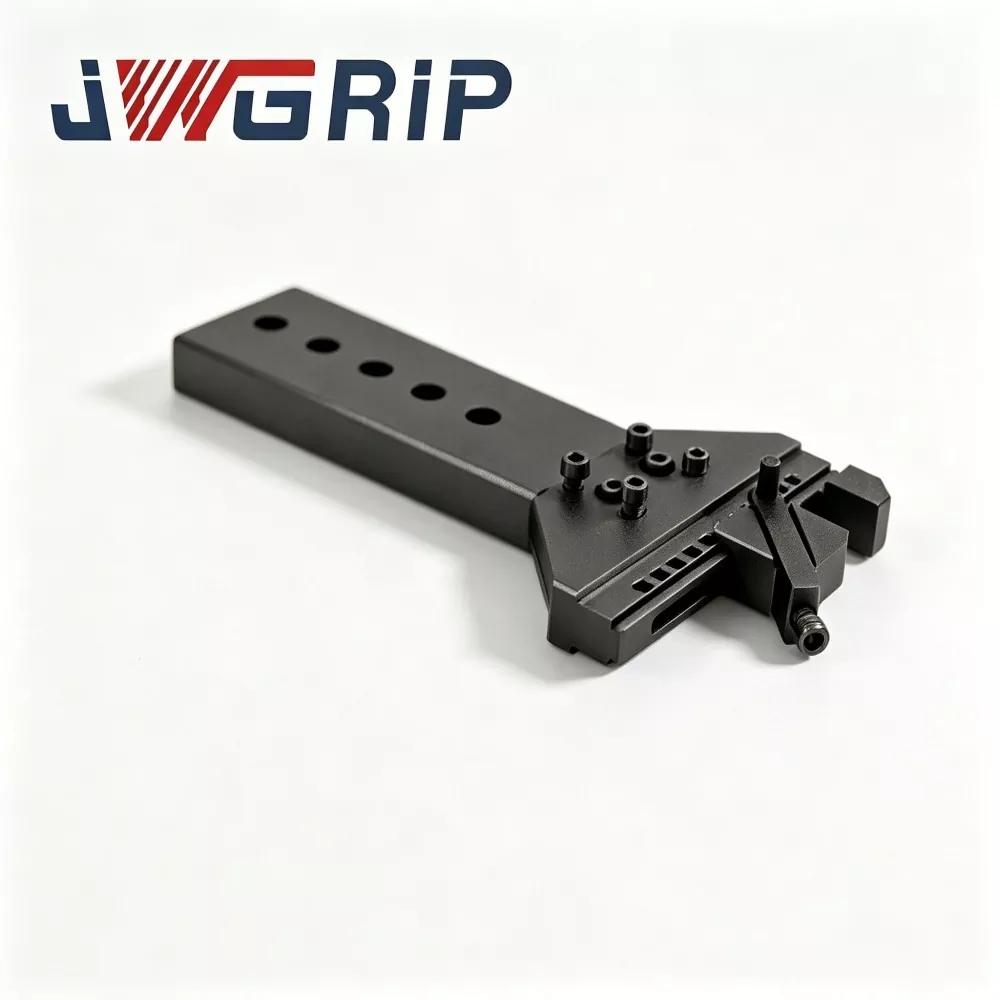
N160 Hing Linkage Besoa Robot Quick Change Gripperrako: paleten kanpoko ingerada fisikoki harremanetan jartzen den exekuzio-beso mugikorra. Bere egitura-eskema paletaren ertzaren geometriaren arabera optimizatuta dago, biltzeko moduko harrapatzeko indar egonkorra eskainiz. Robotaren ibilbidearen mugimenduan azelerazioan eta dezelerazioan irristatzea eragozten du.
Oinarrizko Ebaluazio Adierazleak
Nola baieztatu karga nominala benetako ekoizpen-eskaerekin bat datorren ala ez?
Erabiltzaileek ezin dute robot-besoaren karga nominalaren datuak soilik aipatu. Pisu osoa kalkulatu behar dute, harrapatzeko modulua, lotura-besoa, paleta, tresna eta pieza gordina barne. Karga konposatua gainditzeak higadura mekanikoa azkartuko du eta ezkutuko erorketa arriskuak eragingo ditu.
Zergatik da harrapatze-ekintzaren errepikapenaren kokapen-zehaztasuna zero puntuko garraiaren zehaztasuna bezain garrantzitsua?
Makina-alboko zorroek mikra-mailako zehaztasuna badute ere, robotaren harrapak posizio desbideratze handia sortzen badu paletak jaso eta jartzerakoan, sistema orokorraren zehaztasuna asko murriztuko da. Gripper-alboko kokapen-errorea lan-euskarri-begizta osora pasatuko da.
Zer ingurumen-faktore hartu behar dira kontuan roboten amaierako hardwarerako?
Robot amaierako efektoreek makina-erremintaren eremu periferikoen barruan lan egiten dute, hozgarria, metalezko txirbilak eta olio-lainoa moztuz zipriztinduta. Hardwarearen gainazaleko tratamenduak eta zigilatzeko errendimenduak korrosioari eta txirbil-tratamenduei aurre egin behar die junturak mugitzen diren posizioetan.
Nola gauzatu ainguratzerik gabeko zero puntuko lan-euskarri hardware periferikoarekin?
Zer aurrebaldintza behar dira UPC Zero Point Positioning Series-ekin lankidetzan aritzeko?
Mantendu helburu-palletetarako kanpoko ingeradarako dimentsio koherenteak. Bisagra lotura-besoaren geometriak UPC serieko paletaren ertz-egiturarekin bat etorri behar du, robotek robotekin bateragarriak diren paleten hautaketa egonkorra egin dezaten.
Zer onura ekartzen ditu Zero Point Pallet Series-ekin bat egiteak?
Erretilua akoplatzeko egokigailuarekin, robotek eskuz erabiltzen diren palet arruntak ere maneiatu ditzakete. Dendak ez dituzte lehendik dauden palet guztiak ordezkatu behar eraldaketa erdi-automatizatua egiteko, aurreko hardware-inbertsioa babestuz.
Zer ezkutuko arrisku saihestu behar dira modu hibridoko funtzionamenduan?
Saihestu kanpoko dimentsio desberdinak dituzten paleten erabilera mistoa robotaren lan eremu batean. Eskema-tamaina desberdinek harrapatzeko posizio okerrak eragingo dituzte. Paleta sailkatzeko kudeaketa zorrotza tokian bertan egin behar da.
Hardwarearen materiala eta prozesuaren ezaugarriak
Gripper-moduluen eta lotura-besoen egitura-gorputz nagusiek erresistentzia handiko aleazio-altzairua hartzen dute. Harremanetarako eta blokeatzeko gainazalek karburatze-atentzea eta zehaztasun-artezketa jasotzen dute. Amaitutako osagai bakoitzak behin eta berriz askatzeko neke proba ziklikoak gainditzen ditu bidali aurretik. Egitura-deformazioa zorrotz kontrolatzen da karga osoko baldintzetan.
Brida-konexioen neurriek robot industrialaren interfazearen estandar nagusiak jarraitzen dituzte. Instalazio-zulo gakoen posizioek trukagarritasuna mantentzen dute, tokiko instalazioan bigarren mailako aldaketa-lana murriztuz.
Egokitzapen pertsonalizatuko zerbitzuek trazuaren doikuntza, brida bihurtzeko plaka bereziak eta higaduraren aurkako gainazaleko tratamendua estaltzen dituzte, estandar ez diren paletaren eskema eta hainbat robot marka egokitzeko.
Aplikazioa Oharrak
Robotaren alboko harrapatzeko osagaiek maiz eragiten dute azelerazio-desazelerazioa mugimendu-ziklo guztietan. Bisagra junturetan txirbil metaketak mugimenduaren erresistentzia areagotuko du eta harrapatzeko desplazamendua sortuko du. Aldizkako artikulazioen garbiketa eta lubrifikazioa ekipoen mantentze-zerrendetan sartu behar dira. Ohiko mantentze-lanik gabe etengabeko funtzionamenduak harrapatzeko egonkortasuna gutxituko du pixkanaka, nahiz eta ondo diseinatutako automatizazio osagaietarako.
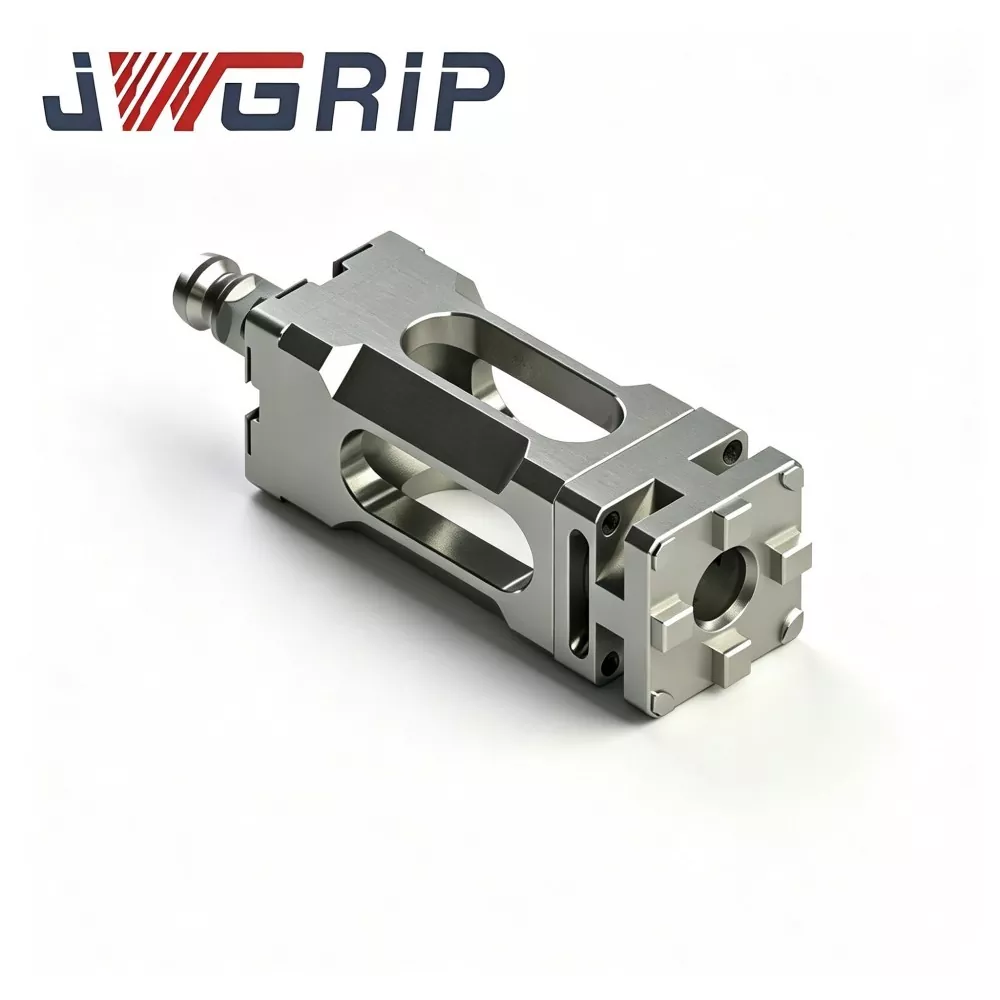
- View as
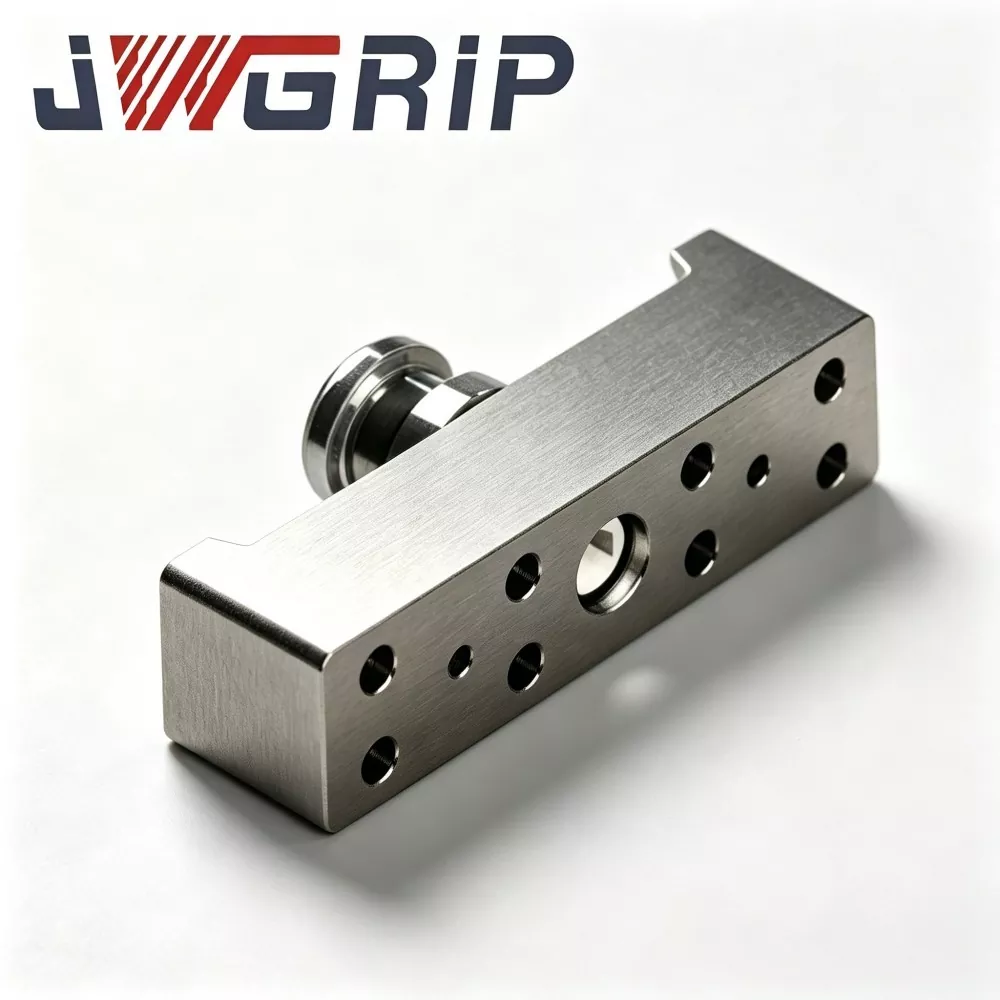
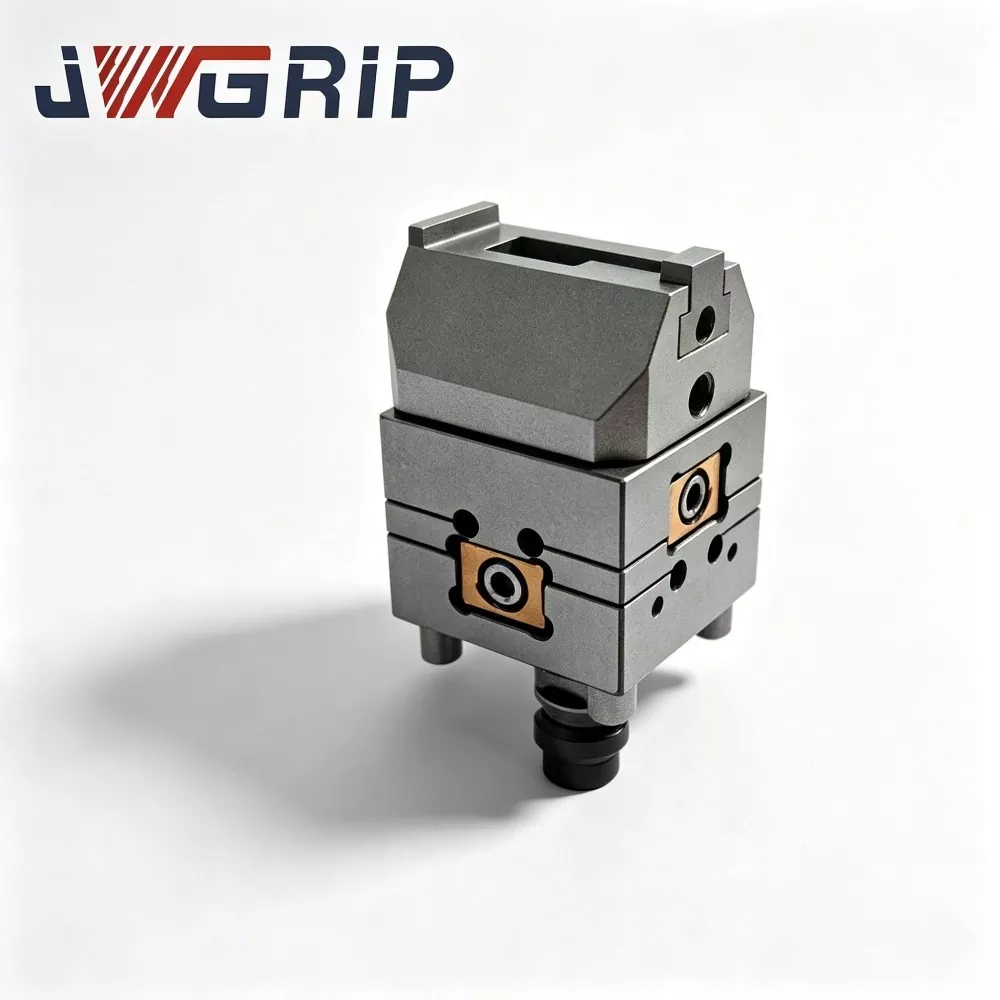
N160 bisagra lotura-besoa, aldaketa azkarreko errobotentzako
JWGRIP Txinan N160 Hinge Linkage Arm-en fabrikatzaile eta hornitzaile profesionala da Robot Quick Change Gripper-erako, eta Factory Direct zerbitzua eskaintzen du produktu estandarrak guztiz stockekin, automatizazio proiektu globalaren hedapena eta tailerraren mantentze-lanak laguntzeko. N160 serieko roboten aldaketa azkarreko harrapaketa moduluetarako bereziki diseinatutako errendimendu handiko core indarra-transmisioko gontza-bilgailu osagaia da. Indarraren transmisio-egitura optimizatua eta bero-forjatutako konformazio integratuko teknologia unitate funtzional bakarrean integratzen ditu, pistoi lineala bultzatzeko indarra harrapatzeko masailezurra kulunkatzeko tintze-mugimendu bihurtzen duen zati zinematiko nagusi gisa.
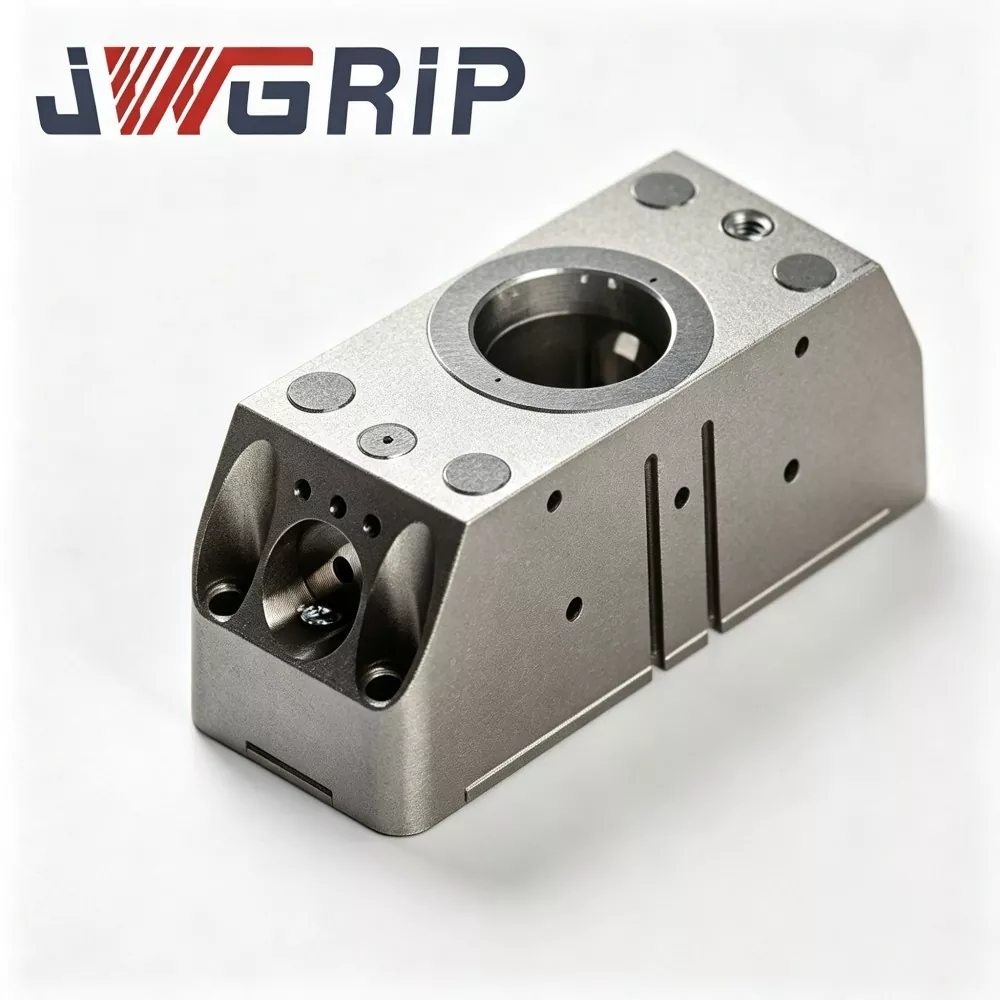
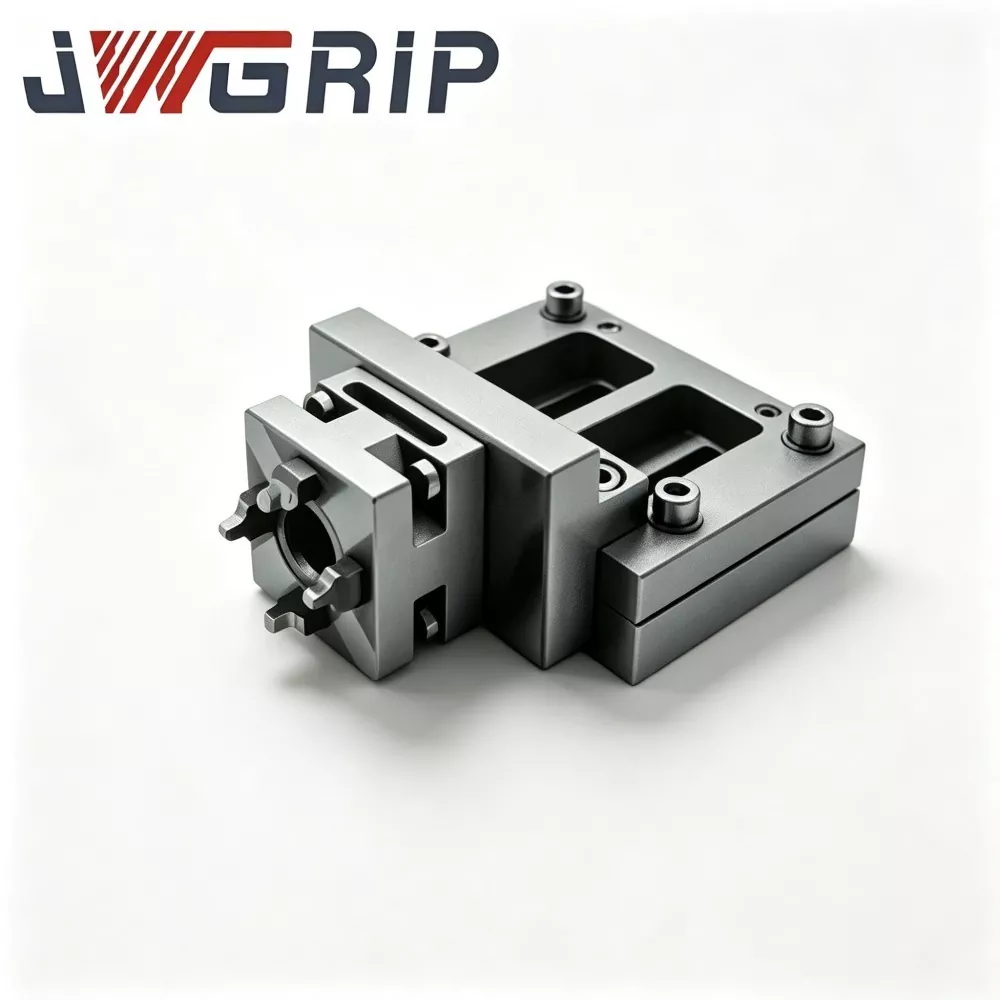
N160 Robot Quick Change Gripper Modulua
JWGRIP Txinan N160 Robot Quick Change Gripper Moduluaren fabrikatzaile eta hornitzaile profesionala da, Bulk Eskaeraren kontratazioa onartzen du eta benetako Fabrika Prezioa eskaintzen du automatizazio proiektu globalaren bazkideentzat. Besoaren amaierako robot integratua berritu berri den exekuzio-unitatea da, tripulaziorik gabeko ekoizpen-lerro malgu modernoetarako bereziki diseinatua. Pintza paralelo pneumatikoa eta robot aldaketa azkarreko interfazea gorputz modular bakarrean modu berritzailean integratuz, aldaketa azkarreko disko bereiziak eta harrapaketa independentearen beharra ezabatzen du, geruza anitzeko konektatzeko bridarik edo trantsiziozko osagarririk behar ez izatea.
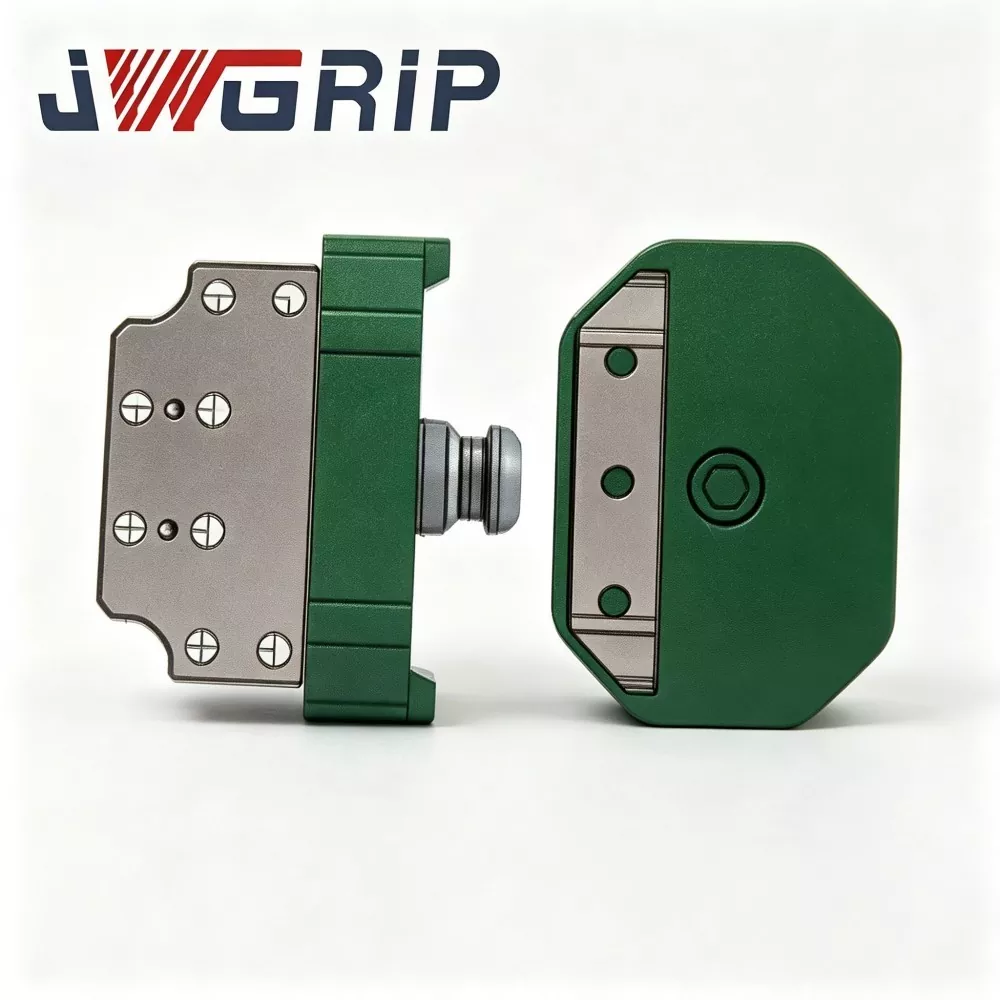
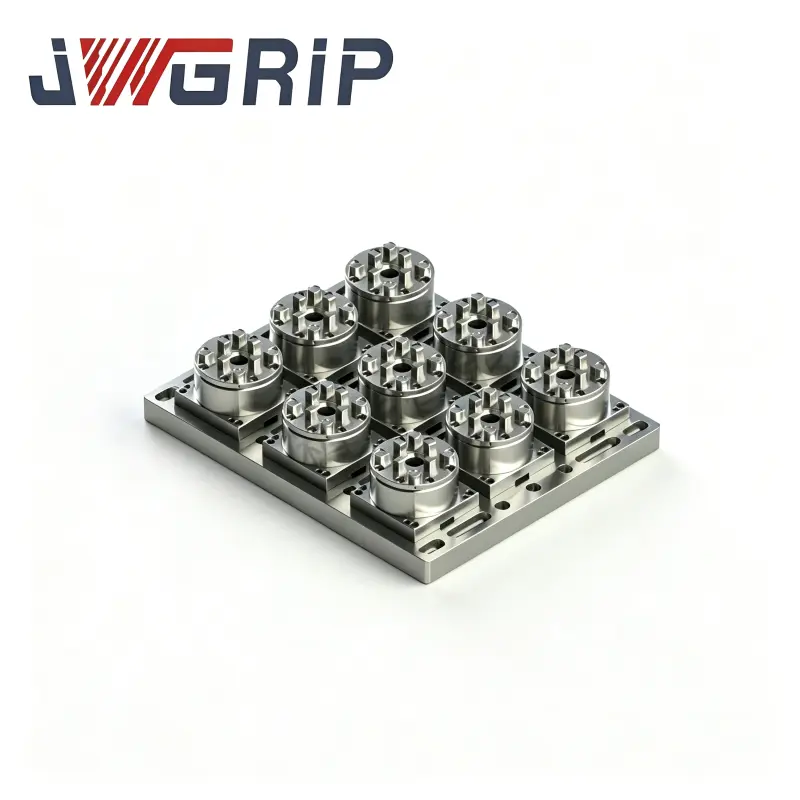
Robota Aldaketa Bizkorreko Gripper Erretilu Akoplamendua
JWGRIP Txinan Aldaketa Azkarreko Gripper Erretiluen Akoplamenduaren fabrikatzailea eta hornitzailea da. Robotaren amaiera-efektorearen aldatze-osagai aurreratu bat da, ekipamendurik gabeko produkzio-lerro automatizatu malguetarako bereziki diseinatua. Erresistentzia handiko altzairu aleaziozko egitura-konfigurazioa eta zehaztasun-artezketa-prozesua unitate bakar batean integratzen ditu, eta robot-erreminta guztiz automatikoak aldatzea lortzen du, eskuzko esku-hartzerik gabe, gripperak, erretiluak eta beste amaierako tresnak ordezkatzen diren bitartean.
JWGRIP Txinako Robot Quick Change Gripper Series fabrikatzaile eta hornitzaile profesionala da. Ongi etorria ematen dizugu gure fabrikako kalitate handiko produktuak handizkako prezio lehiakorrean.
Albisteen Gomendioak