Euskal
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
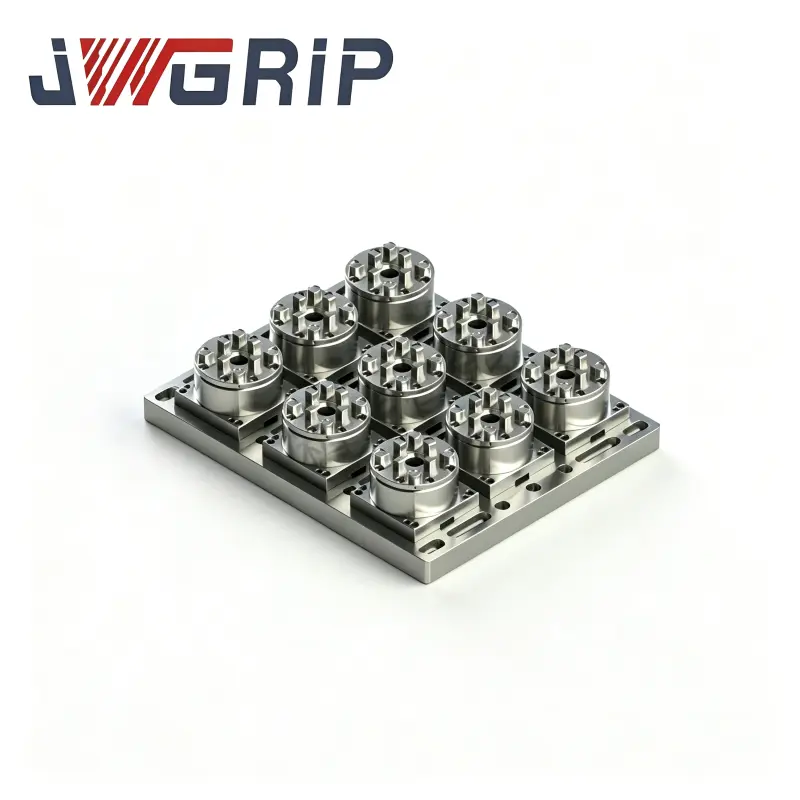
UPC Zero Point Positioning Series fabrikatzaile fidagarria, doitasun handiko lan-euskarrietarako
UPC Zero Point Positioning Series-en OEM eta ODM hornitzaile industrial gisa,JWGRIPEgiturazko iterazioa, baliozkotze mekanikoa eta fabrikazio masiboa egiten ditu robotekin bat datozen paletetarako, kokapen magnetikoko oinarrietarako eta konektatzeko beso mekanikoetarako. Robotekin bateragarria den lokalizazio-hardware-multzo hau materiala manipulatzeko ahalmena robotizatua handitzeko asmoa duten fabrikatzaileentzat egina dago, lehendik dauden CNC makinen oinarria berritu gabe. Hardware-zorro honekin batera, tresna bateragarriak diren emaitzak lor daitezke parekatutaZero Point Palet Serieaeta Zero Point Clamping Chuck seriea, eskuz-automatikoki kokapen lan-fluxu hibridoak osatuz denda osoan zehar. Estekatze-dimentsio gako guztiek interfaze bateratu estandarrak zorrotz jarraitzen dituzte serieen arteko elkarreragingarritasuna bermatzeko.
Aplikazioa Lepoa
Ohiko zero puntuko hardware multzo asko eskuz kargatzeko eta deskargatzeko eragiketetarako soilik garatzen dira. Fabrikek robot-besoak gehitzen dituztenean tripulaziorik gabeko produkziorako, oztopo praktikoekin azkar egiten dute topo. Palet estandarrek ez dute harrapatzeko ezaugarri mekaniko dedikaturik, chuck arruntek ezin dituzte robotek entregatutako paletak jaso modu egonkorrean, eta operadoreek aldaketa lanari aurre egin behar diete hardware zaharrak robot-estazioetara egokitzeko.
Zer gertatzen da makina-estazio berean eskuzko funtzionamenduaren eta manipulazio robotikoaren artean malgutasunez aldatu nahi baduzu? Automatizazio-irtenbide goiztiar askok lantegiak modu bat aukeratzera behartzen dituzte betirako. Edo guztiz automatikoa exekutatzen duzu eta eskuzko esku-hartze azkarra galtzen duzu, edo eskuzko kargatzeari eusten diozu eta argiak itzaltzeko produkzio-potentziala uzten duzu.
Nola saihestu eskala osoko hardwarearen ordezkapen garestiak robotak lehendik dauden makinetan berritzean? Palet eta chuck guztiak guztiz ordezkatzeak kapital-hondakin handia sortzen du. Produkzio-zuzendari askok egungo zero-puntuko azpiegiturarekin batera bizi daitekeen hardware gehigarri modularra bilatzen ari dira. Hain zuzen, serie honek balio praktiko ukigarria ematen du
Tresneriaren osagai modularrak
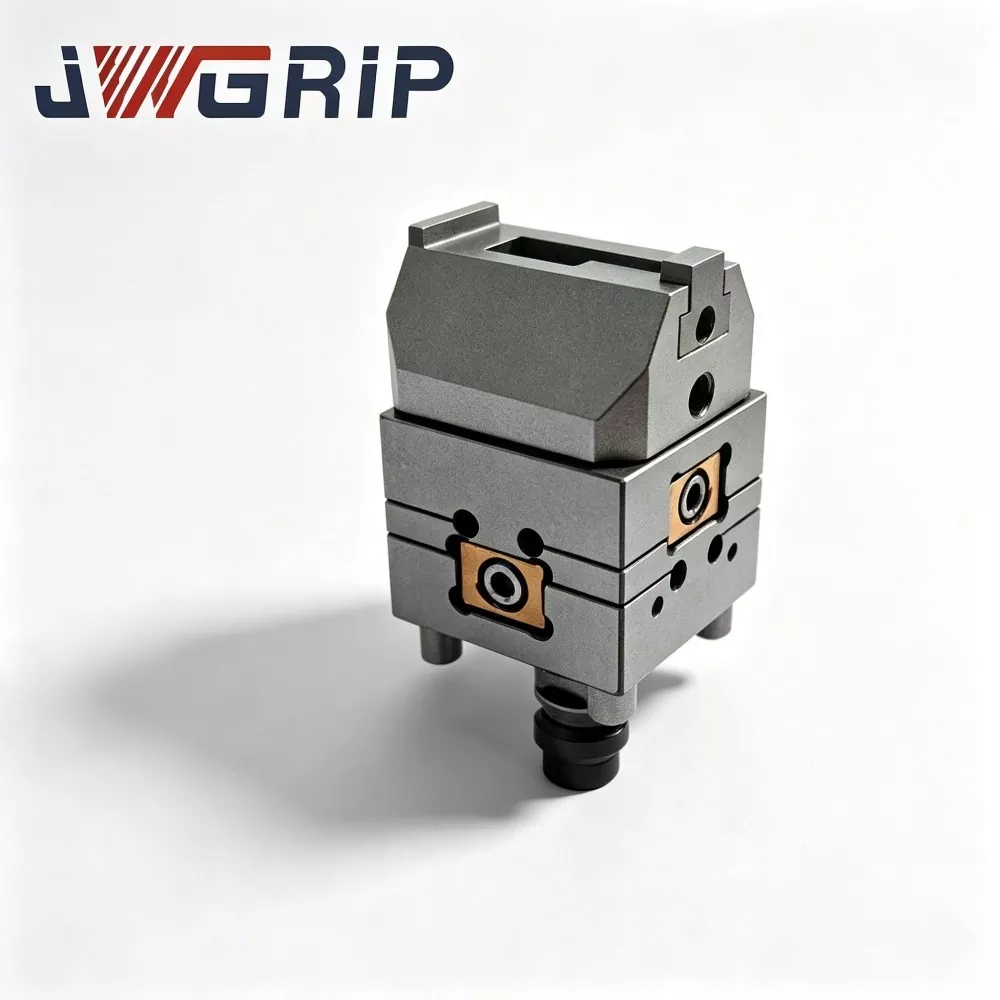
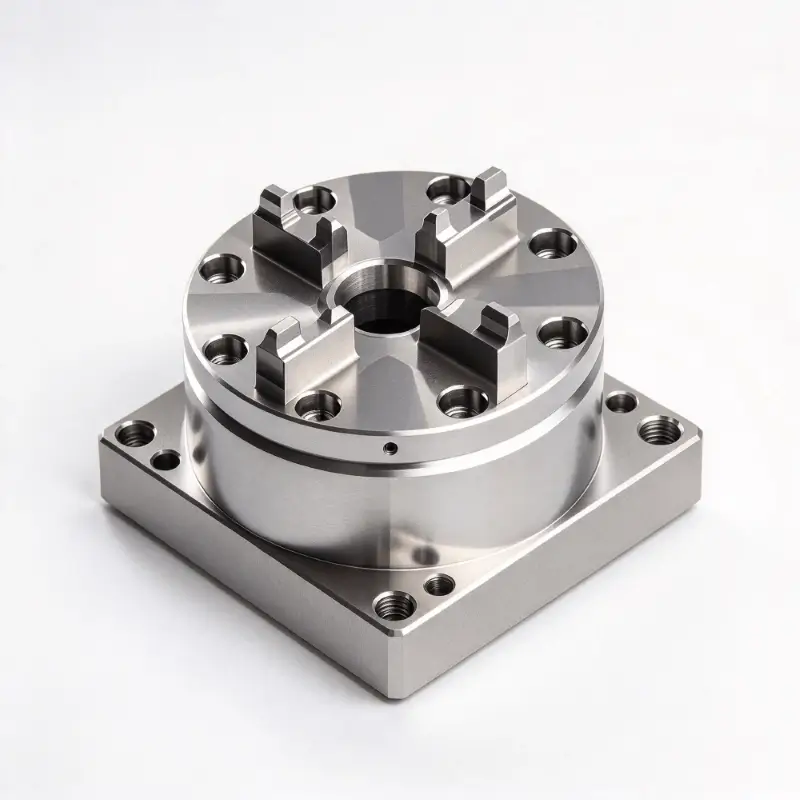
UPC Zero Point Paleta Power Chuck-arekin: Palet-unitate integratu honek atxikitzeko osagai indartsuak barneratzen ditu. Robotak zuzenean hartzeko eta kokatzeko diseinatuta, tarteko egokitzaile gehigarriak kentzen ditu. Zuzenean beso mekanikoen bidez entregatu daiteke eta bere lekuan blokeatu daiteke gizakiaren ukitu gabe, oso egokia da lote-zatiak etengabe prozesatzeko baldintzarik gabe.
UPC Magnetic Zero Point Paleta: magnetikoz lagundutako kokapen logika hartzen du blokeo mekaniko hutsezko eskemetatik desberdina. Aurrekoposizio magnetikoak paleta bere horretan eusten du blokeo mekaniko formala indarrean jarri aurretik. Aurre-posizioaren funtzio honek paleta irristatzea edo desplazatzea eragozten du abiadura handiko roboten mugimenduan eta transferentzia azkarreko ekintzetan. Izugarri ondo funtzionatzen du horma meheko piezak eta pisu arineko tresna-muntaietarako.
UPC Hinge Linkage Arm Robot Quick Change Tool Changer-rako: roboten bridetan muntatutako exekuzio-mutur mekaniko gisa funtzionatzen du, lotura-beso honek helburu-palletetarako harrapatzeko, altxatzeko eta garraiatzeko ekintzak egiten ditu. Bere egitura-dimentsioak UPC serieko paleten kanpoko profilarekin bat egiten dute, abiadura handiko robot-zikloetan gaizki hartzeko eta erortzeko arriskuak saihestuz.
Zero Point Chucking Sistemarako UPC Zentratze Segmentuak: Zentratze-segmentu hauek kokapen-osagarri osagarri gisa jokatzen dute. Datuen tolerantzia finkatzen dute paletak eta makinaren alboko mandrinak elkarreragiten dutenean, epe luzerako tailerreko funtzionamenduan sortutako muntaketa-desbideratze txikiak konpentsatzen. Kokapen-multzo osoaren bizitza erabilgarria luzatzen dute.
Kargatze modu hibridoa aldatzeko prestaketak eta arauak
Zein prestaketa egin behar dira modu mistoan aldatzeko?
Mantendu datu-estandar bateratuak bai robotek zerbitzatutako UPC paletentzat, bai Zero Point Pallet Series-tik sortutako eskuz funtzionatzen duten paletentzat. Tira-zuloen zehaztapen berdinek trukagarritasun fisikoa bermatzen dute makina-alboko zorro berean.
Zein funtzionamendu-arau behar dute arreta modua aldatzean?
Ekoizpen robotikotik eskuzko doikuntzara pasatzen direnean, operadoreek ez dute makinaren alboko mandrila desmuntatu edo aldatu beharrik. UPC serieko robotetara zuzendutako paletak eskuz kargatutako palet arruntekin ordezkatzen dituzte soilik. Ez da berriro zundaketarik edo datuak berrezartzeko lanik behar.
Zer ezkutuko arriskuei erreparatu behar diezue modu mistoko lan-fluxuetan?
Erreparatu robotak harrapatzeko pisu-mugei. Lan-piezek eta osagarrien pisu osoa ezin dute gainditu UPC Hinge Linkage Arm-en Robot Quick Change Tool Changer-ren karga nominala. Gehiegizko kargak kokapen-noraeza eta deformazio mekanikoa eragingo ditu.
Errendimenduaren Ebaluazioa
Robotikoen errepikapenen transferentziaren zehaztasuna: ez da blokeatu ondoren kokapen estatikoko zehaztasuna soilik. Robotak harrapatzeko, altxatzeko, mugitzeko eta kokatzeko prozesu osoan sortutako posizio desbideratzea ere aztertu behar duzu. Transferentzian zehar desbideratze txikia dimentsio akats nabarietara zabalduko da prozesatzeko ziklo anitz ondoren.
Magnetikoaren bidez lagundutako egituren ingurumen-egokitzapena: burdinean oinarritutako ebaketa-txirriz betetako tailerretarako, palet mota magnetikoko modeloek txirbilak uxatzeko diseinu eraginkorrak behar dituzte, burdin-hondarrak gainazal magnetikoetara atxiki ez daitezen eta kokapen lautasuna suntsitzeko.
Egitura mekanikoko inpaktuaren aurkako errendimendua: Roboten eskuak jartzeko ekintzek zenbait kontaktu eragin dute. Hardwarearen egitura-erresistentziak maiz errepikatzen diren kolpeak xurgatu behar ditu erreferentzia-aurpegiak kokatzeko deformazio iraunkorrik gabe.
Material eta eskulanaren ezaugarriak
Egitura-gorputz nagusiek erresistentzia handiko aleazio-altzairua hartzen dute. Ukipen-azalera giltzarriak urrats anitzeko zehaztasun artezketa-prozesuetatik igarotzen dira. Mota magnetikoko palet-multzoek indar magnetikoaren atenuazio-zahartzearen proba errepikatzen dute, aurreposizio magnetikoaren ahalmena egonkor mantentzen dela ziurtatzeko milaka lan-zikloren ondoren.
UPC Zero Point Positioning Series osagai guztiek interfazearen bateragarritasuna mantentzen dute Zero Point Clamping Chuck seriearekin. Fabrikek ez dituzte makinen alboko zorroak baztertu beharrik robotetarako gai diren paletak sartzerakoan. Lehendik dauden hardware-aktiboek funtzionatzen jarraitu dezakete produkzio automatizatuaren diseinu berrian.
Aldaketa ez-estandar euskarriak zirrikituen dimentsioak, indar magnetikoaren intentsitatearen doikuntza eta lotura-besoaren muntatzeko brida tamainak hartzen ditu, merkatuko robot-markako brida estandar nagusietara egokituz.
Eguneko mantentze-lanak
Robotetara zuzendutako kokapen hardwareak ez du errendimendu osoa emango instalazio sinplearekin soilik. Eguneroko kudeaketak robot-mugimenduaren parametroen doikuntza, gainazal magnetikoetan txip-garbiketa erregularra eta lotura-besoen arteko sakearen aldizkako ikuskapena konbinatu behar ditu. Goi-mailako hardware modularrak ere ezkutuko arriskuak sortuko ditu ohiko mantentze-lanak baztertzen badira. Automatizazio-proiektuen errendimendu gutxiko kasu asko hardwarearen beraren akatsen ordez, eguneroko ikuskapen ahaztuetatik sortzen dira.
- View as
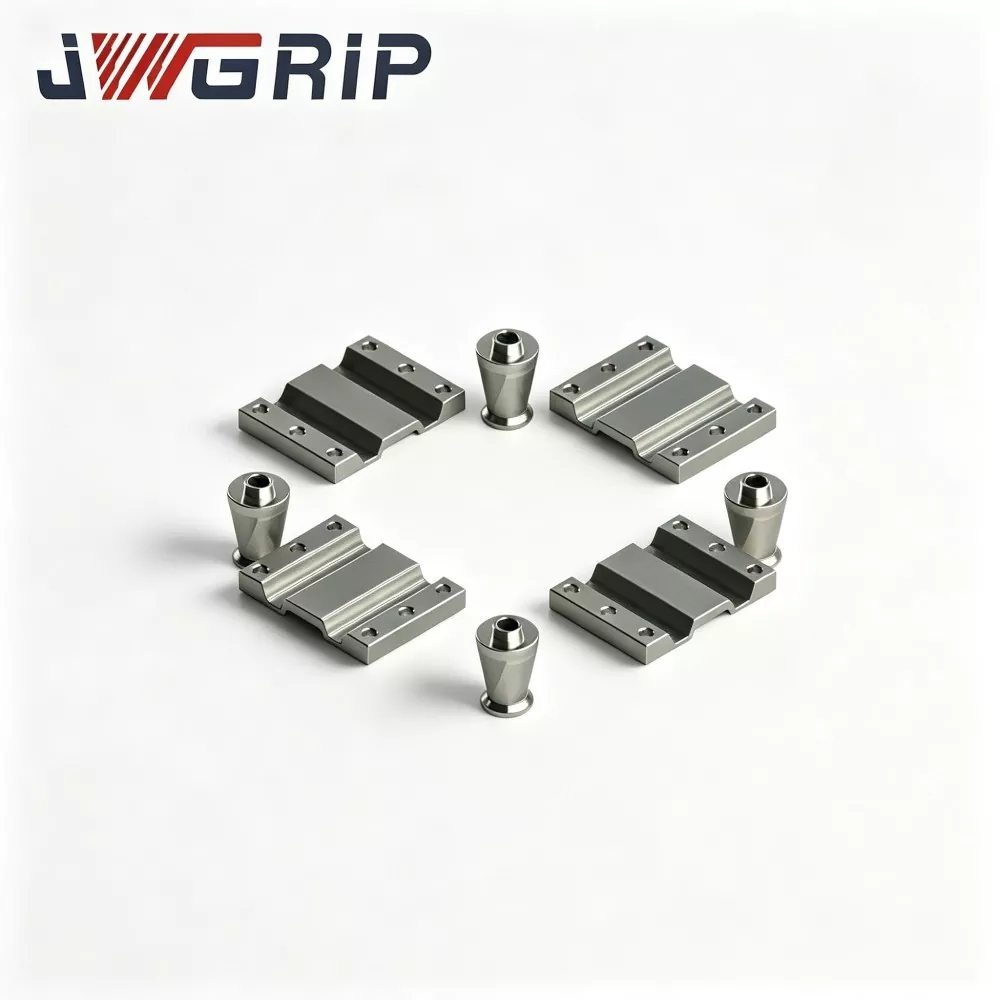
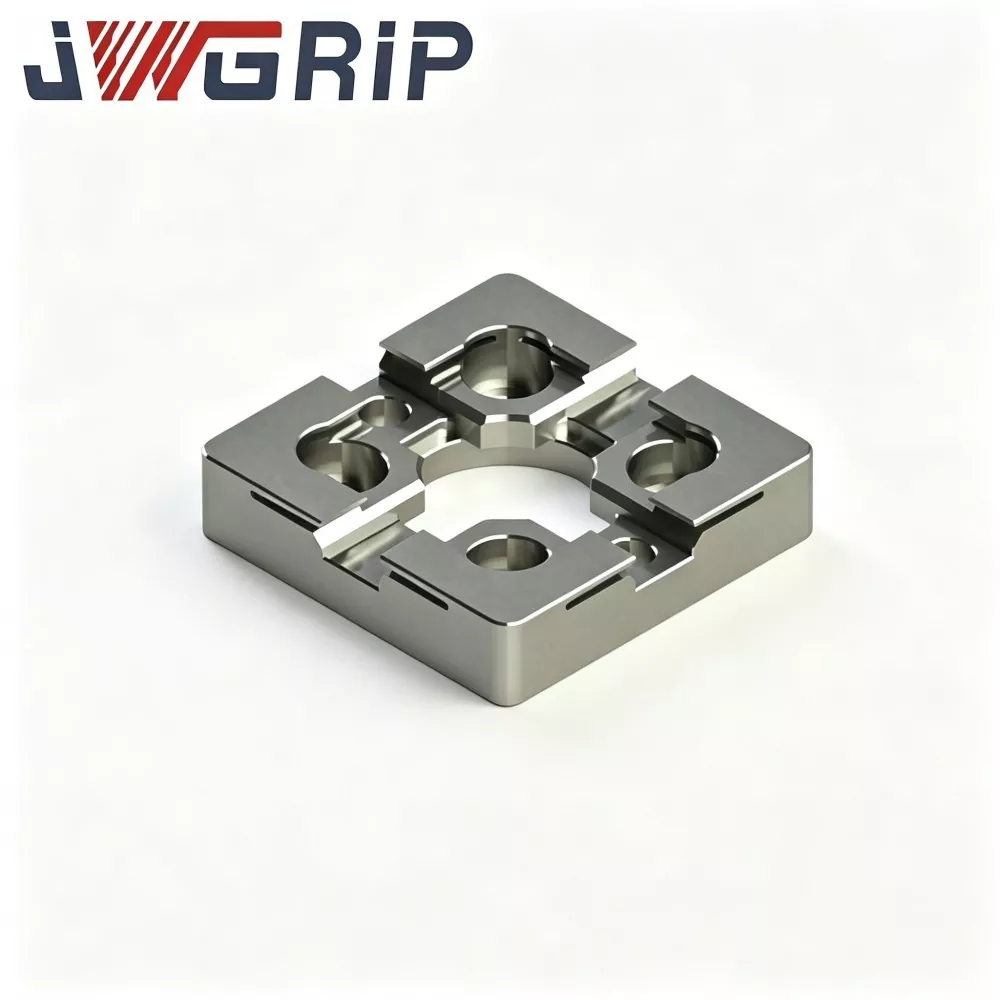
Zero Point Clamping Sistemarako UPC Zentratze Segmentuak
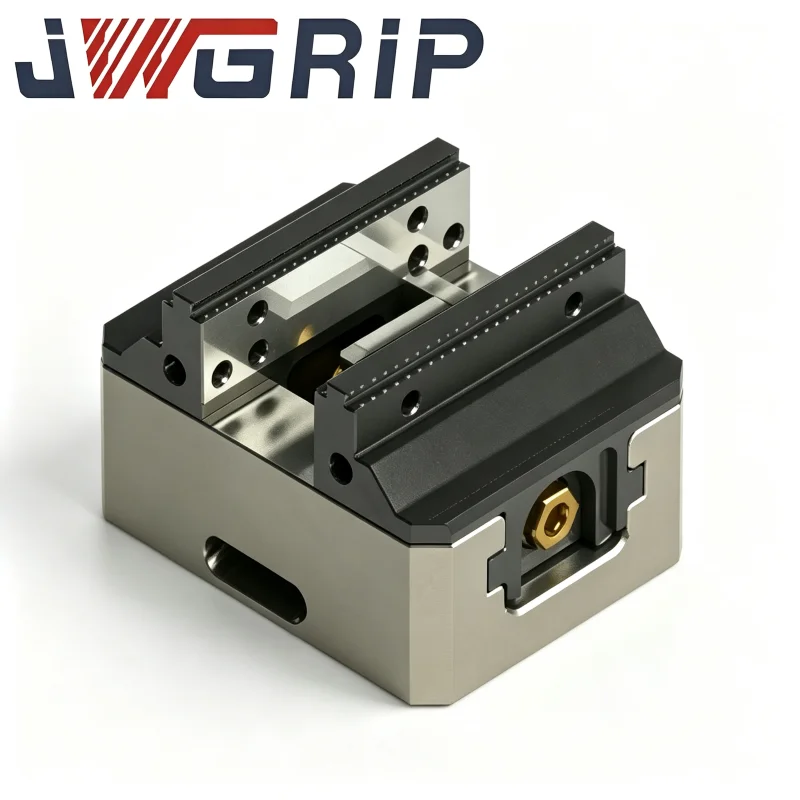
JWGRIP Txinan Zero Point Clamping Sistemarako UPC Zentratu Segmentu pertsonalizatuen fabrikatzaile eta hornitzaile profesionala da, zehaztapen estandarrak guztiz salgai dituena. UPC zero-point chucking sistemetarako profesionalki diseinatutako ezinbesteko osagarri diren osagarri gisa, zentratze-segmentu hauek nukleo-puntuko lotzeko eta mantentzeko osagai gisa balio dute. Gogortasun handiko aleazio altzairuzko materialak eta doitasun prozesatzeko teknologia estandarizatua hartuz, UPC zero-puntu estandar guztietara zuzenean egokitu daitezke osagarri osagarririk gabe, muntaketa estandarizatua eta pertsonalizatutako aldaketak onartzen ditu, ekipamenduen parekatze eta ekipamenduen berritze eskakizun anitzak asetzeko.
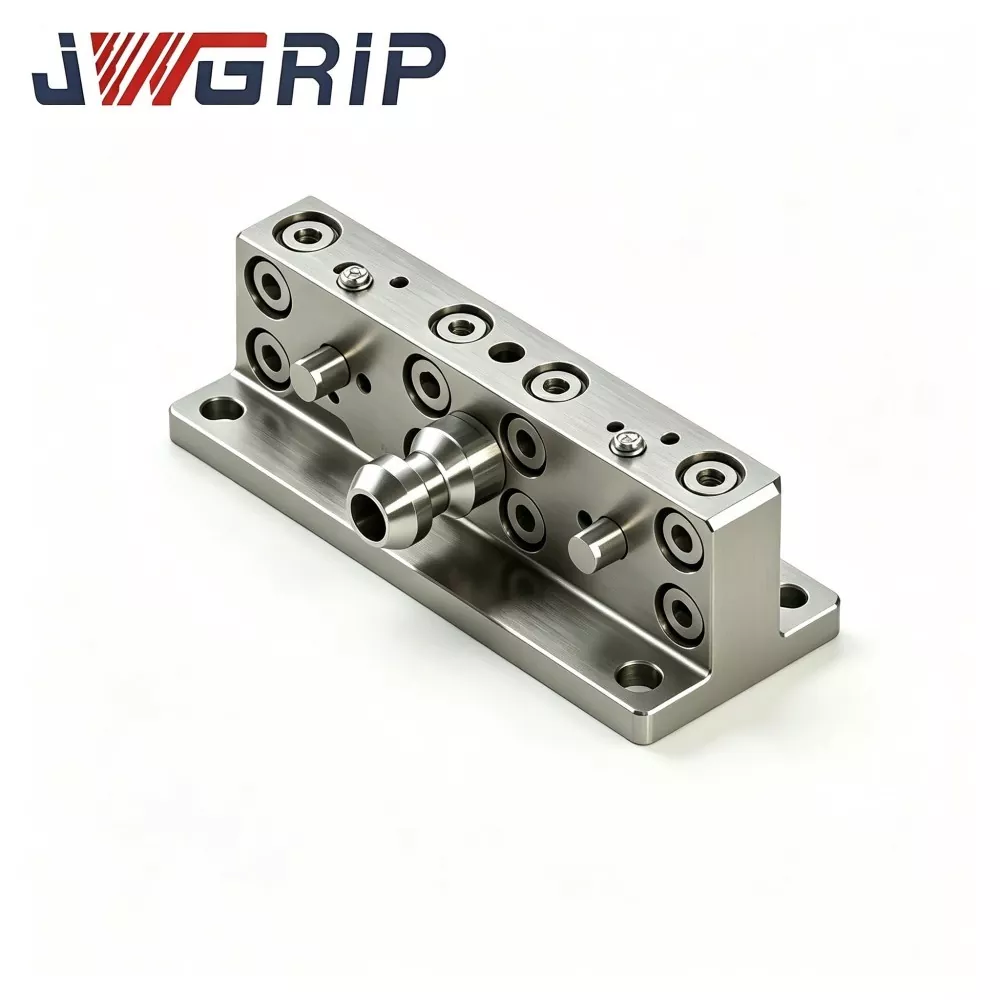
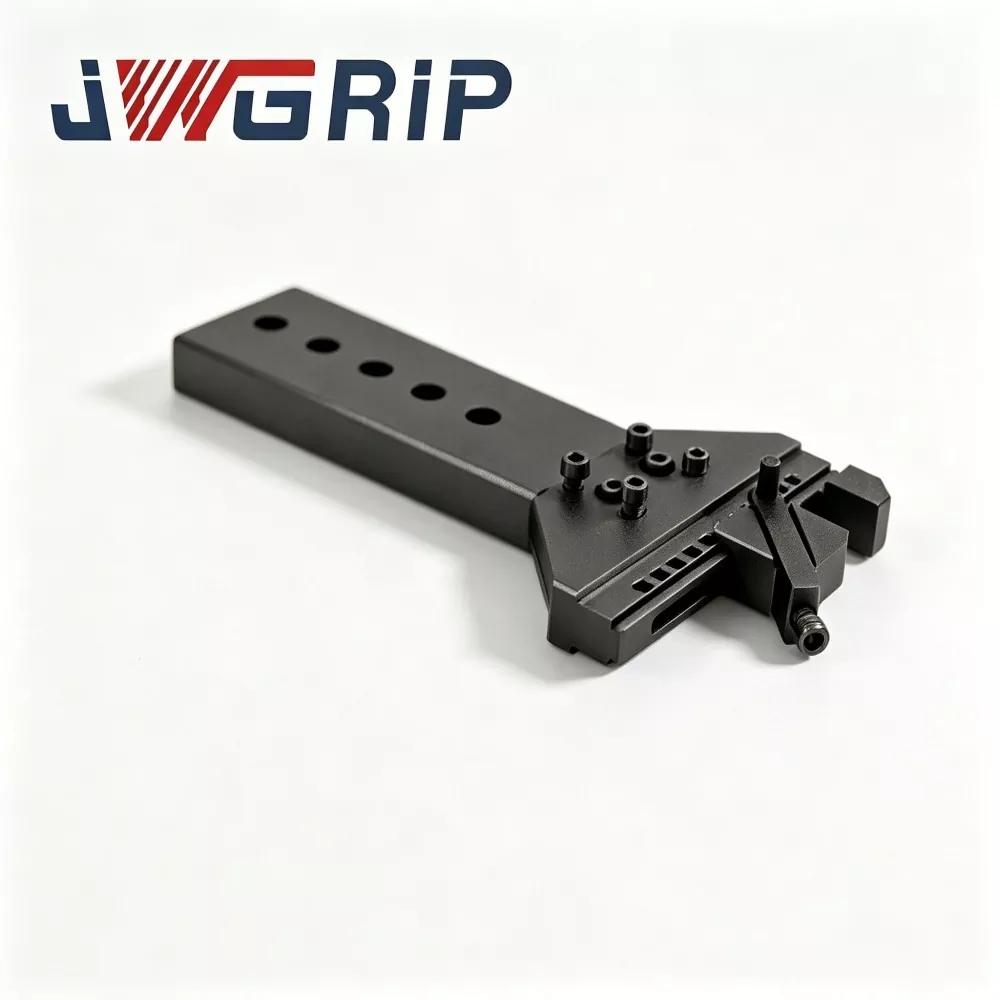
UPC giltza lotzeko besoa Robot Aldaketa Bizkorreko Erreminta Aldagailurako
JWGRIP Txinako Robot Quick Change Tool Changer UPC Hinge Linkage Armaren OEM esportatzaile profesionala da. Oinarrizko egitura-konexio-osagai bat da, roboten aparatu automatikoen trukerako eta tripulaziorik gabeko CNC produkzio-zelula malguetarako bereziki diseinatua. Robotaren amaierako efektorearen eta UPC zero-puntuko palet-multzoen arteko indar-transmisiorako gako gisa balio duena, giltza-lotura-beso optimizatu honek zero-puntuko paleten blokeo mekanikoa eta desblokeoa egiten du robotaren ardatzaren mugimenduaren bidez, gidatzeko gailu osagarri pneumatiko eta hidraulikoen beharra ezabatuz.
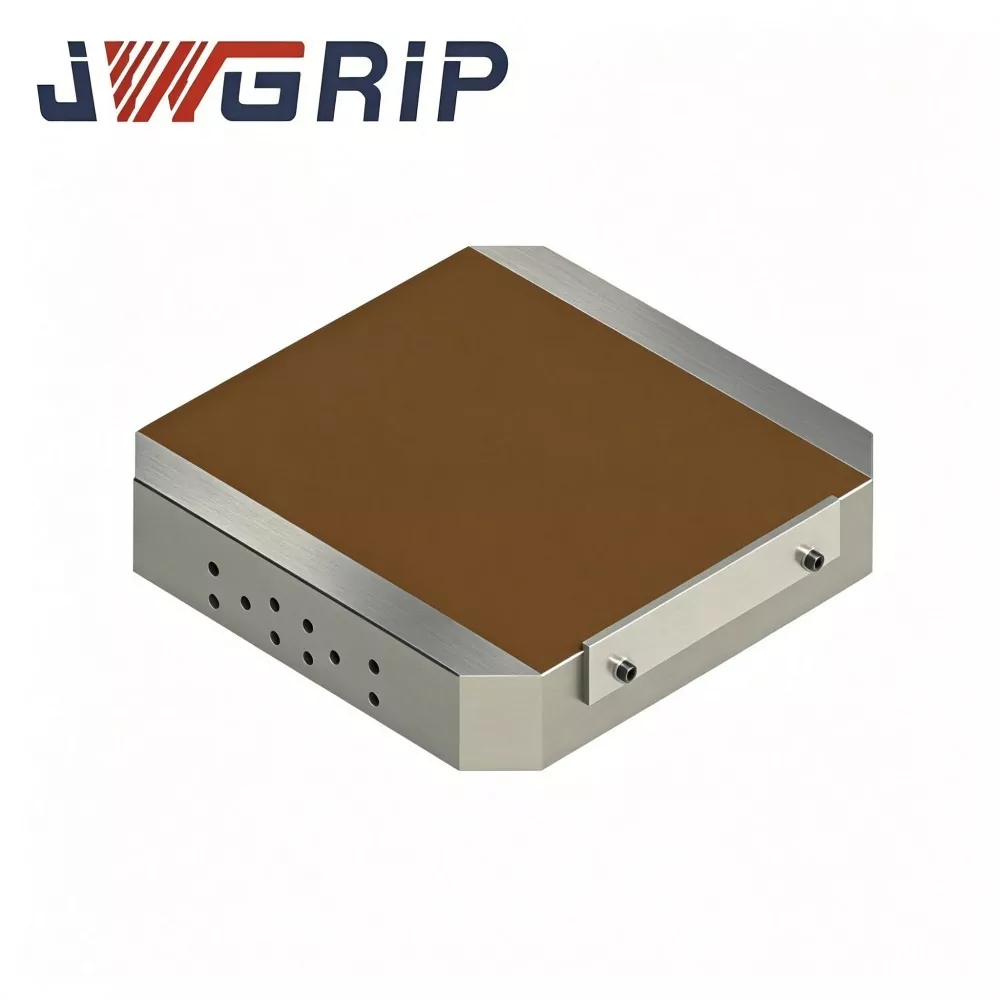
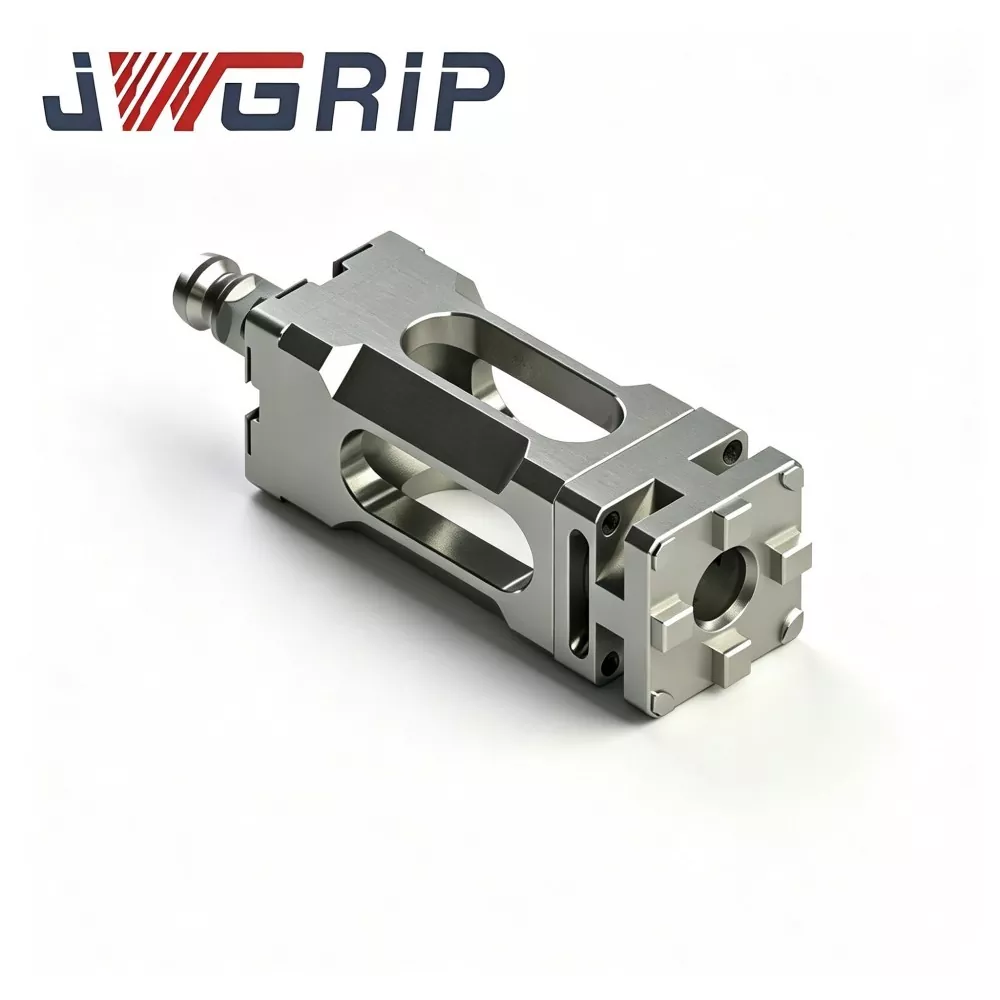
UPC Zero Point Paleta Magnetikoa
JWGRIP esportatzaile profesionala eta fabrika-zuzeneko handizkaria da Txinan, UPC Zero Point Paleta Magnetikoa hornitzen du eta eraginkortasun handiko finkatzeko irtenbide pertsonalizatuak eskaintzen ditu CNC fresatzeko, artezteko eta EDM tailerretarako. Palet-unitate integratu honek UPC zero puntuko aldaketa azkarreko kokapen-eraikuntza estandarra bateratzen du errendimendu handiko iman iraunkorreko txorrota batekin, ohiko tintze-marail mekanikoen muga fisikoak hautsiz.
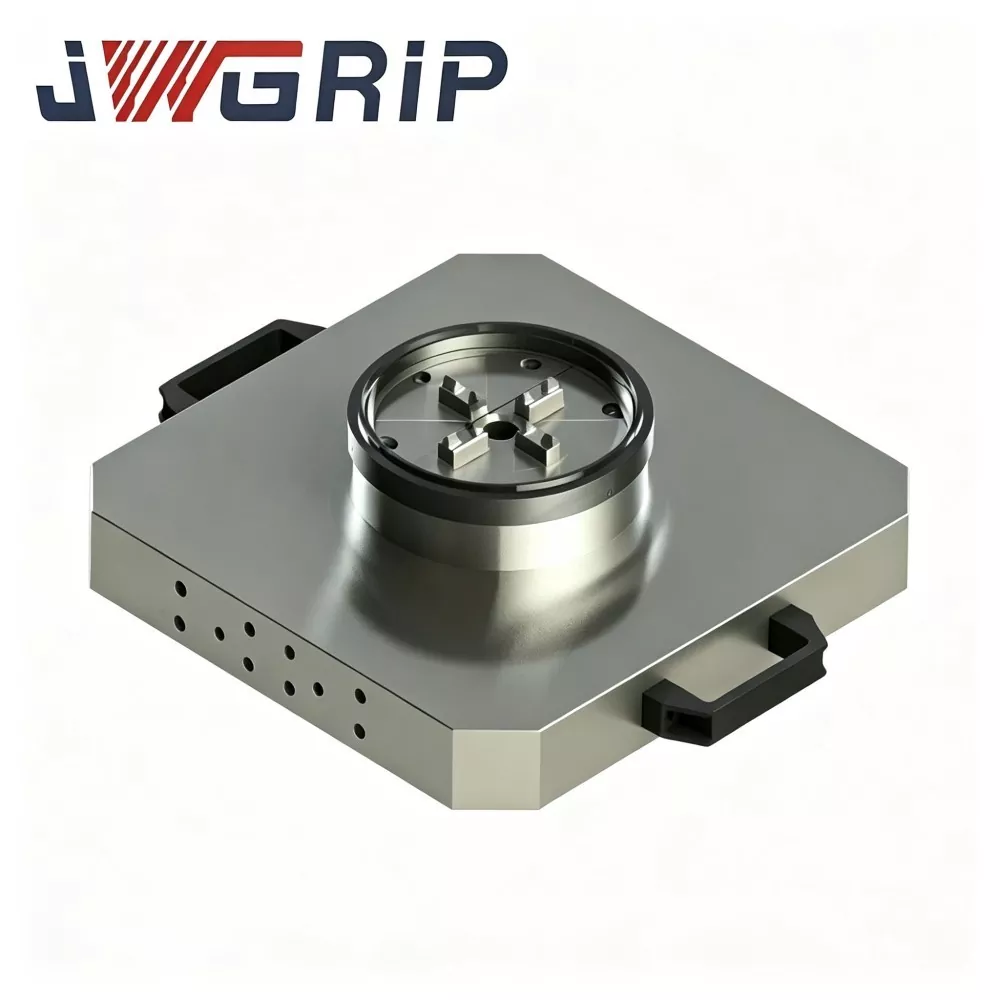
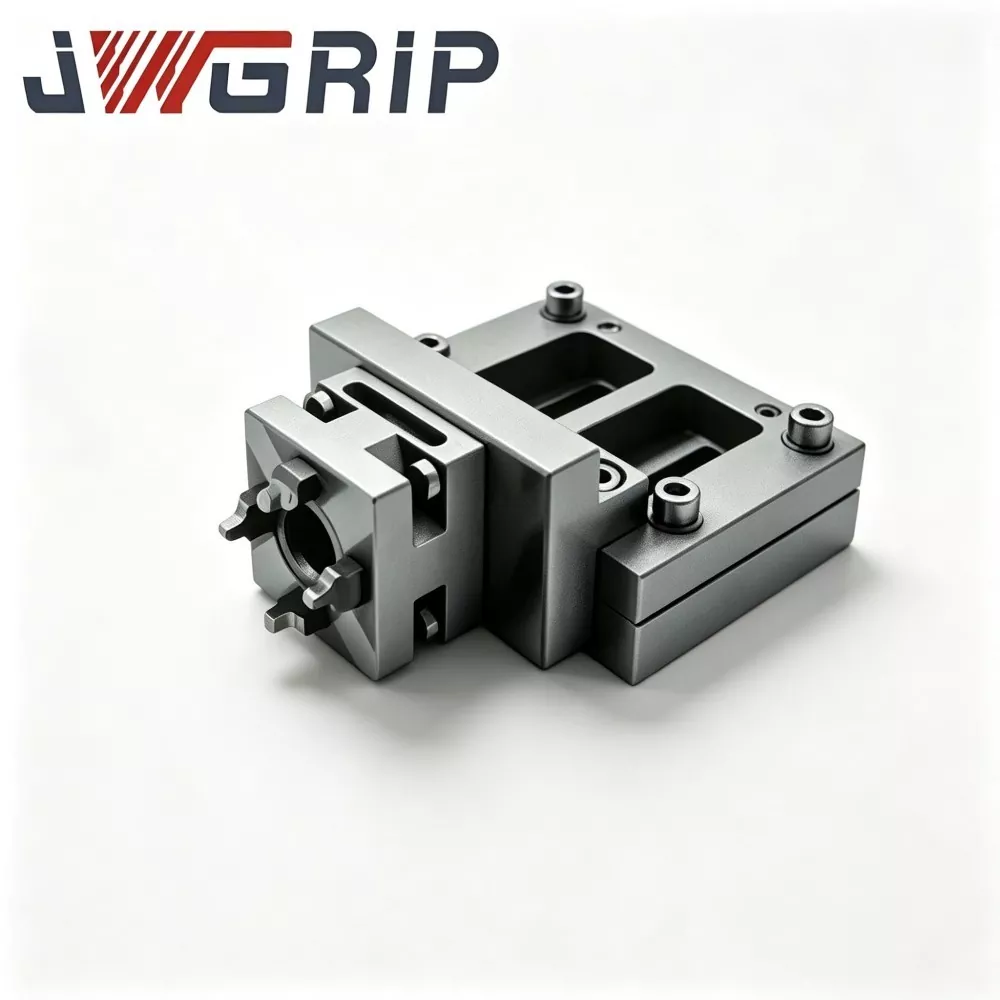
UPC Zero Point Paleta Power Chuck-arekin
JWGRIP Txinan Power Chuck duen UPC Zero Point Paletaren fabrikatzailea eta hornitzailea da. Torneaketa-fresatzeko konposite makina modernoetarako eta mekanizazio zentro bertikalerako doitasun handiko atxikimendu integratua da. Produktu honek UPC estandarraren zero puntuko blokeo-mekanismoa eta potentzia-chuck-a palet egitura monolitiko batean integratzen ditu modu berritzaile batean, zero puntuko oinarria eta txorten osagarri independenteen kontratazio bereizia eta tokian bertan muntatzeko beharra ezabatuz.
JWGRIP Txinako UPC Zero Point Positioning Series fabrikatzaile eta hornitzaile profesionala da. Ongi etorria ematen dizugu gure fabrikako kalitate handiko produktuak handizkako prezio lehiakorrean.
Albisteen Gomendioak