Euskal
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
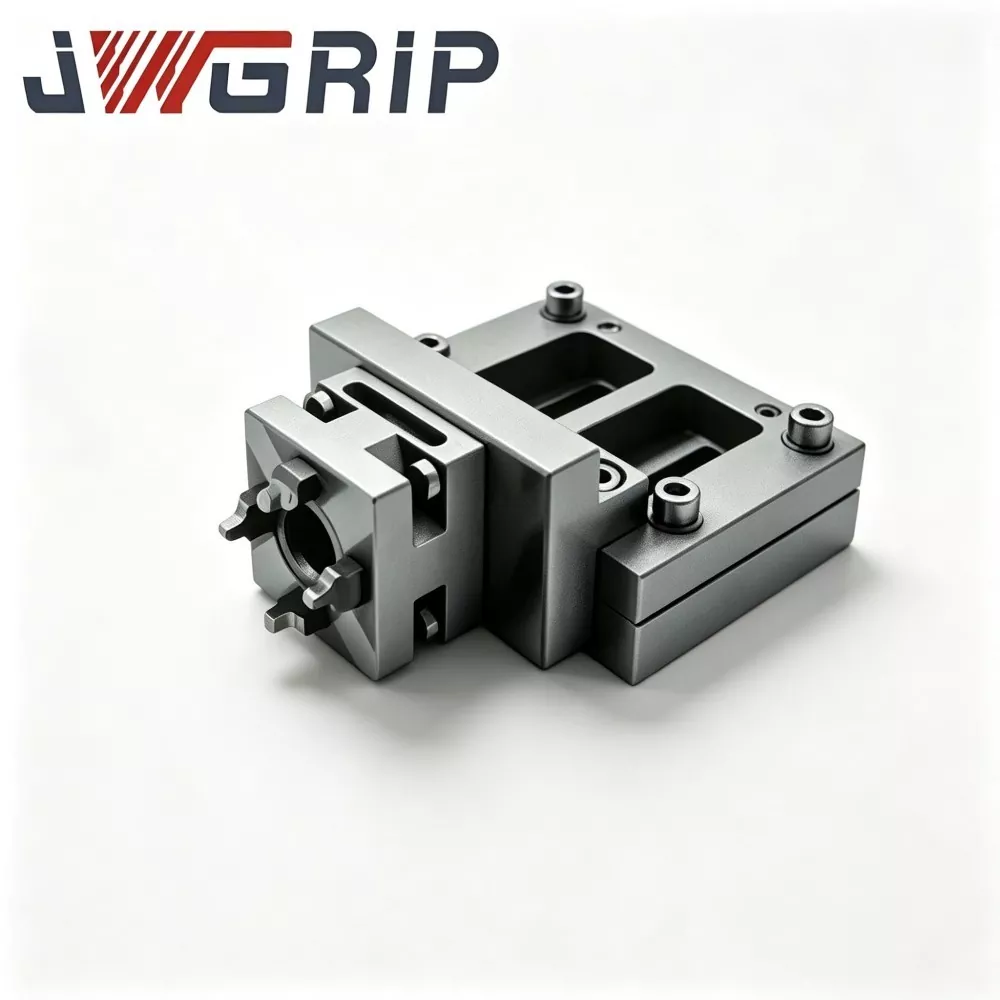
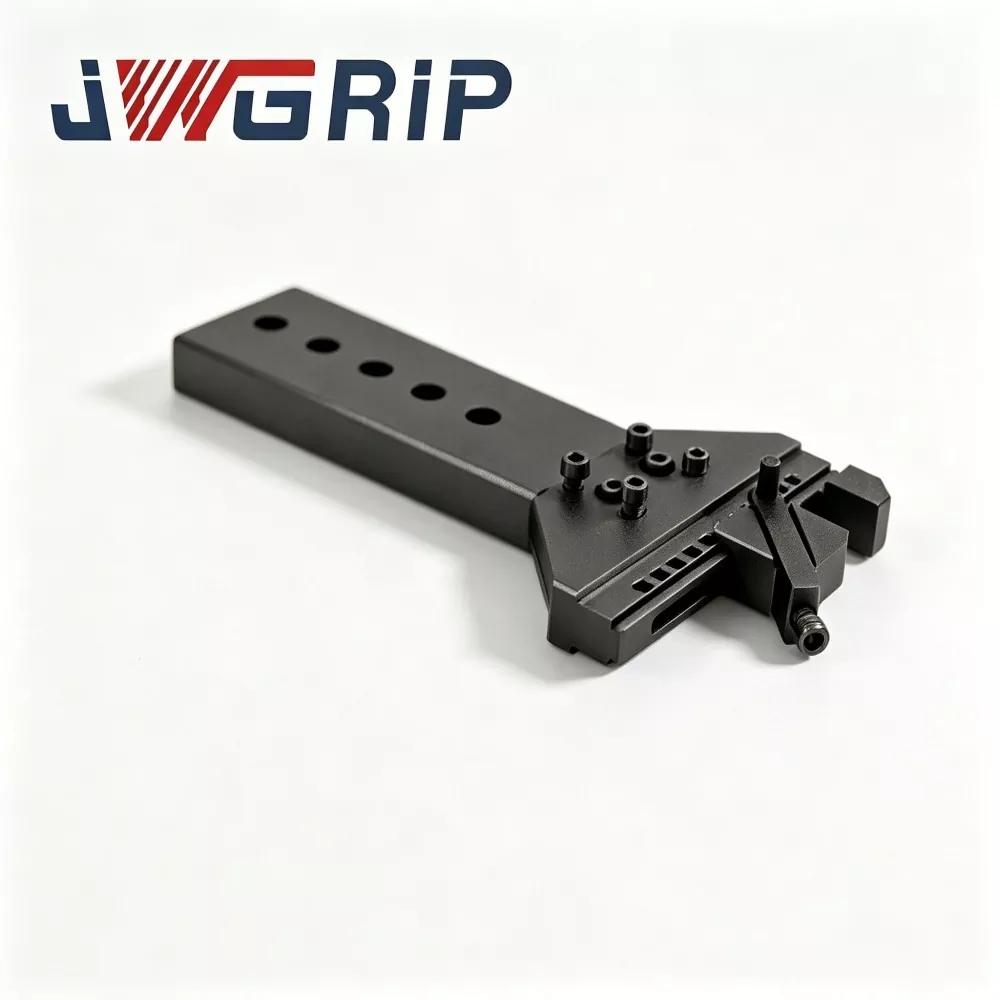
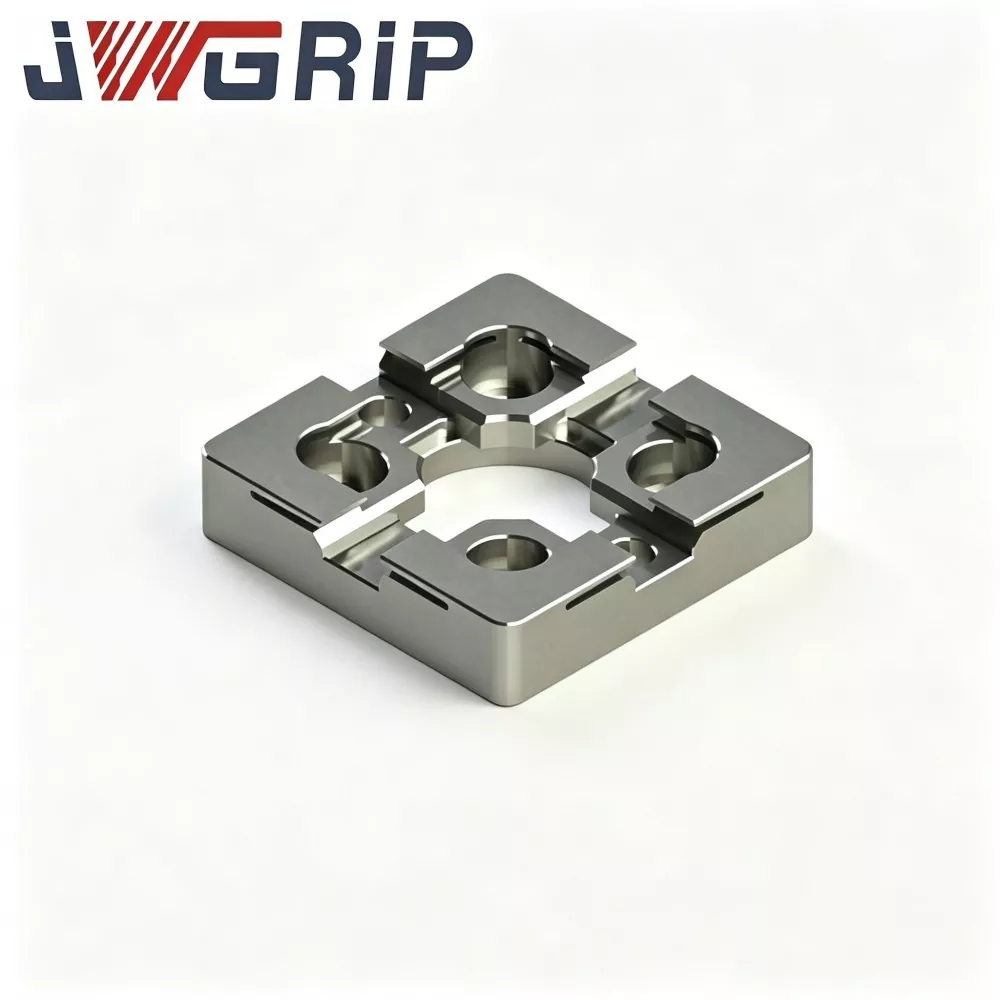
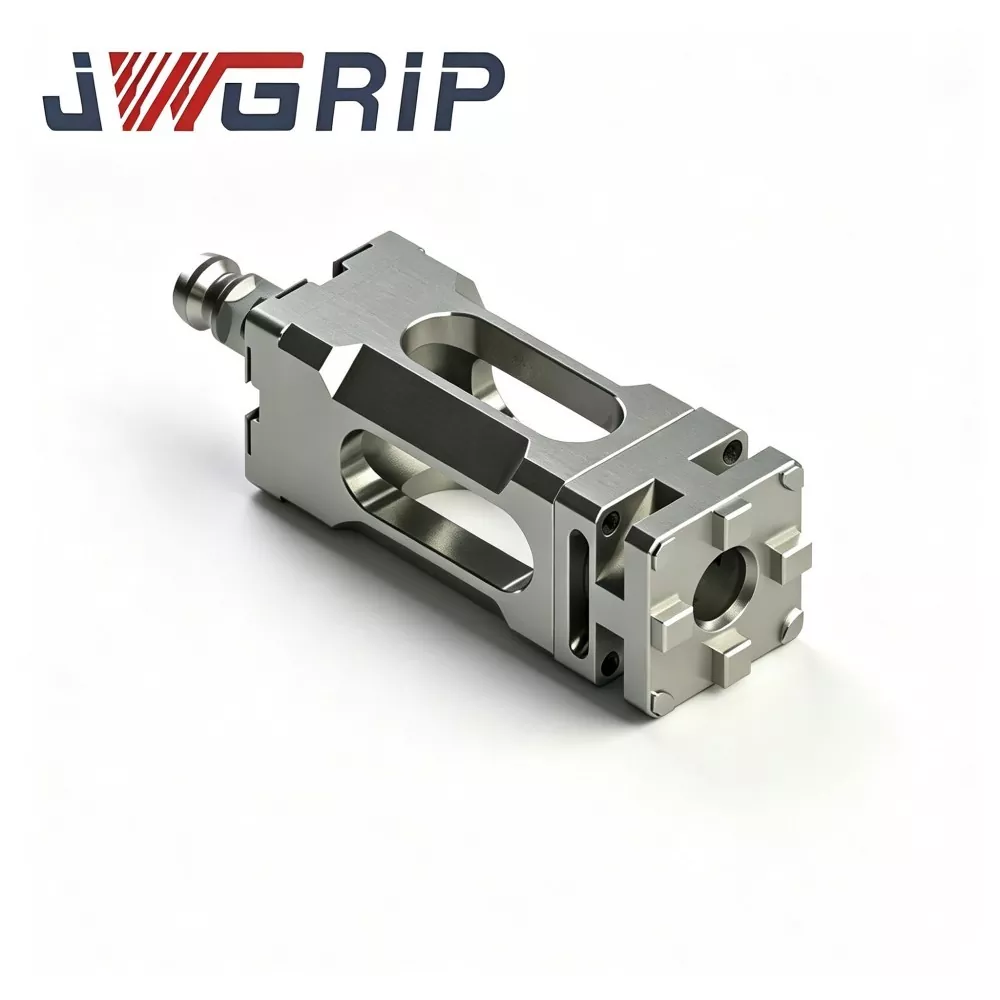
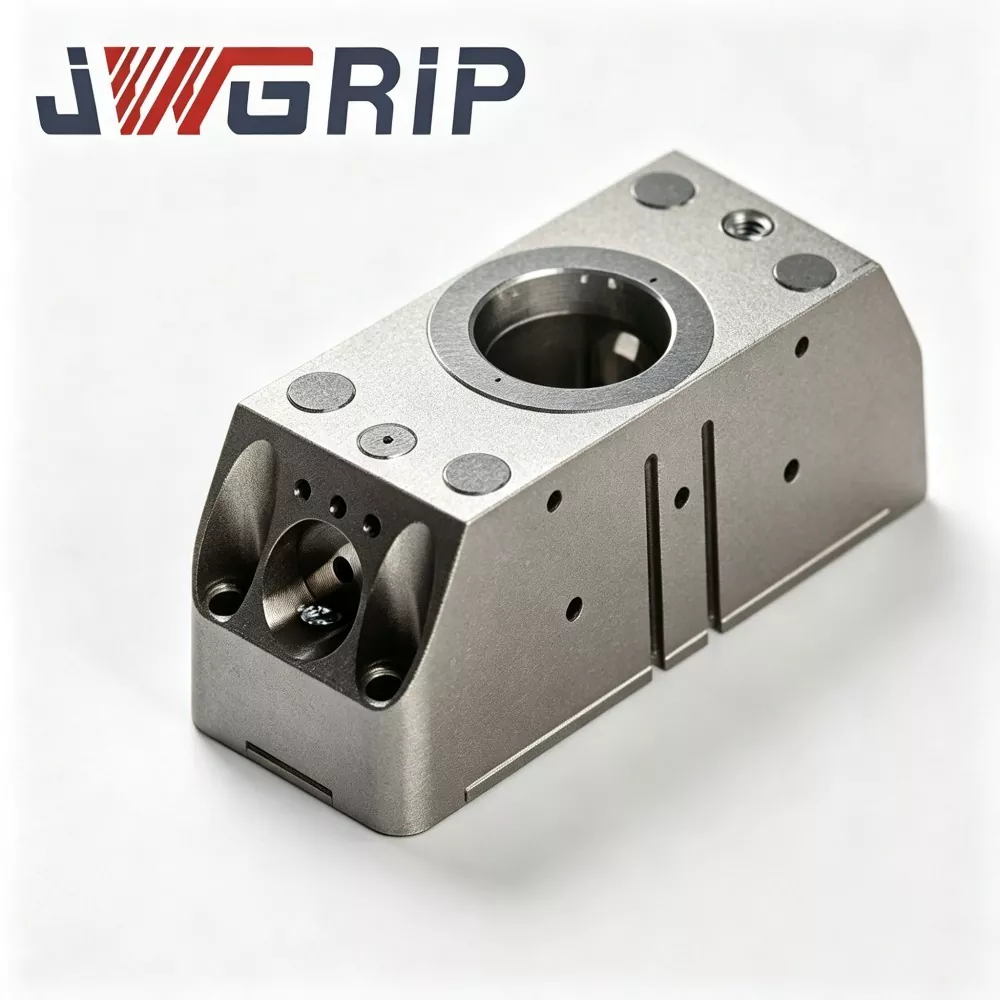
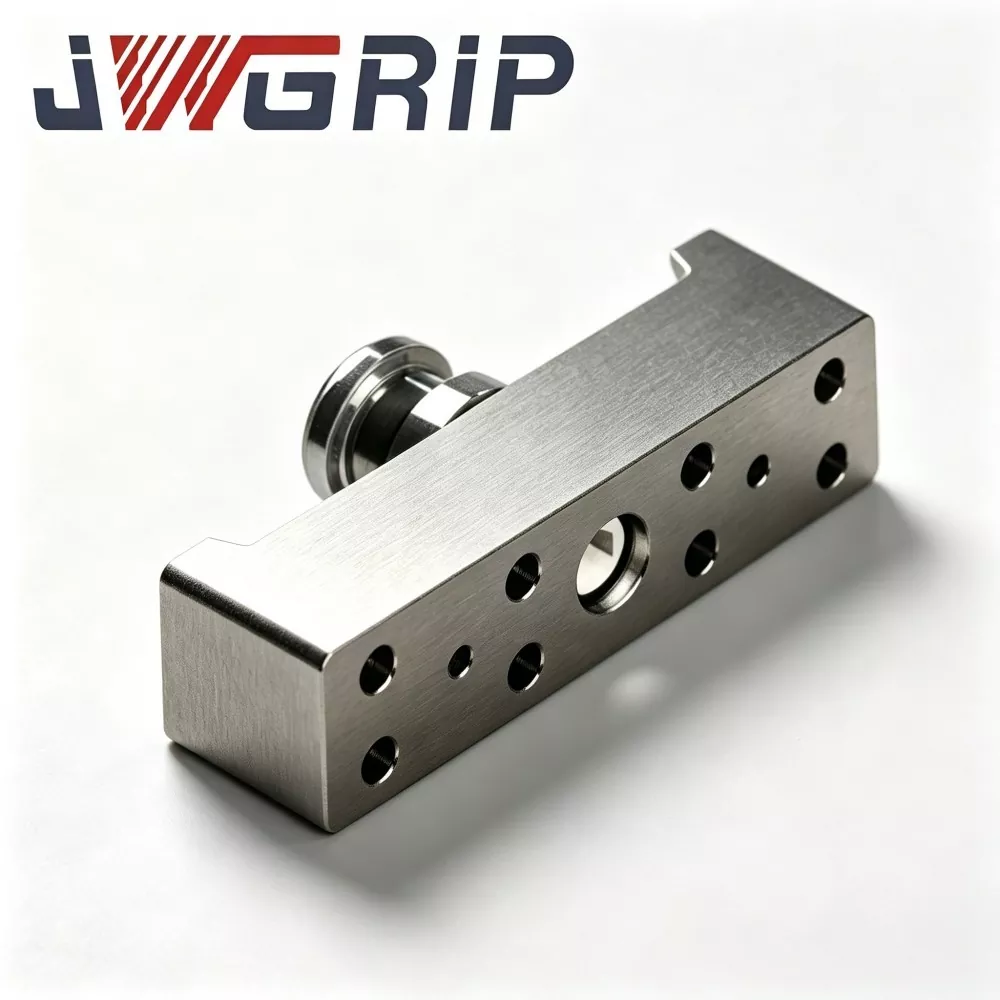
N160 Robot Quick Change Gripper Modulua
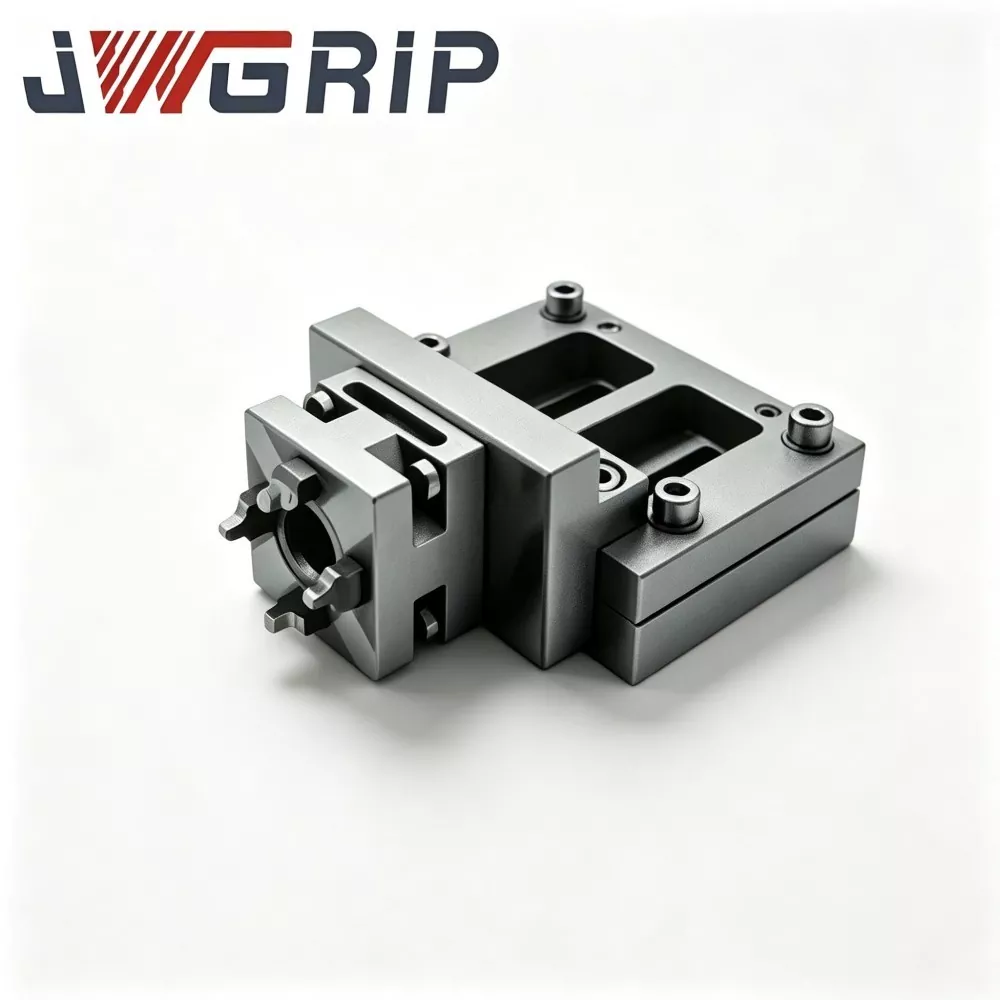
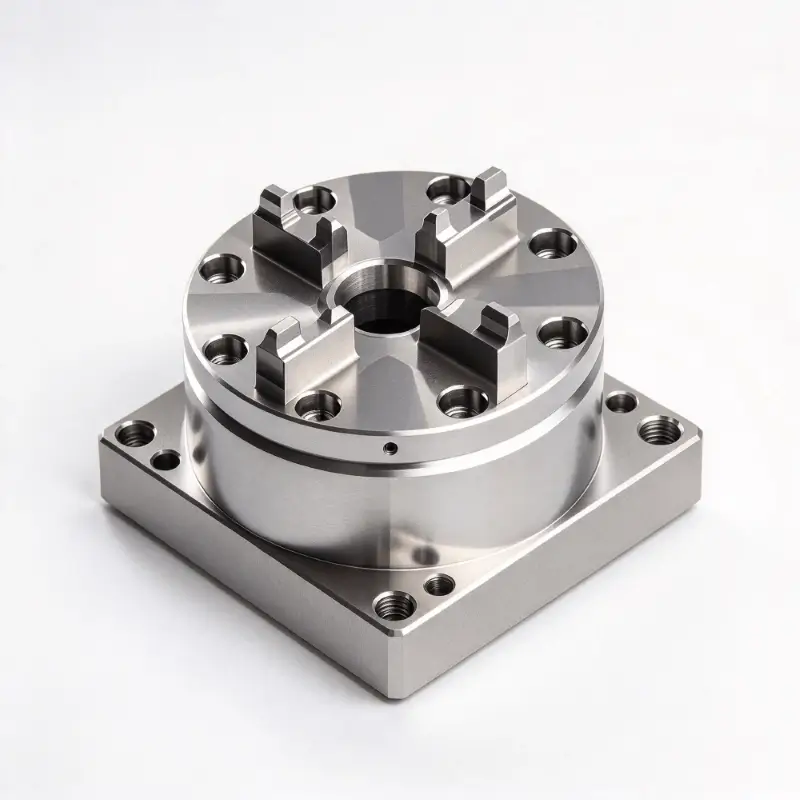
JWGRIP Txinan N160 Robot Quick Change Gripper Moduluaren fabrikatzaile eta hornitzaile profesionala da, Bulk Eskaeraren kontratazioa onartzen du eta benetako Fabrika Prezioa eskaintzen du automatizazio proiektu globalaren bazkideentzat. Besoaren amaierako robot integratua berritu berri den exekuzio-unitatea da, tripulaziorik gabeko ekoizpen-lerro malgu modernoetarako bereziki diseinatua. Pintza paralelo pneumatikoa eta robot aldaketa azkarreko interfazea gorputz modular bakarrean modu berritzailean integratuz, aldaketa azkarreko disko bereiziak eta harrapaketa independentearen beharra ezabatzen du, geruza anitzeko konektatzeko bridarik edo trantsiziozko osagarririk behar ez izatea.
Errendimendu handiko N160 Robot Quick Change Gripper Modulu honek indar handiko hegazkin-aleaziozko karkasa eta aleazio altzairuzko blokeo-nukleoa hartzen ditu, iraunkortasun bikaina eta errendimendu mekaniko egonkorra dituena. Zatitutako egitura konbinatu tradizionala alde batera utzita, geruza anitzeko konexioak eta guneko muntaketa desbideratzeak eragindako kokapen akats metagarriak eraginkortasunez murrizten ditu. Moduluak milioika neke zikliko proba gainditu ditu eta CE segurtasun mekanikoko estandarrak guztiz betetzen ditu, epe luzerako funtzionamendu egonkorra mantenduz maiztasun handiko harrapaketa ziklikoko eta aldatzeko eszenatokietan.
Etxeko fabrikazio-prozedura osoekin amaituta, lehengaien ikuskapena, CNC doitasuneko mekanizazioa, hutseko tratamendu termikoa, gainazalaren gogortzea eta karga osoko egiaztapen ziklikoa barne, unitate bakoitzak kalitate handiko errendimendu koherentea eskaintzen du. Oso aplikagarria da energia-osagaien muntaketa, automobilgintzako pieza txikiak maneiatzeko, 3C doitasuneko piezak harrapatzeko eta etxetresna elektrikoen osagaiak sailkatzeko. Unitate bakarreko probako erosketa eta lote handien eskaeraren lankidetza onartzen du, 2D/3D marrazki datu osoz hornituta dago, instalazio-gida eta urruneko laguntza teknikoaz hornituta, tokian tokiko muntaketa eta kalibrazio lan-karga asko murrizten du eta fabrikazio diskretuko enpresen ekoizpen-lerro malgu adimentsuen berritze-zikloa laburtuz.
Modulu Integratuaren Diseinuaren Arrazoia
Fabrikazioa barietate anitzeko eta lote txikiko produkzio modura aldatzen ari denez, ekoizpen-lerro automatizatuagoek robot industrial bakarra eskatzen dute harrapatzeko ataza anitz burutzeko.
Tradizionalki, sistema integratzaileek aldaketa azkarreko diskoa eta gripper pneumatikoa bereizi erosten dituzte, eta robotaren bridan muntatzen dituzte eremuan martxan jartzen direnean.
Irtenbide honek ezkutuko arazo asko dakartza:
1. Estekatze-brida anitzek dimentsio-perdoiak pilatzen dituzte, eta errepikapen-kokapenaren zehaztasuna hondatzen dute.
2. Agerian dauden kanpoko aire-hodiek marruskadura-kalteak izaten dituzte erremintak aldatzeko sarritan.
3. Lanaldi asko kontsumitzen dira tokian bertan muntatzeko eta kalibratzeko.
N160 Robot Quick-Change Gripper Module goian aipatutako min praktikoak konpontzeko garatu da. JWGRIP-ek aldaketa azkarreko blokeo-mekanismoa, gas-zirkuitu kanala eta harrapatzeko masailezur paraleloak integratzen ditu modulu unitate trinko batean.
Multzo osoa honela banatzen da:
① Robotaren alboko oinarria (betiko robotaren bridan muntatuta)
② Tresnaren alboko harrapaketa-modulu trukagarria
Robotaren alboko oinarria behin robotaren bridan instalatu ondoren, robotak erreminta-truke automatikoa amaitu dezake tresnaren alboko modulu desberdinak atrakatuz, bridak behin eta berriz desmuntatu gabe.
Stockean dagoen N160 Robot Quick Change Gripper Modulu estandarrak harrapaketa-indar maila anitz estaltzen ditu, sei ardatzeko robot industrial gehienekin eta lankidetzako robotekin bat etor daitezkeenak. Baldintza bereziko proiektuetarako, pertsonalizatutako eta OEM zerbitzuak aktibatu daitezke. Lote txikiko probako erosketa edo eskaera handia izan, bezeroek fabrikako prezioen laguntza lor dezakete gure fabrikako hornidura zuzeneko kanaletik.
Produktuaren definizioa eta oinarrizko konposizioa
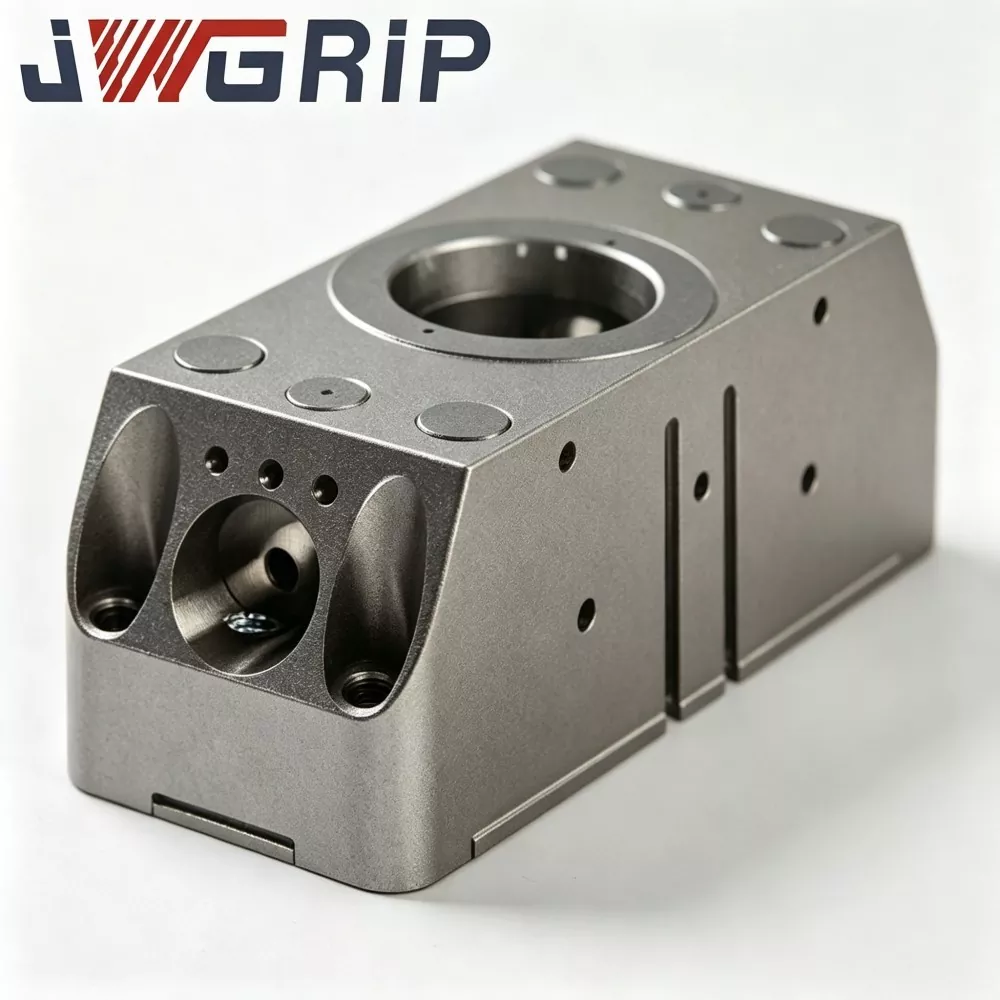
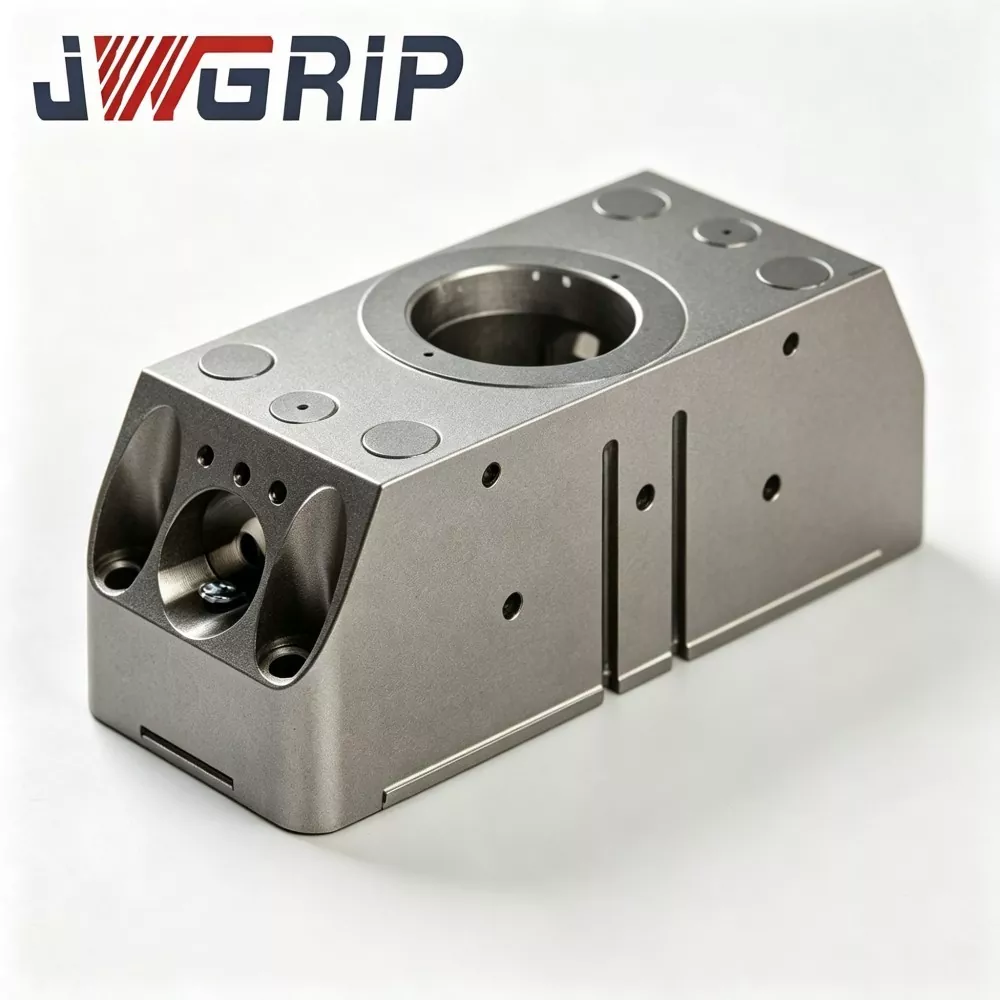
N160 Robot Quick-Change Gripper Module robotaren amaierako efektu integratua da, eta modu organikoan konbinatzen ditu robotaren aldaketa azkarreko interfazea eta harrapaketa pneumatiko paraleloa. Bezeroaren gunean bigarren mailako muntaketa behar duten osagai diskretuak ez bezala, N160 Robot Quick-Change Gripper Modulu bakoitzak muntaketa, aire-zirkuituaren arazketa eta errendimendu ziklikoa probatzen ditu JWGRIP fabrikan entregatu aurretik.
Oinarrizko konposizioaren banaketa:
1. Robotaren alboko oinarri nagusia&Robotaren irteerako bridan betiko finkatuta. Honako hauek ditu: - Sarrerako kanal pneumatikoa - Blokeo mekanikoa gidatzeko multzoa - Egoera-erantzunaren sentsore integratua
Osagai hau robotaren besoan muntatuta geratzen da maiz desmuntatu gabe.
2. Tresnaren alboko morroizko harrapaketa-modulua Lan-unitate trukagarria, besteak beste: - Aleazio-blokeatzeko elkartze-engranajea - Doitasun handiko kokapen-zuloak - Barneko gas-pasabideak - Harrapatzeko masailezur paraleloak
Erremintaren alboko modulu multzo anitz presta daitezke pieza ezberdinetarako masailezur-profil, harrapatzeko indarra eta trazu desberdinak dituztenak.
Lan-fluxua:
Robota erremintaren atsedenerako geltokira mugitzen denean, aire konprimituak blokeo mekanikoko engranajeak gidatzen ditu robotaren alboko oinarriaren barruan, tresnaren alboko engranaje multzoarekin bat egiteko. - Doitasun handiko kokapen-pinak zehaztasun handiko kokatzea lortzen dute - Barneko gas-pasak konexio pneumatikoa osatzen dute gripper gidatzeko - Sensoreak blokeatzeko-desblokeatzeko denbora errealeko seinalea elikatzen du robotaren kontrolagailura segurtasun-interblokeoaren kontrola lortzeko.
N160 Robot Quick-Change Gripper Module fabrikatzaile askok ordezko piezak baino ez dituzte hornitzen, eta muntaketa eta tolerantzia kontrolatzeko lanak utzi dizkiete integratzaileei. Gure diseinu integratuak muntaketarekin lotutako arrisku gehienak fabrikako produkzio-loturetara transferitzen ditu, azken erabiltzailearen proiektuetarako ziurgabetasuna gutxituz.
Oinarrizko Errendimendua eta Egitura Ezaugarriak
1. Egitura modular integratua tolerantzia-pilaketa gutxitzeko
N160 Robot Aldaketa Bizkorreko Gripper Modulu aurreratuak aldaketa azkarreko diskoaren eta gripperaren arteko tarteko trantsizio-brida bertan behera uzten du. Bat datozen gakoak fabrika barruan prozesatu eta kalibratu egiten dira. Atrakatu ondoren kokatzearen zehaztasuna ≤± 0,010 mm irits daiteke, doitasun handiko muntaketa eszenetarako harrapatzeko zehaztasun egonkorra bermatuz.
2. Autoblokeo mekanikoa eta seinale elektrikoa interblokeatzea
Bete ezazu CE segurtasun mekanikoaren eskakizuna. Eragiketa prozesuan aire konprimituaren iturria ustekabean mozten bada ere, blokeo mekanikoko hortzek sareko egoera mantentzen dute tresnaren alboko modulua erortzen ez dadin. Robotak mugimenduaren instrukzioak exekutatu ditzake sentsorearen feedback-seinalea "guztiz blokeatuta" jaso ondoren, tripulaziorik gabeko tailerretarako segurtasun-babesa eginez.
3. Gas-zirkuituaren barneko diseinua txertatua
Gas-kanalak moduluko karkasetan txertatuta daude kanpoko hodien ordez. - Hodibideen urradura-arriskua murrizten du erremintak aldatzeko maiz egindako mugimenduak - Aire-ihesaren eta junturak askatzeko probabilitatea murrizten du epe luzeko ekoizpen ziklikoan.
4. Erraz mantentzen den elementu modular jantzigarrien diseinua
Funtsezko osagai kontsumigarriek zigilatzeko eraztunak, gidari-blokeak eta kokapen-pin mahukak barne, diseinu modular independentea hartzen dute. Mantentze-lan erregularra egiten dutenean, erabiltzaileek tokiko higadura-piezak bakarrik ordezkatzen dituzte, robotaren bridatik modulu osoa kendu gabe. Ekipoen mantentze-lanak murrizten ditu.
5. Gama zabaleko bateragarritasuna eta pertsonalizatutako laguntza malgua
Stockean dagoen N160 Robot Quick Change Gripper Module estandarra robot industrial eta kolaborazio robot gehienetara egokitzen da. Barailezur forma bereziari aurre egitean, trazu ultra-handia, muntatzeko zuloen diseinu berezia edo korrosioaren aurkako eskakizuna, pertsonalizatua eta OEM zerbitzua gauzatu daiteke.
6. Fabrikako entregaren aurretiko egiaztapen zorrotza
N160 Robot Quick-Change Gripper Module hornitzaile profesional gisa, amaitutako produktu guztiek honako hauek egin behar dituzte: Harrapatzeko indarraren detekzioa, airearen estankotasunaren ikuskapena, milaka denbora blokeatzeko-desblokeatzeko eta harrapatzeko irekiera-itxiera proba ziklikoa.
Kalitatearen egiaztapena
1. Lehengaien sarrerako ikuskapena
Aluminio-aleazio eta aleazio-altzairuzko barra gordinaren konposizio kimikoa eta gogortasun-proba; kualifikaziorik gabeko lehengaiak baztertzea.
2. CNC zakar-mekanizazioa eta akabera-mekanizazioa
Prozesatzeko karkasa, blokeatzeko engranajea, masailezurren oinarria eta kokapen osagaiak. Dimentsio-perdoia-kontrol zorrotza.
3. Hutsean tratamendu termikoa eta gainazal tratamendua
Gelditu eta tenplatu aleazio-altzairuzko blokeo-nukleoa eta kokapen-pin gogortasun eta higadura-erresistentzia handiagoa izateko; anodizatu gogorreko aluminio-aleazioko etxebizitza.
4. Doitasunezko artezketa
Funtsezko datuen gainazaletarako eta zuloetarako, bermatu gainazaleko zimurtasuna eta dimentsiorako tolerantzia.
5. Muntatzeko prozedura
Muntatu blokeo-multzoa, gida irristagarriak, zigilatzeko eraztunak eta sentsore integratua, gas-zirkuitu barruko diseinu osoa.
6. Produktu erdi landuen aurre-proba
Airearen estankotasuna ikuskatzea, harrapatzeko indarraren kalibrazioa, ekintza-arazketa eta seinale-feedback egiaztatzea.
7. Karga ziklikoko neke-proba
Amaitutako N160 Robot Quick-Change Gripper Modulu bakoitzak blokeo-desblokeo eta gripper irekiera-itxiera milaka ziklo exekutatzen ditu simulatutako lan-kargapean. Fail produktuak berriro landuko dira.
8. Azken ikuskapena, serie-zenbakia markatzea eta biltegiratzea
Produktu kualifikatuak N160 Robot Quick-Change Gripper Modulu bihurtzen dira stockean.
Industria anitzeko aplikazio-eszenatokiak
1. Energia berriko osagaien muntaia
Bateriaren zelulen pilaketa, moduluen maneiua, konektoreen muntaia. Modulu integratuaren diseinuak tolerantzia-pilaketa saihesten du, balio handiko energia berriko osagaien harrapatzeko posizio zehatza bermatuz.
2. Automobilgintzako pieza txikien manipulazioa
Motorraren osagai txikiak, finkagailuak, plastikozko barruko piezak. Erreminta-truke automatiko azkarrak lote mistoak automobilen muntaketa-lerroak onartzen ditu.
3. 3C doitasuneko piezak harrapatzea
Telefono mugikorren osagaiak, koadernoen maskorrak, konektore elektronikoak. ≤±0,010 mm-ko errepikapen-kokapen-zehaztasunak doitasun handiko 3C muntaketa-eskakizunak betetzen ditu.
4. Etxetresna elektrikoen osagaiak sailkatzea
Plastikozko maskorrak, metalezko euskarriak, motorraren osagaiak. Erremintaren alboko hainbat modulu baraila-profil desberdinekin egokitzen dira etxetresna elektrikoen piezen geometria ezberdinetara.
5. Automatizazio-estazio malgu orokorrak
Barietate anitzeko lote txikiko produkzio-lerroak, robot bat behar duten hainbat pieza mota kudeatzeko. Aurrez muntatutako modulu integratuak geltokiak martxan jartzeko zikloa asko laburtzen du.
Instalazioa eta martxan jartzea funtsezko puntuak
1. Muntatu robotaren alboko oinarri nagusia robotaren bridan; estutu muntatzeko torlojuak dokumentazio ofizialean adierazitako pare-balioei jarraikiz. Saihestu oinarri-gorputzaren mikro-deformazioa eragin dezakeen parean gehiegizko lotzea.
2. Prestatu erremintaren atsedenerako geltokia erreminta alboko harrapatzeko moduluak jartzeko. Bermatu erremintaren atseden-posizioaren zehaztasuna ainguratze automatiko egonkorra laguntzeko.
3. Zirkuitu pneumatikoen konexio osoa robotaren alboko oinarrirako; instalatu aire-iragazkia presio-erregulatzailea aire konprimituaren sarreraren aurrealdean. Laneko aire-presioa egonkortu 0,5-0,7 MPa-ren barruan.
4. Konektatu sentsore-seinalearen kablea robot-PLC IO atakara; egiaztatu blokeo-egoera-feedback-seinale logika; konfiguratu robotaren mugimendu-interblokeoaren logika: robotak ez du abiadura handiko mugimendurik egingo "guztiz blokeatuta" seinalea jasotzen ez bada.
5. Exekutatu eskuzko jog-moduaren aingura-simulazioa ziklo automatikoaren ekoizpenaren aurretik. Egiaztatu akokatzea leuntasuna, airearen hermetasuna eta seinale-feedback zuzena. Interferentzia mekanikoen arriskuak ezabatu.
6. Konpilatu robot-programa tresna-aldaketa azpi-errutinak; hurbiltzeko distantzia segurua eta atrakatzeko abiadura parametroak definitzea. Saihestu abiadura handiko talka gogorrak maisu-basearen eta esklabo-moduluaren artean.
Kontratazioa eta Proiektuen Ebaluazioa
JWGRIP N160 Robot Quick Change Gripper Moduluaren oinarrizko balioa:
① Gorputz bakarreko diseinu integratua aldaketa azkarreko interfazea eta harrapaketa paraleloa uztartuz, tarteko brida-perdoia pilaketa ezabatuz.
② ≤±0,010 mm errepikapen-kokapen-zehaztasuna
③ Autoblokeo mekanikoa + seinale elektrikoa segurtasun bikoitzeko mekanismoa, CE-a betetzen duena
④ Gas-zirkuituaren barneko diseinua txertatua, kanpoko hodiaren urradura saihestuz
⑤ Higabetzeko pieza modular ordezgarriak, mantentze-kostu baxua
⑥ Hartze anitzeko indar-mailako produktuen matrizea, robot industrial eta kolaboratibo nagusiekin bateragarria
⑦ Prozesu osoko fabrikazio barnean, entrega aurreko egiaztapen zikliko zorrotza
Automatizazio-geltokietako giltzarriak konpontzen ditu:
Aldaketa azkarreko disko zatituarekin eta harrapaketa-multzoarekin izandako tolerantzia metatua
Gunean muntatzeko eta kalibratzeko denbora luzea
Kanpoko aire-hodiaren urradura eta aire-ihesaren hutsegitea
Erreminta aire-hornidura galtzearen ondoriozko segurtasun-arriskua
Mantentze-kostu handia higadura-pieza ez-modularengatik
Proiektuaren ebaluazioaren abisuak:
1. Berretsi robot-bridaren benetako dimentsioa eta behar den karga nominala (kontuan izan inpaktu-karga dinamikoa, ez harraparen + piezaren pisu estatikoa soilik). Erreserbatu segurtasun-marjina egokia.
2. Argitu harrapatzeko indarraren kalifikazioa, barailaren irekiera-ibilbidea eta masailezurren profilaren baldintzak xede lanerako.
3. Tailerreko aire konprimituaren iturriaren kalitatea eta presio-egonkortasuna egiaztatzea; gomendatu aire-iragazkia presioa-erregulagailu konbinazioa presioa oso gorabeheratsua bada.
4. Berretsi robot-PLC IO-baliabidearen baldintza blokeo-egoera-seinalea jasotzeko. JWGRIP-ek doako interfaze elektrikoaren dokumentazioa eskaintzen du.
5. Ordenatutako bertsio estandarrak entrega azkarra egiten dute; Hartu pertsonalizatutako / OEM zerbitzua brida berezietarako, zigilatze-maila berezietarako (IP bertsio berritzeko), masailezur-profil berezietarako edo trazu ultra-handiko eskakizunetarako.
Ohiko galderak
1.G.: N160 Robot Quick-Change Gripper Module-k erreminta-truke guztiz automatikoa gauzatu al dezake eskuzko torlojuak desmuntatu gabe?
Bai. N160 Robot Quick Change Gripper Moduluak robot sistemaren kontrol pneumatikoko seinaleari erantzuten dio eta automatikoki blokeatzen-desblokeatzen du. Erreminta trukatzeko logika roboten programan integra daiteke. Erremintaren alboko moduluak jartzeko erreminta biltegiratzeko rack tokian bertan prestatu behar da.
2.G.: Eskala handiko koordenatuak berriro kalibratu behar al ditut tresnaren alboko moduluak aldatzen diren bakoitzean?
Instalazio-baldintza egokian, errepikatu kokapen-zehaztasuna ≤±0,010 mm. Eskala handiko birkalibrazioa ez da beharrezkoa; doikuntza txikiak hasierako martxan jartzean amaitu daitezke.
Q3: Nire robotaren brida ez-estandarra da, N160 Robot Quick-Change Gripper Modulua har al dezaket?
N160 Robot-Aldaketa Bizkorreko Gripper Modulua stock-eko modeloek robot nagusien bridak egokitzen dituzte. Interfaze ez-estandarrarentzat, pertsonalizatutako eta OEM zerbitzuek muntaketa-brida alda dezakete bezeroen marrazkien arabera.
4.G.: Zer gertatzen da robotaren mugimenduan aire-hornidura mozten bada ustekabean?
Autoblokeatzeko egitura mekanikoa barneratuta dago. Nahiz eta aire konprimitua desagertzen den, blokeo-hortzak saretzen jarraitzen dute tresnaren alboko modulua erortzen ez dadin. Desblokeatzeko ekintza desblokeatzeko seinalea eta baliozko aire-presioa aldi berean daudenean soilik abiarazi daiteke.
5.G.: Zein mantentze-ziklo jarraitu behar dut N160 Robot Quick-Change Gripper Modulurako?
24 orduko etengabeko ekoizpena baino gutxiago, ikuskatu kontsumigarriak diren piezak 250.000 ziklotik behin, garbitu datu-azalera eta gehitu higaduraren aurkako koipea. Laburtu mantentze-tartea hauts handiko tailerrean.
6.G.: N160 Robot Quick-Change Gripper Moduluak zipriztinak jasan ditzakeen tailerrean lan egin al dezake?
Bertsio estandarra IP53 mailara iristen da, tailer arrunterako egokia. Zipriztinak, hezetasun handikoak eta apur bat korrosiboak diren inguruneetarako, hautatu N160 Robot Quick-Change Gripper Modulu pertsonalizatua zigilatzeko eta korrosioaren aurkako tratamendu berrituarekin.
Bidali kontsulta
Harremanetarako informazioa
-
Helbidea
44. zenbakia, Daning Entrepreneurship Road, Humen Town, Dongguan hiria, Guangdong probintzia, Txina
-
Tel
-
Posta elektronikoa
Ongi etorri JWGRIP-i kontsulta bidaltzera. Gure talde tekniko eta salmenta-talde profesionalak doako aparatuen hautaketa, irtenbide pertsonalizatuaren diseinua eta aurrekontu zehatza eskainiko ditu.
Albisteen Gomendioak