Euskal
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
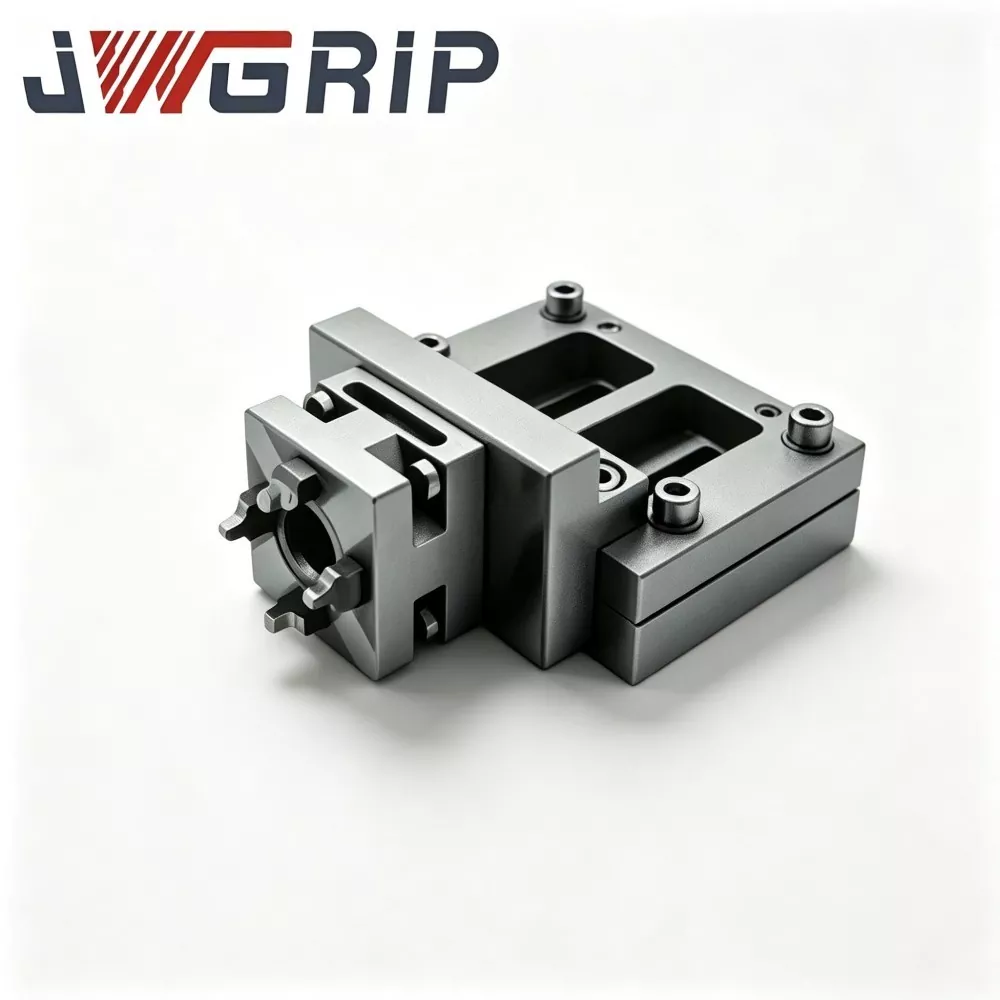
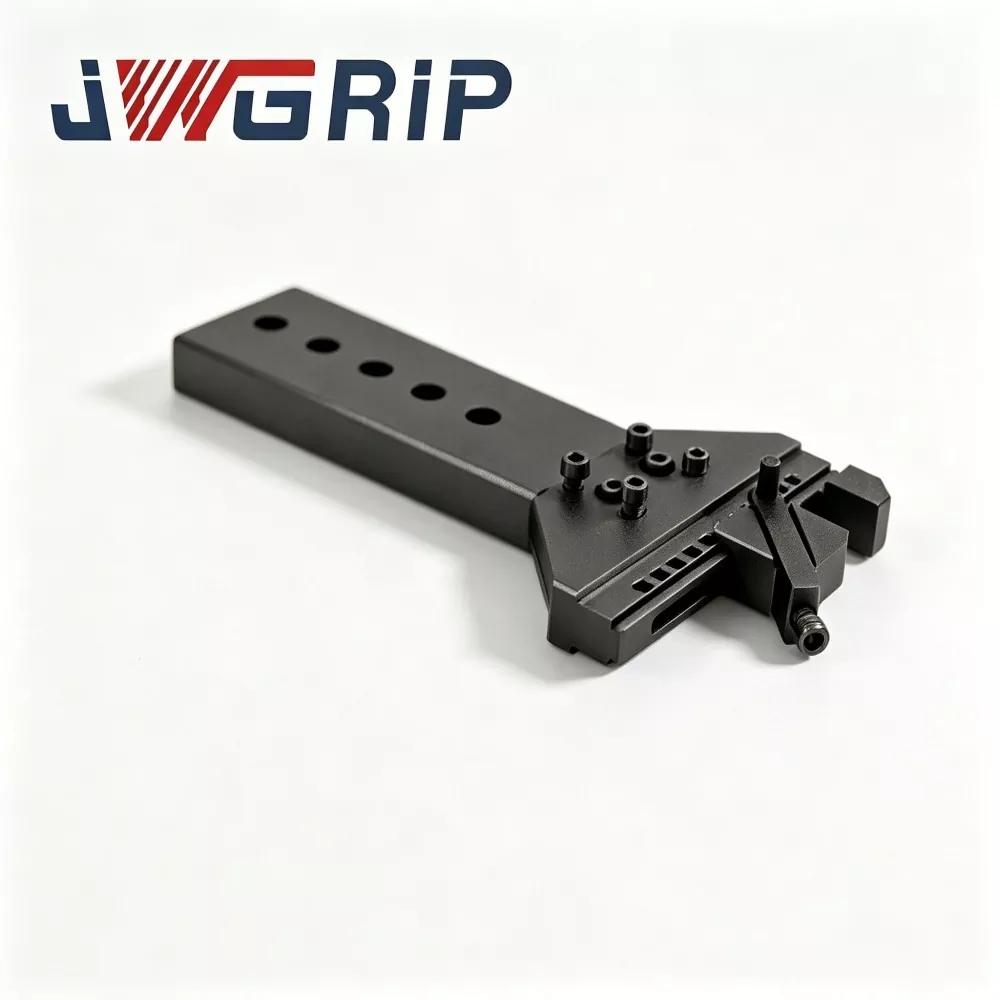
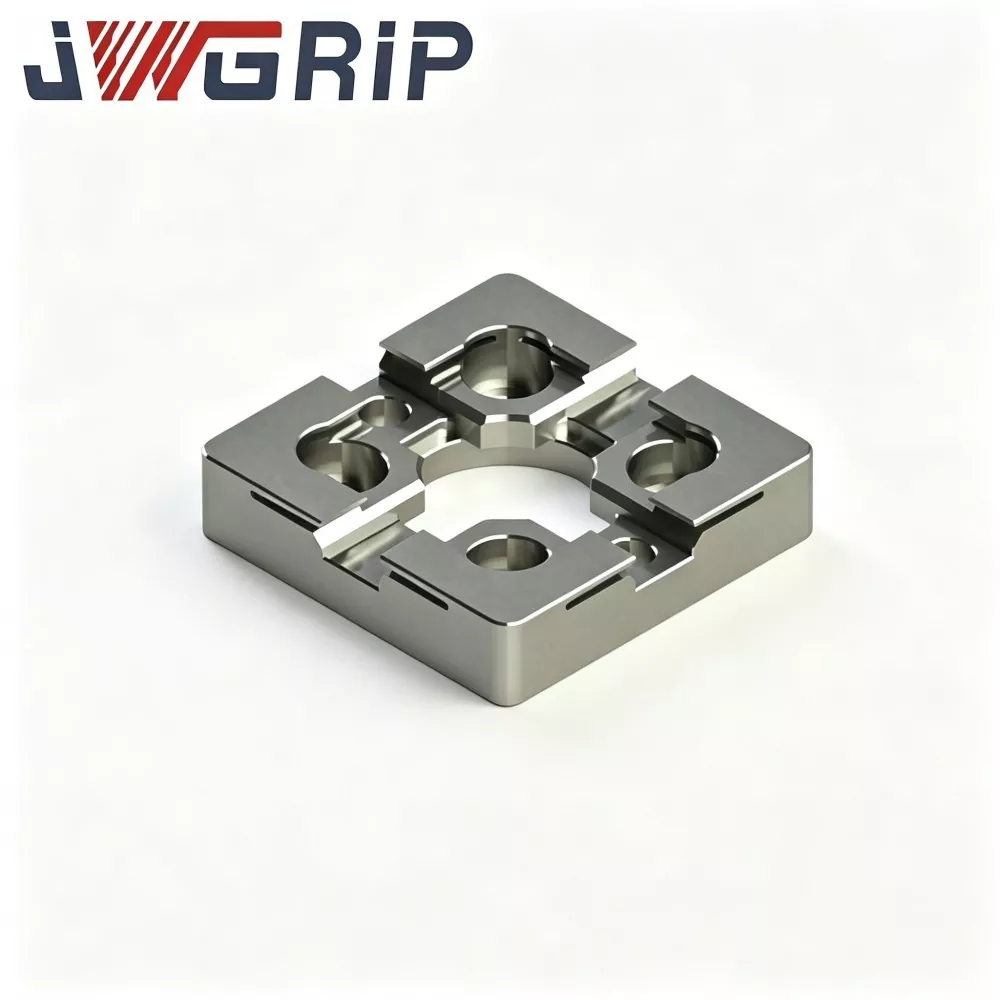
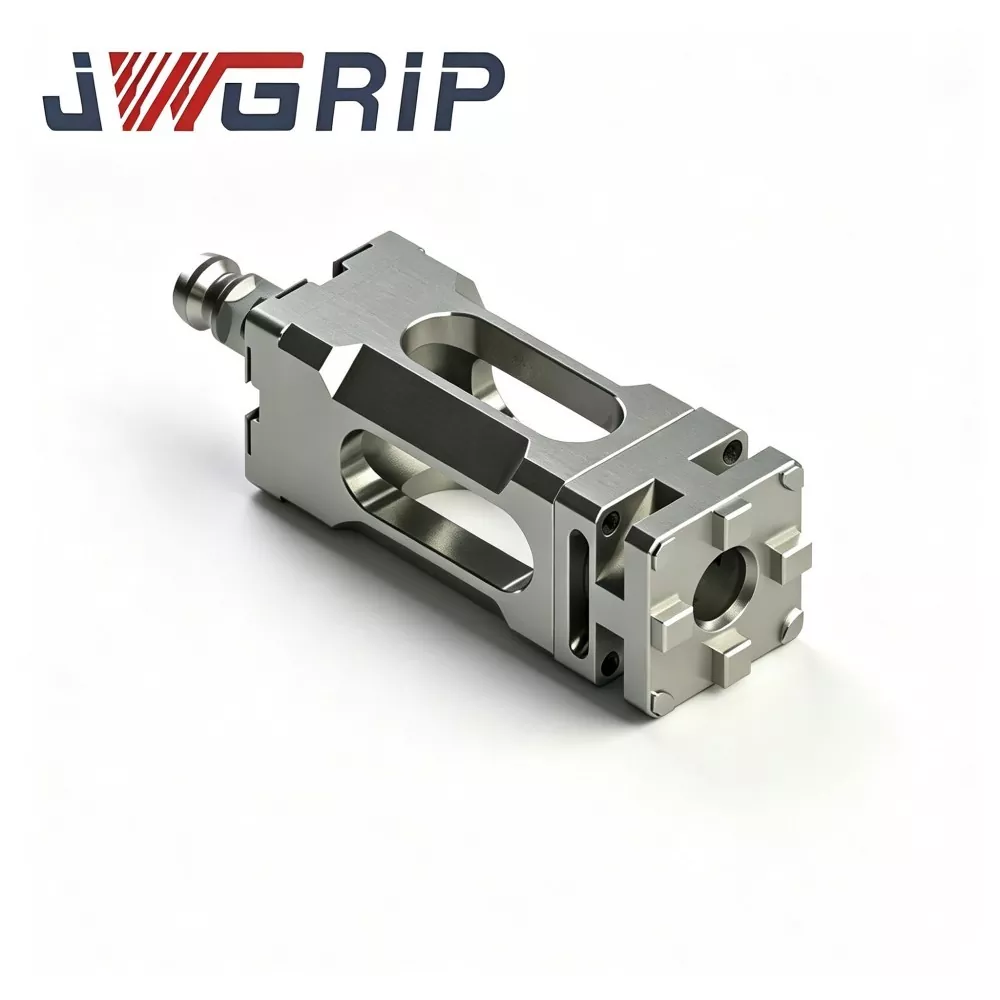
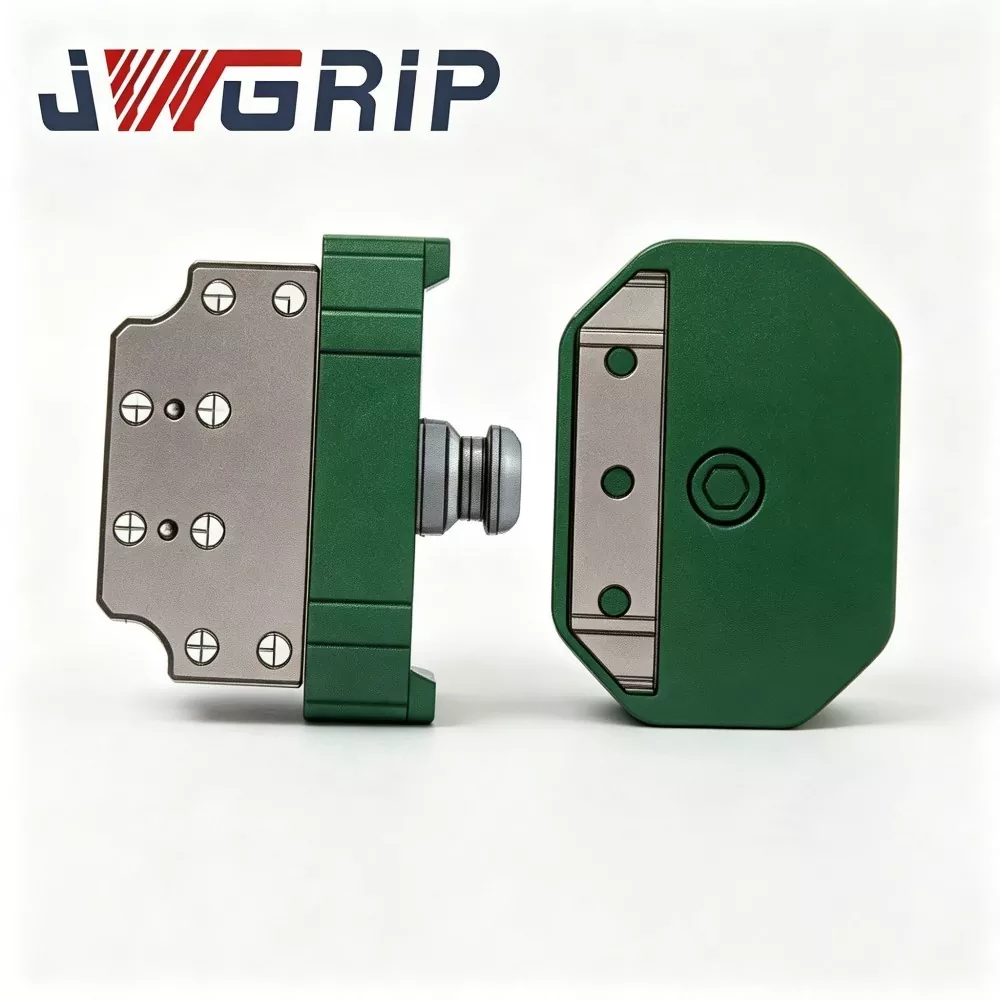
Robota Aldaketa Bizkorreko Gripper Erretilu Akoplamendua
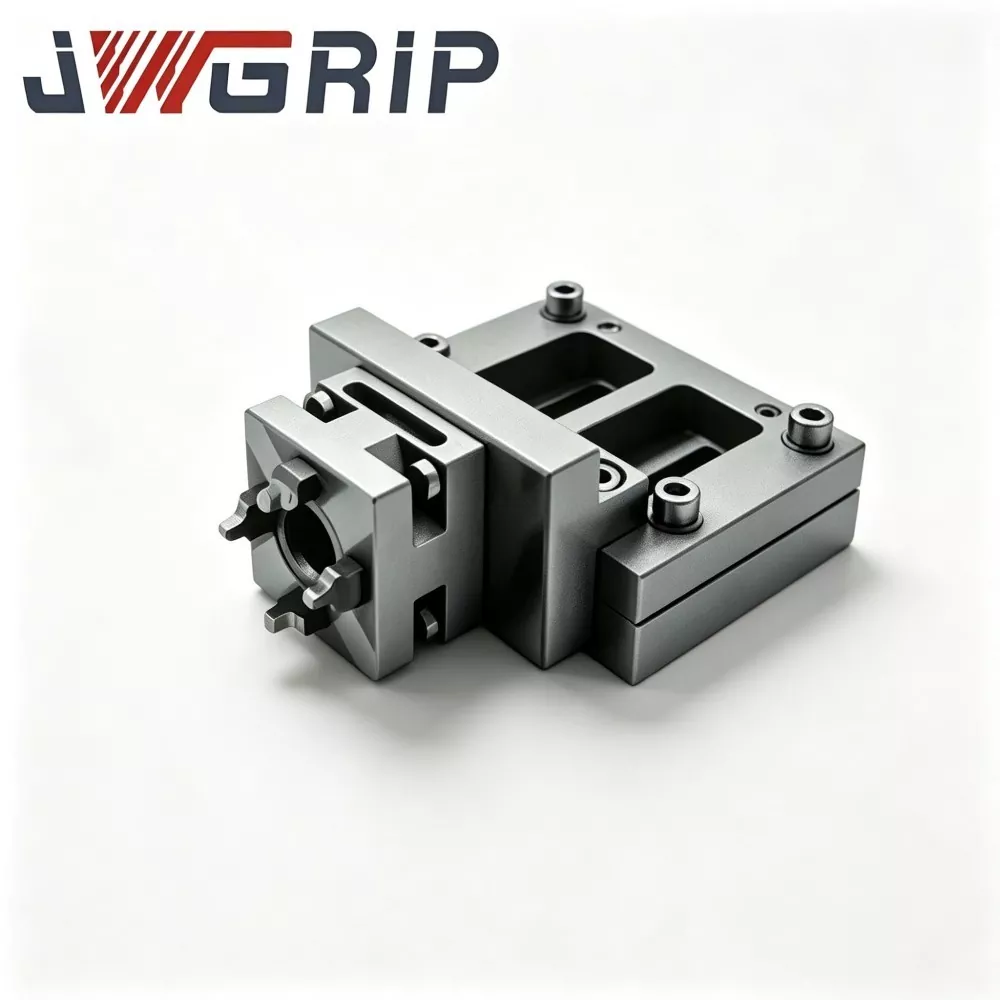
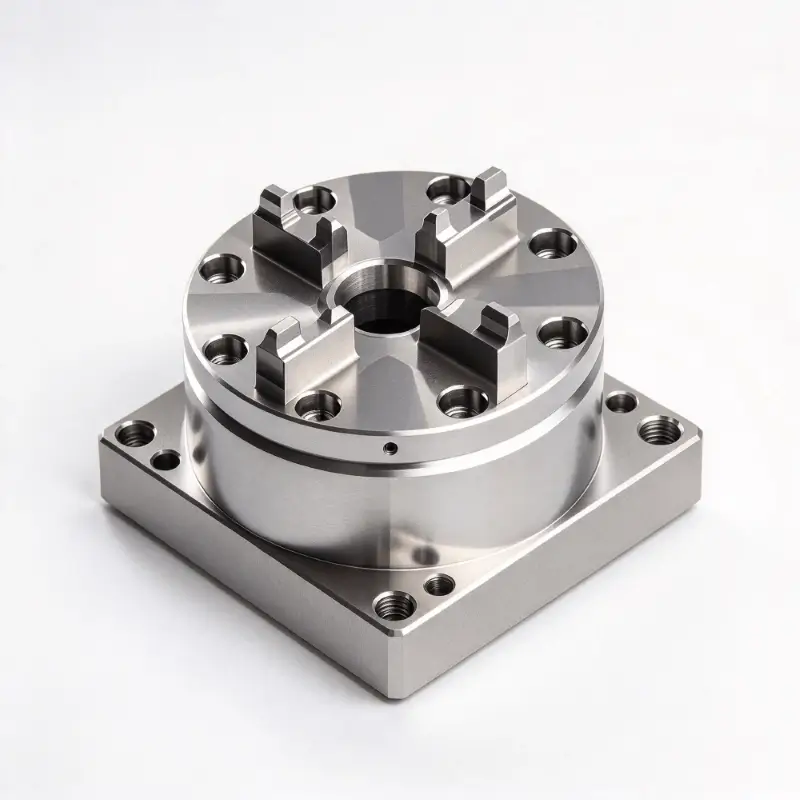
JWGRIP Txinan Aldaketa Azkarreko Gripper Erretiluen Akoplamenduaren fabrikatzailea eta hornitzailea da. Robotaren amaiera-efektorearen aldatze-osagai aurreratu bat da, ekipamendurik gabeko produkzio-lerro automatizatu malguetarako bereziki diseinatua. Erresistentzia handiko altzairu aleaziozko egitura-konfigurazioa eta zehaztasun-artezketa-prozesua unitate bakar batean integratzen ditu, eta robot-erreminta guztiz automatikoak aldatzea lortzen du, eskuzko esku-hartzerik gabe, gripperak, erretiluak eta beste amaierako tresnak ordezkatzen diren bitartean.
Errendimendu handiko Robot Quick Change Gripper Tray Akoplamendu honek errepikapen oso baxua duen kokapen-errorea, nekearen aurkako errendimendu bikaina eta bizitza oso luzea ditu, eta blokeo eta desblokeo automatikoko seinaleen feedbacka onartzen du, tripulaziorik gabeko ekoizpenaren funtzionamendu adimentsuak betetzeko. Zorrotz fabrikatutako lehengaien ikuskapenaren, CNC doitasun mekanizatuaren, tratamendu termiko profesionalaren eta gainazalaren gogortze-prozesuaren bidez, akoplamendu bakoitzak produktu amaitutako errendimendu-probak eta etengabeko karga ziklikoen egiaztapena egiten ditu, CE segurtasun mekanikoko estandarrak betez.
Errendimendu mekaniko egonkorra eta koherentea eskaintzen du epe luzerako kommutazio ziklikoko eszenatokietan. Marka anitzeko robot industrialaren modeloekin bateragarria da, energia berrien bateriaren muntaian, 3C elektronikaren fabrikazioan, auto piezen muntaian eta logistika adimendunaren sailkatze tailerretan aplikatzen da. Marrazketa teknikoaren hornikuntza profesionalari, tokiko kontsultari eta salmenta osteko orientazio tekniko osoa lagunduz, modu eraginkorrean laburtzen du roboten ekoizpen-lerro malguak berritzeko proiektuen ezarpen-zikloa mundu mailako bezero industrialentzat.
Funtsezko lan-mekanismoaren sarrera
Robot Quick Change Gripper Tray Coupling robotaren amaierako truke azkarreko interfazearen osagai dedikatu bat da, batez ere roboten gripper moduluen eta materiala garraiatzeko erretiluen moduluen artean azkar aldatzeko erabiltzen dena.
Akoplamendu hori gabe, erretiluaren eta harraparen arteko truke bakoitzak produkzio-lerroa geldiaraztea, eskuz torlojuak kentzea, datuen doikuntza eta koordenatuak kalibratzea eskatzen du. Erreminta-aldaketa bakar batek 10-30 minutu behar ditu eta linea automatizatuen Ekipamenduen Eraginkortasun Orokorra (OEE) asko murrizten du.
Akoplamendua nukleo bi multzok osatzen dute:
1. Robot-alboko oinarria (albo nagusia): robotaren bridari iraunkorki finkatuta.
2. Tresnaren alboko egokitzailea (esklaboaren aldea): agarrai bakoitzean eta erretilu bakoitzean bereizita muntatzen da.
Lan-fluxua:
1. Robota ainguratze-estaziora mugitzen da eta robotaren alboko oinarria helburu tresnaren alboko egokigailura hurbiltzen du (agarra edo erretilua).
2. Aire konprimituak blokeo mekanikoko hortzak barneratzen ditu engantxatzeko, blokeo mekanikoa osatuz.
3. Doitasun handiko kokapen-pinak eta kokapen-zuloak errepikatzen diren kokapen zehatzak egiten dituzte. Eraikitako pasabide pneumatikoak automatikoki konektatzen ditu erremintaren alboko gas zirkuituak hutsean edo harrapaketa pneumatikoen hornidurarako.
4. Barne-sentsoreak denbora errealeko blokeo-egoera seinalea elikatzen du robotaren kontrol-sistemara. Robotak ondorengo manipulazio-lanak exekutatzen ditu "lekuan blokeatuta" berrespen-seinalea jaso ondoren soilik, blokeo osatugabeak eragindako piezaren ustekabeko erorketa saihestuz.
5. Tresnaren trukea behar denean, robotak desblokeatzeko seinalea ateratzen du; aire-zirkuituak presioa askatzen du; mekaniko-blokeo-hortzak askatu; robota uneko tresnatik urruntzen da eta hurrengo helburu-efektorearekin lotzen da.
Apalategiko erabilera orokorreko aldaketa azkarreko disko gehienek egitura-optimizaziorik ez dute erretilu eta harrapatzeko karga txandakako baldintzetarako. Erretiluko tresnek eremu handiko karga eszentrikoa sortzen dute, gripper trinkoek karga kontzentratua ematen duten bitartean; errepikatutako txandakatzeak datu-azaleko urradura bizkortzen du. Robot-estazio-berritze proiektuen ehunka esperientziatik abiatuta, JWGRIP-ek akoplamendu honen kargaren banaketa eta datu-babesaren eraikuntza optimizatzen ditu epe luzerako kokapen-egonkortasunari eusteko, karga eszentrikoen eta karga kontzentratuaren ziklo alternatiboetan.
Mina-puntuen analisi operatibo arrunta
Robot industrialen bidez erreminta anitzeko manipulazio mistoa (erretilua + harrapaketa) zabaltzen duten lantegiek, normalean, ondoko oztopo hauek izaten dituzte aldaketa azkarreko soluzio arruntekin:
1. Eskuzko erreminta aldatzeko geldialdi luzea Torlojuak maiz desmuntatzeak/muntatzeak, datuen doikuntzak eta koordenatuen birkalibrazioak ekoizpen-denboraren zati handia hartzen dute, OEE murrizten dute eta estazio automatizatuen irteera-ahalmena murrizten dute.
2. Giza funtzionamenduak eragindako posizio-zehaztasunaren gorabeherak Eskuzko lerrokatze-kalitatea operadorearen trebetasunaren araberakoa da oso. Kokapen-desbideratzea erremintak ordezkatzeko hainbat zikloren ondoren pilatzen da eta muntaketaren koherentzia kaltetzen du.
3. Segurtasun-arriskuak eskuzko erremintak trukatzeko agertokietan Robotaren muturra mugitzen den ondoan eskuz esku hartzeak talka-lesio arriskuak sortzen ditu tresnak behin eta berriz aldatzeko eragiketetan.
4. Premature datum-surface wear under alternating-load conditions General-purpose quick-change discs are designed for single-type end-effectors. Karga eszentriko handiko erretiluen eta karga kontzentratuaren harrapaketa-erretiluen arteko txandakatzeak gainazaleko urradura bizkortzen du, errepikapen-kokapenaren zehaztasuna eta maiz mantentze-lanak murrizten dituelarik.
5. Seinale-feedback-segurtasun-mekanismo nahikoa Kostu baxuko aldaketa azkarreko unitate batzuek denbora errealeko blokeo-egoeraren iritzia falta dute. Robotak mugimendua bete dezake blokeorik gabeko baldintzetan eta piezak erortzearen istripuak sor ditzake.
JWGRIP Robot Quick-Change Gripper-Tray Coupling-ek goian aipatutako min-puntuak zuzentzen ditu bost diseinu-neurri nagusien bidez: karga mistoaren optimizatutako karga-egitura dedikatua, interblokeo mekanikoa erortzearen aurkako mekanismoa, denbora errealeko blokeo-egoeraren sentsorearen feedbacka, ordezka daitezkeen higadura-pieza modularrak, 3-120 kg-ko karga-maila anitzeko estaldura.
Moduluaren Osaera
JWGRIP Robot Quick Change Gripper Tray Coupling funtsezko sei modulu funtzionalk osatzen dute:
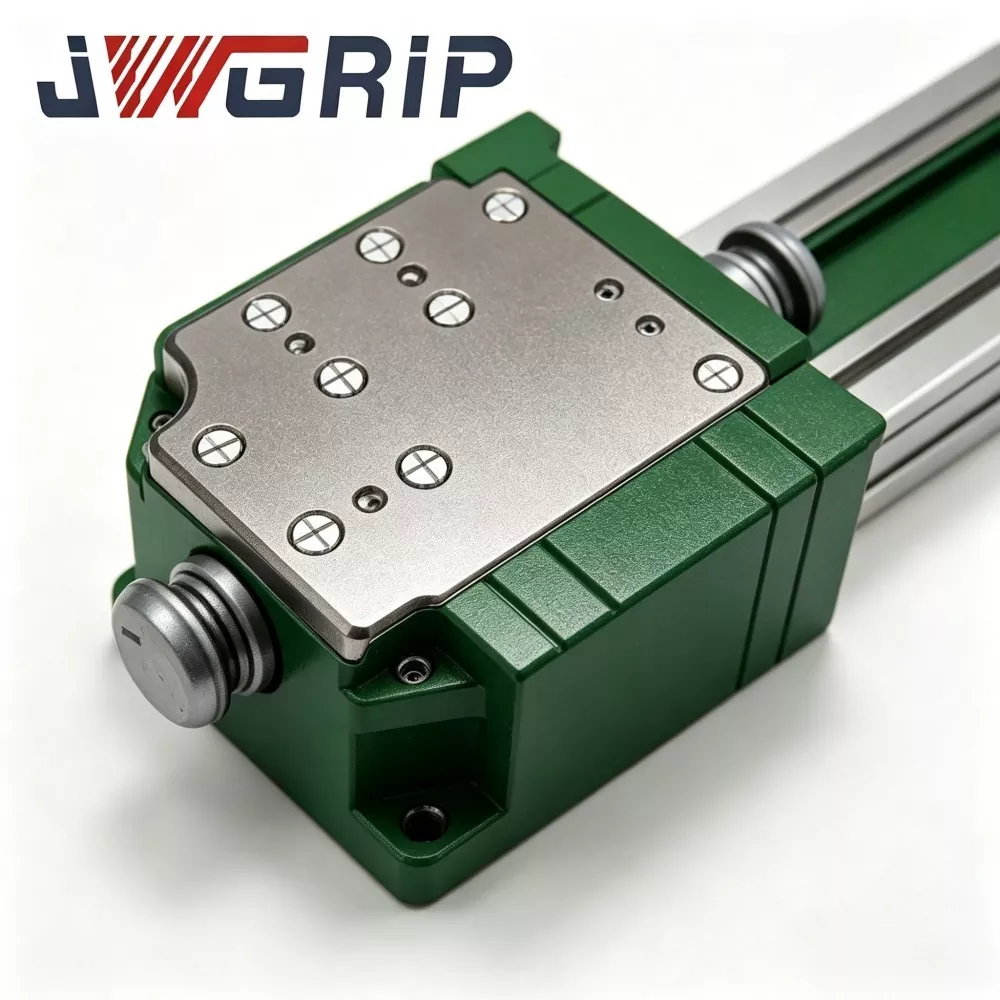
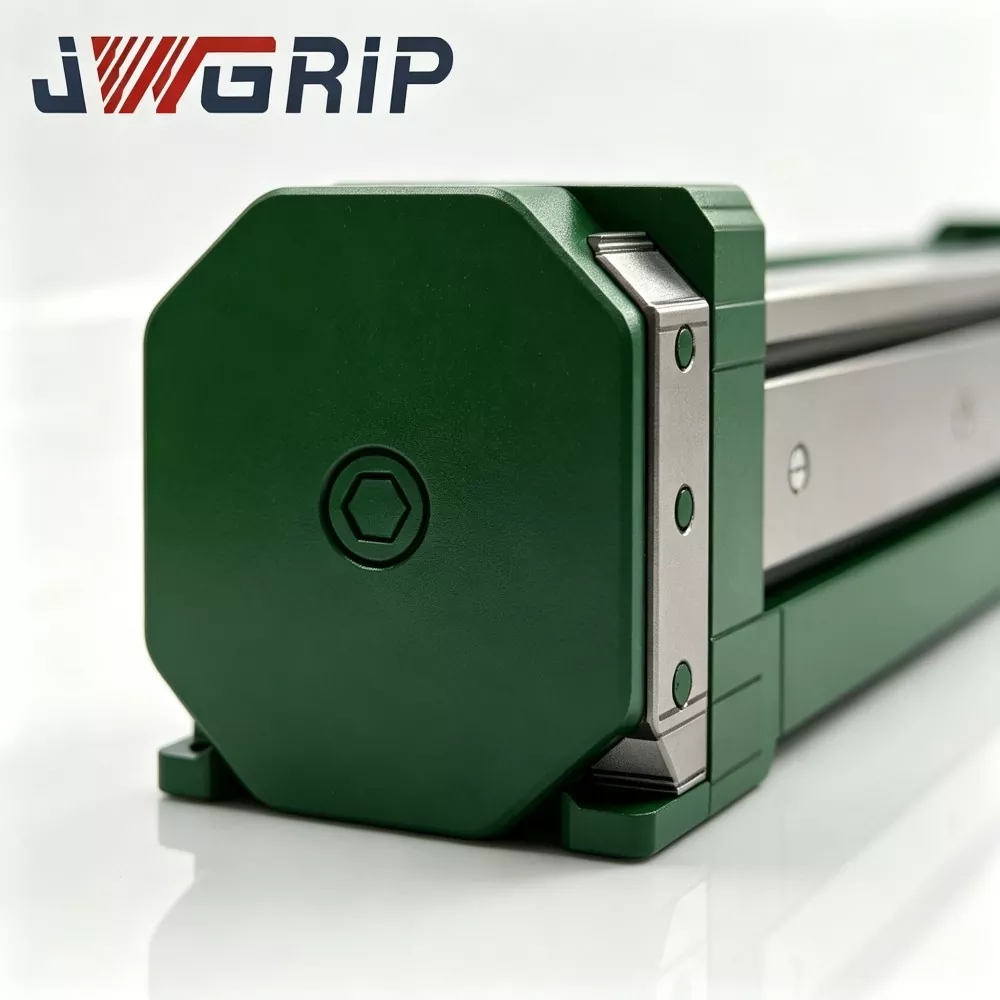
① Robotaren alboko maisu-oinarriaren muntaia
② Tresnaren alboko esklabo-egokitzaileen muntaia
③ Blokeo mekanikoko blokeo-hortz taldea (erorketaren aurkako segurtasun-egitura)
④ Doitasun handiko kokapen-pin eta zulo-kokapen-multzoa
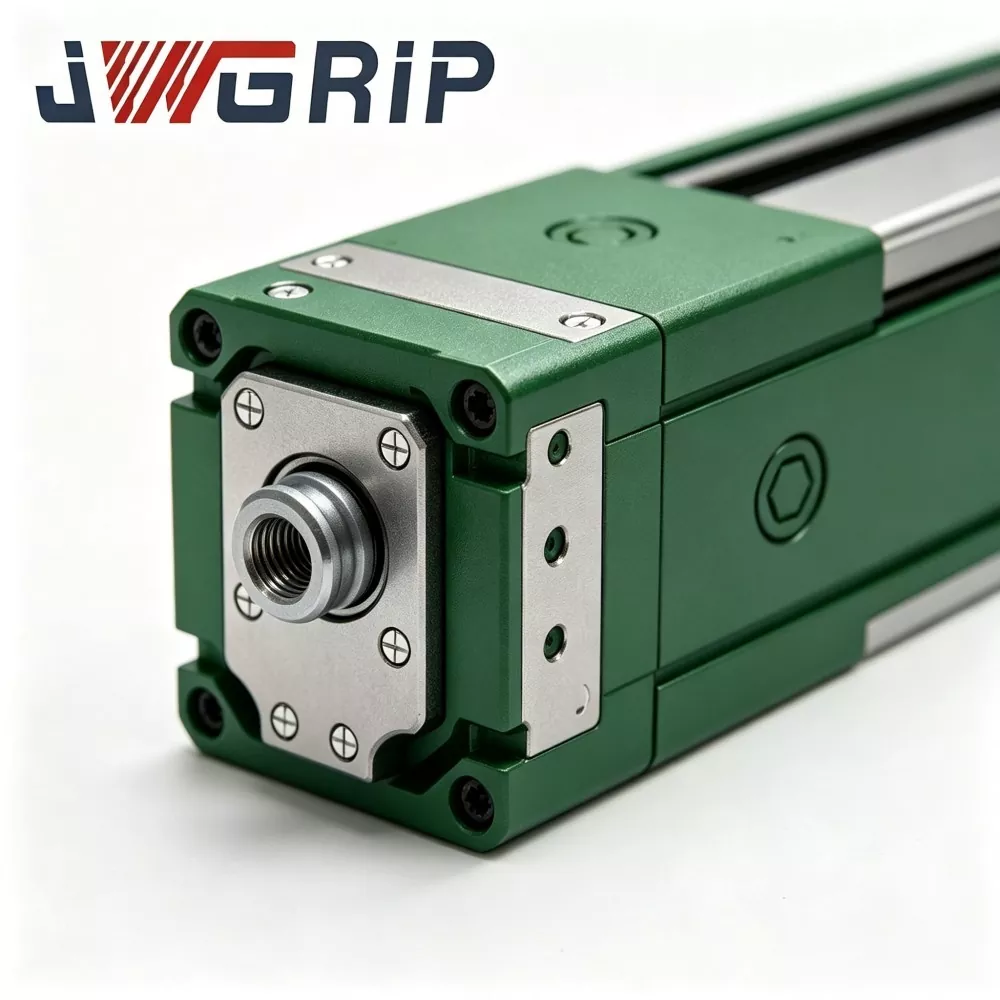
⑤ Pasabide pneumatikoen muntaia integratua
⑥ Blokeo-egoera detektatzeko sentsore eta seinale-irteerako unitatea
Egiturazko Deskribapena
1. Robot-alboko maisu-oinarri-multzoa Muntatze-oinarri nagusia robot-brida gainean finkatuta; erresistentzia handiko aleazio-altzairua, tentsio-arintzeko tratatua eta doitasun-lurratutako giltza-datu-azalerak. Erremintaren aldeko amaierako efektoreetatik transmititutako karga dinamiko konposatuak jasaten ditu.
2. Erremintaren alboko esklabo-egokitzaileen multzoa Tresnaren amaierako konektatzeko plaka, agarre bakoitzean eta erretilu bakoitzean bereizita instalatuta. Maisu-oinarria lotzen du atrakatze-dimentsioan, datu-azalera eta gas-zirkuitu interfazean.
3. Blokadura mekanikoko hortz-blokeo-taldea Pneumatikoki aktibatutako hortz mekanikoko blokeoa. Atrakatu ondoren engaiamendu mekaniko positiboaz jabetzen da. Nahiz eta hornikuntza pneumatikoa ustekabean huts egiten badu, blokeo mekanikoak blokeatuta mantentzen du tresna erortzea saihesteko, CE-rekin bat datorren segurtasun pasiboaren babesa betez.
4. Doitasun handiko kokapen-pin eta kokapen-zuloen kokapen-multzoa Doitasun handiko kokapen-pin eta kokapen-zuloek bermatzen dute errepikapen-kokapen-errendimendua ≤± 0,008 mm atrakatze bakoitzaren ondoren. Bereziki optimizatutako karga-euskarriek karga eszentrikoko / karga kontzentratuaren ziklo txandakatuek eragindako higadura moteltzen dute.
5. Irabide pneumatiko-multzo integratua Gas-zirkuitu itxitako kanalak maisu eta esklabo alboetan barnean. Konexio pneumatikoa automatikoki osatzen du atrakatzerakoan, eta aire konprimitua hornitzen du gripper pneumatikoetarako edo hutseko erretiluak kanpoko hodi-diseinu gehigarririk gabe.
6. Blokeo-egoera detektatzeko sentsorea eta seinale-irteera-unitatea Obor barneko sentsoreak blokeo mekanikoaren benetako konpromiso-egoera hautematen du eta etengailu-seinalea robot-PLC sistemarantz igortzen du. Roboten mugimenduaren logika konfiguratu daiteke mugimendua ahalbidetzeko "erabat blokeatuta" berrespen-seinalea jasotzean.
Oinarrizko abantaila teknikoak
1. Karga mistoan optimizatutako egitura erretiluaren harrapaketa txandaka-trukatzeko agertokietarako
Merkatuan eskuragarri dauden aldaketa azkarreko disko gehienek kategoria bakarreko amaiera-eragileei zuzenduta daude. Akoplamendu honek karga-eraztunaren eta kokapen-pinen zuhaixken egitura indartzen ditu eremu handiko erretiluen eta harrapaketa trinkoen artean maiz txandakatzeko. Datu-gainazaleko urradura arintzen du karga eszentriko eta karga kontzentratuaren baldintza txandakatuetan. Eremu-proiektuek egiaztatuta: milioi bat atrakatze-ziklo egonkor baino gehiago karga nominalaren 24 orduko ekoizpen ziklikoarekin.
2. ≤±0,008 mm-ko errepikapen-kokapen-zehaztasuna muntaia koherentzia lortzeko
Doitasun handiko aleaziozko errodamendu-mahukak eta artezketa-akaitutako kokapen-pinak hartzen ditu. Erretiluaren harrapaketa-trukearen ondoren, robot-programaren koordenatuek ez dute eskala handiko birkalibraziorik behar, tokian tokiko ingeniarien arazketa-lan-karga izugarri murriztuz. Ezinbestekoa doitasun handiko eszenatokietarako, hala nola energia berriko bateria-zelulen pilaketa eta 3C osagaien muntaketa.
3. Segurtasun bikoitzeko diseinua: autoblokeo mekanikoa + blokeo elektrikoaren egoeraren iritzia
Interblokeo mekaniko pasiboak blokeo-egoera mantentzen du ustekabean aire-hornidura galtzean, tresna bat-bateko bereizketa saihesteko. Robot-kontrolagailuak mugimendua "erabat blokeatuta" jaso ondoren soilik exekutatu dezake feedback elektrikoaren seinalea. CE ziurtagiria duen segurtasun bikoitzeko mekanismo honek tripulaziorik gabeko tailerretako segurtasun-arrisku handiak ezabatzen ditu.
4. Kostu baxuko mantentze-lanetarako piezen higadura modulararen arkitektura
Funtsezko osagai kontsumigarriek, kokapen-pin mahukak eta zigilatzeko eraztunak barne, zatitutako diseinu modularra hartzen dute. Erabiltzaileek tokiko higadura-piezak bakarrik ordeztu ditzakete, oinarri nagusia robot-bridatik desmuntatu gabe. Ekipoen geldialdi-denbora laburtzen du eta epe luzerako mantentze-gastuak murrizten ditu. Ordezko piezak unitate nagusiaren aurrekontuarekin batera horni daitezke.
5. Gama zabaleko karga nominalaren matrizea eta robot anitzeko marka bateragarritasuna
Stock-produktuen karga nominalak 3 kg-120 kg estaltzen ditu. Muntatze-briden neurriek robot-industriako estandar nagusiak jarraitzen dituzte, ABB, FANUC, KUKA, YASKAWA eta etxeko robot txinatar markekin bateragarriak. Hutseko erretiluak, harrapaketa mekanikoak, masailezur pneumatikoak eta beste amaiera-eragile batzuekin konektatzen du. Neurrira diseinatutako brida, karga-kalifikazioa edo zigilatzeko egitura aldatzea eskuragarri dago eskakizun berezietarako.
6. Etxeko fabrikazioa eta ingeniaritza-laguntza zerbitzu osoa
Lehengaien baheketa, tratamendu termikoa, zehaztasun-mekanizazioa eta produktu bukatuen proba ziklikoak barne prozesu nagusiak JWGRIP fabrikan egiten dira, oinarrizko prozesuen azpikontrataziorik gabe. Ingeniaritza taldeak 2D/3D marrazkiak, instalazio eskuliburuak eta parametroak ezartzeko iradokizunak eskaintzen dizkie azken erabiltzaileei.
Industria anitzeko aplikazio-eszenatokiak
1. Energia berriko bateria eta energia biltegiratzeko moduluen muntaketa-lerroak
Litio-ioizko bateria-modulu tailerretan, robot batek modulua garraiatzeko hutseko xurgatze-erretilua eta horma mekanikoa txandakatu behar ditu tresnak estutzeko zereginetarako. JWGRIP akoplamenduak ekipamendurik gabeko tresna-truke automatikoa egiten du. Erremintaren aldaketaren iraupena eskuzko 15 minututik 3 segundo automatikora jaisten da, erreminta ordezkatzeak eragindako produkzio-lerroen geldialdi-denbora nabarmen murrizten duena. Hego Txinako energia biltegiratzeko ekipoen fabrikatzaile askok hartu dute irtenbide hau.
2. 3C-Produktu Elektronikoen Muntaketa Ekoizpen Lerroak
Telefono mugikorren osagaiak eta koaderno-shell-en muntaketa-estazioetarako, karga arineko (3-10 kg) akoplamenduak tamaina txikiko material-erretiluekin eta miniaturazko pinza pneumatikoekin lankidetzan jarduten du. Zehaztasun handiko atrakalekuak erreminta-aldaketak eragindako muntaketa-desbideratzeak saihesten ditu, doitasun-osagai elektronikoen abiadura handiko etengabeko muntaketa onartzen du.
3. Automozio-osagaien Muntaketa Automatizatuen Tailerrak
Auto-piezen ekoizpenak robotak behar ditu ontziraturiko materialaren erretiluak eta kokapenerako pintzagailuak maneiatzea. Karga ertain eta astuneko maila (25-120 kg) akoplamenduak maiz egiten ditu erremintak trukatzeko lanak.
4. Logistika Adimenduna Sailkatzeko Estazio Automatizatuak
Materialak sailkatzeko tailer automatizatuetan, robotak kaxa osoko garraiatzeko erretilua eta pieza bakarreko picking-gripper txandakatzen ditu. Robot batek funtzio anitzeko eragiketa egiten du, eta automatikoki sailkatzeko sistemen inbertsio osoa murrizten du.
Ekoizpen-lan-fluxua eta kalitate-kontrol-esparrua
JWGRIP-ek ISO 9001:2015 kalitate-kudeaketa-sistema ezartzen du ekoizpen-kate osoan. Etxeko ekipamenduak CNC mekanizazio zentroak, tenperatura altuko tratamendu termikorako labeak, zehaztasun artezteko makinak, ikuskapen metalografikoko tresnak, karga ziklikoko proba-banku integralak eta gatz-ihinztatze-probak egiteko instalazioak ditu. Nukleo-osagaien mekanizazio guztia barnean amaitzen da, amaitutako azpikontratatutako piezak hartu beharrean.
Produkzio lan-fluxu osoa:
1. Lehengaien sarrerako ikuskapena: aleazio-altzairuzko barra-materialak konposizio kimikoaren azterketa eta gogortasun-probak jasotzen ditu; bat ez datozen lehengaiak ekoizpenean sartu aurretik baztertzen dira.
2. CNC zakar-mekanizazioa eta akabera-mekanizazioa: gorputz nagusia, kokapen-etxebizitza eta blokeo-hortzen osagaiak doitasun handiko CNC ekipoen bidez moldatzea.
3. Hutseko tratamendu termikoa eta gainazalaren gogortzea: karga-jasaten duten osagai nagusiak tenplaketa eta tenplaketa bidez egiten dira gogortasuna eta higaduraren aurkako errendimendua hobetzeko.
4. Doitasun-artezketa-prozesuak: datu-azalera kritikoek eta kokapen-zulo-zuloek artezketa fina jasotzen dute, dimentsio-tolerantzia eta gainazaleko zimurtasun baldintza zorrotzak betetzeko.
5. Osagaien muntaketa eta zirkuitu pneumatikoak martxan jartzea: blokeo-hortzak, zigilatzeko elementuak eta sentsore-unitateak muntatu; gas-zirkuitu barruko aire-estantasun-proba egin.
6. Funtzio osoko karga ziklikoko probak: amaitutako akoplamendu bakoitzak milaka aldiz blokeatzeko-desblokeatzeko simulazio ziklikoa egiten du karga nominalaren baldintzapean; errepikatu kokatzearen zehaztasuna, airearen estankotasuna eta seinale-feedbackaren fidagarritasuna egiaztatzea; kualifikatuak ez diren unitateak berriro lantzeko itzultzen dira.
7. Azken ikuskapena eta laser marka: Dimentsioa egiaztatzea, itxuraren ikuskapena, ziurtagiriaren marka; produktu kualifikatuak produktu amaituen biltegian sartzen dira biltegiratzeko.
Mantentze-gida
1. Eguneroko ikuskapen-ikuskapena: produkzio-txanda bakoitzaren aurretik, egiaztatu bisualki datu-azalak, blokeo-hortzen lan-eremua eta zigilatzeko eraztunak txirbil, zikinkeria edo inpaktu mekanikoen kalterik ez dagoen. Garbitu atzerriko kutsatzaileak aire konprimitu lehorrekin.
2. Ziklikoan oinarritutako mantentze-abiarazlea: 24 orduko etengabeko produkzioan, ikuskatu kokapen-pinen mahukak eta zigilatzeko eraztunak 300.000 ainguratze-ziklo behin. Garbitu datu-azalak eta aplikatu higaduraren aurkako koipea. Ordeztu kontsumigarriak diren piezak marradura edo higadura nabaria agertzen bada. Laburtu mantentze-tartea hauts handiko tailerreko ingurunerako.
3. Ez funtzionatu abisuak: debekatu gainbaloratua duten karga aplikazioa. Debekatu master-base eta esklabo-egokitzaileen arteko talka bortitza. Ez desmuntatu barruko blokeo-hortz mekanikoen multzoa orientazio tekniko-profesionalik gabe.
4. Epe luzerako gordetzeko babesa: garbitu akoplamendu-unitate osoa, aplikatu herdoilaren aurkako koipea datu-azaletan eta blokeo-hortzen gainazaletan; gorde hautsaren aurkako armairu lehorrean.
Salmenta ostekoa
1. Urrutiko lineako orientabide teknikoak instalazioa, martxan jartzea eta tokian tokiko matxurak konpontzea biltzen duena.
2. Erosketa-eskaera bakoitzerako emandako funtzionamendu-mantentze-dokumentazio osoa.
3. OEM pertsonalizatutako proiektuetarako ingeniaritza-mailako kontsulta teknikoa: brida-dimentsioen aldaketa, zigilatzeko egitura berritzea, karga-tasa berezien egokitzapena, etab.
4. Proiektuetan oinarritutako eskaeretarako erabilgarri dagoen tokiko ordainpeko zerbitzu tekniko negoziagarria.
5. Kokatze-pinen mahuketarako, zigilatzeko eraztunetarako eta eramangarri diren beste osagaietarako ordezko piezen hornidura independentea, bezeroen alboko teknikariek eremuan ordezkatzeko laguntzarekin.
6. Bermearen deskribapena: 2 urteko bermea kontsumigarri ez diren osagai estrukturaletarako, instalazio egokietan eta karga nominalean lan egiteko baldintzetan. Higadura-pieza kontsumigarriak (zigilatzeko eraztunak, kokapen-pin-mahukak) doako berme-esparrutik kanpo geratzen dira. Muntatze desegokiak, gainkargak funtzionatzeak, gizakiak sortutako talkak edo zehaztapenez gaindiko korrosio kimikoak eragindako kalteak ez ditu bermeak estaltzen.
Kontratazio eta Proiektu-Ebaluazio Erreferentzia
JWGRIP Robot Quick Change Gripper Tray Akoplamenduaren oinarrizko balioa: helburu optimizatu den erretilu mistoa harrapatzeko egitura txandakatua, ≤±0,008 mm-ko errepikapen-kokapen-zehaztasuna, interblokeo mekanikoa + seinale elektrikoa segurtasun-mekanismo bikoitza, modular-ordezkatu daitezkeen piezak, OEM-maila anitzeko karga eta pertsonalizatuak. gaitasuna. Automatizazio-geltokietako giltzarria konpontzen du: eskuzko erremintak aldatzeko denbora luzea, gizakiak eragindako kokapen-desbideratzea, esku esku-hartzearen segurtasun-arriskuak, datuen higadura bizkortua txandakako karga eszentriko eta kontzentratuan, blokeo-segurtasun-babes osatugabea.
Proiektuaren ebaluazioaren abisuak:
1. Berretsi robot-bridaren benetako dimentsioa eta behar den karga nominala (kontuan izan inpaktu-karga dinamikoa, eta ez amaiera-eragilearen pisu estatikoa soilik). Erreserbatu segurtasun-marjina egokia.
2. Argitu erreminta-truke-objektuak: zerrendatu erremintaren alboko esklabo-egokitzailez hornitu behar diren harrapaketa eta erretiluen kopurua.
3. Tailerreko aire konprimituaren iturriaren kalitatea eta presio-egonkortasuna egiaztatzea; gomendatu aire-iragazkia presioa-erregulagailu konbinazioa presioa oso gorabeheratsua bada.
4. Berretsi robot-PLC IO-baliabidearen baldintza blokeo-egoera-seinalea jasotzeko. JWGRIP-ek doako interfaze elektrikoaren dokumentazioa eskaintzen du.
5. Ordenatutako bertsio estandarrak entrega azkarra egiten dute; Hartu OEM pertsonalizatutako ingeniaritza zerbitzua brida berezietarako, zigilatzeko kalifikazio berezietarako edo karga berezietarako.
Ohiko galderak
G.: Akoplamendu honek erreminta-truke guztiz automatikoa osatu al dezake eskuzko lanik gabe?
Bai. Robot Quick Change Gripper Tray Coupling-ek kontrol pneumatikoko seinalea jasotzen du robot-sistematik eta automatikoki blokeatzen / desblokeatzen amaitzen du. Tresna-trukearen logika robotaren programan integra daiteke. Kontuan izan dagokion erreminta-biltegiratzeko rack konfiguratu behar duzula pinza eta erretiluak inaktibo edukitzeko.
2.G.: koordenatuak birkalibratzea beharrezkoa al da erretilua eta grippera aldatu ondoren?
Akoplamendu honek ≤±0,008 mm-ko errepikapen-kokapen-zehaztasuna lortzen du instalazio egokian. Eskala handiko koordenatuen birkalibrazioa ez da beharrezkoa; doikuntza txikiak onar daitezke lehen aldiz martxan jartzen direnean.
3.G.: Egoki al daiteke estandar ez diren robot-brida neurrietara?
Stock-estandarra-bertsioarekin bat dator ohiko robot-bridaren zehaztapenekin. Brida estandarrak ez diren eskakizunetarako, bidali marrazkia eskaera egin aurretik; Muntatze-interfazearen dimentsioaren OEM pertsonalizatutako mekanizazioa egin daiteke.
4.G.: Zer gertatzen da robotaren mugimenduan aire konprimituaren hornidura mozten bada?
Eraikitako auto-blokeo-egitura mekanikoak blokeo-hortzak sartuta mantentzen ditu aire-presiorik gabe ere, erremintak erortzeko istripuak saihestuz. Desblokeatzeko ekintza desblokeatzeko seinalea ETA baliozko aire-presioa biak daudenean bakarrik gerta daiteke.
5.G.: Zeintzuk dira denbora luzez etengabeko ekoizpen ziklikorako mantentze-elementuak?
Lan nagusia: datu-azalak eta giltza-hortz eremua garbitzea; ikuskatu zigilatzeko eraztunak eta kokapen-pin-mahukak zenbaketa ziklikoaren arabera; higaduraren aurkako koipea berritu; ordeztu kontsumigarri-piezak higadura nabaria agertzen denean. Mantentze-zikloa laburtu hauts handiko tailerretan.
Bidali kontsulta
Harremanetarako informazioa
-
Helbidea
44. zenbakia, Daning Entrepreneurship Road, Humen Town, Dongguan hiria, Guangdong probintzia, Txina
-
Tel
-
Posta elektronikoa
Ongi etorri JWGRIP-i kontsulta bidaltzera. Gure talde tekniko eta salmenta-talde profesionalak doako aparatuen hautaketa, irtenbide pertsonalizatuaren diseinua eta aurrekontu zehatza eskainiko ditu.
Albisteen Gomendioak